


Об'єднання даних з датчиків
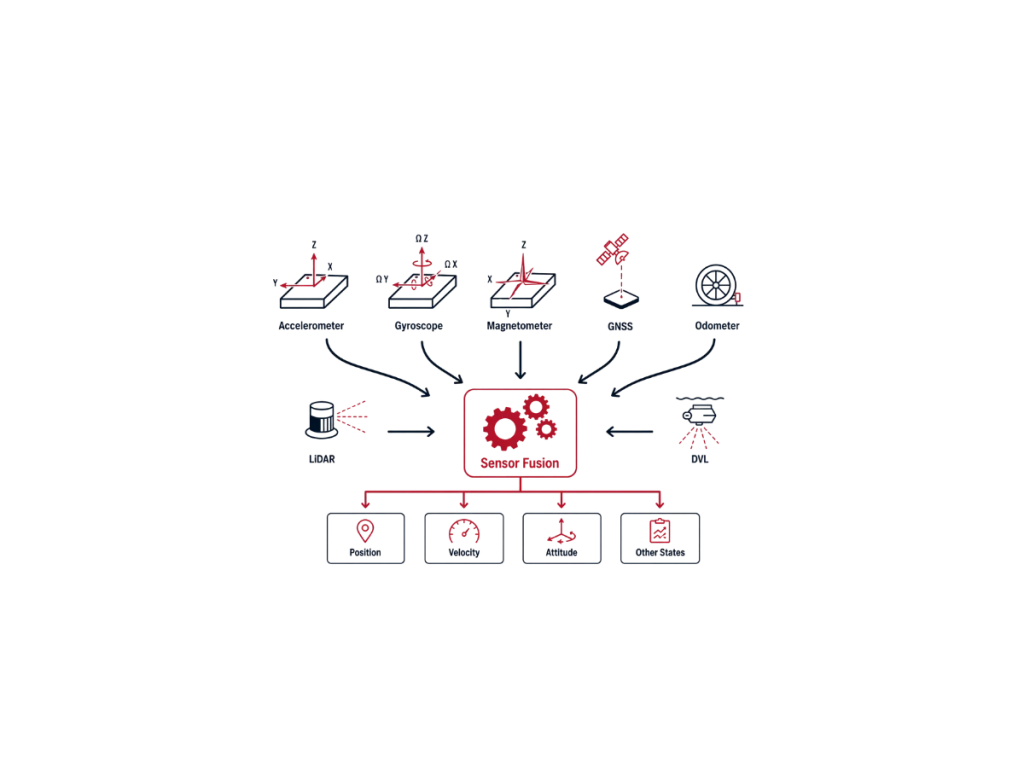
Злиття датчиків — це процес об’єднання вимірювань із кількох гетерогенних датчиків для оцінки стану системи з більшою точністю, надійністю та стійкістю, ніж може забезпечити будь-який окремий датчик. В інерціальній навігаційній системі злиття датчиків інтегрує дані від IMU, GNSS-приймачів, магнітометрів, одометрів, DVL, камер, LiDAR та інших допоміжних датчиків для безперервної оцінки положення, швидкості та просторового положення.
Кожен датчик має свої сильні сторони та обмеження. Гіроскопи та акселерометри MEMS забезпечують високошвидкісні вимірювання руху з чудовою короткостроковою стабільністю, але з часом накопичують зсув та дрейф через dead reckoning. Навпаки, GNSS забезпечує абсолютне положення та швидкість без довгострокового дрейфу, але страждає від блокування сигналів, багатопроменевості, перешкод і обмеженої частоти оновлення. Злиття датчиків використовує ці взаємодоповнюючі характеристики для отримання рішення, яке залишається точним в умовах динаміки та суворих впливів.
Сучасні алгоритми злиття датчиків базуються переважно на методах баєсівського оцінювання. Розширений фільтр Калмана (EKF) є галузевим стандартом для нелінійних навігаційних систем. EKF поширює інерціальне рішення за допомогою високошвидкісних вимірювань IMU. Він постійно коригує накопичені похибки за допомогою зовнішніх спостережень. такий підхід підтримує точну та стабільну навігацію з часом. Інші реалізують оптимізацію факторних графів, фільтри часток або алгоритми згладжування. Вибір алгоритму залежить від вимог застосування, обчислювальних ресурсів та складності системи.
Високопродуктивні GNSS/INS тісно інтегрують інерціальні дані з вимірюваннями зовнішніх датчиків. Вони плавно перемикаються між доступністю GNSS та роботою в умовах відсутності GNSS (GNSS-denied). Навігаційний фільтр оцінює стан платформи в реальному часі. Він також оцінює зсуви датчиків, коефіцієнти масштабування та інші джерела стохастичних похибок. Ці коригування значно покращують довгострокову точність, стабільність і цілісність системи.
Злиття датчиків підтримує оборонні, морські, геодезичні, робототехнічні та автомобільні застосування. Завдяки поєднанню взаємодоповнюючих вимірювань датчиків воно підвищує точність і надійність. Воно також покращує ситуаційну обізнаність у складних середовищах. Як наслідок, системи підтримують надійне позиціонування, коли окремі датчики не можуть самостійно задовольнити вимоги до продуктивності.
