


Fusion de capteurs
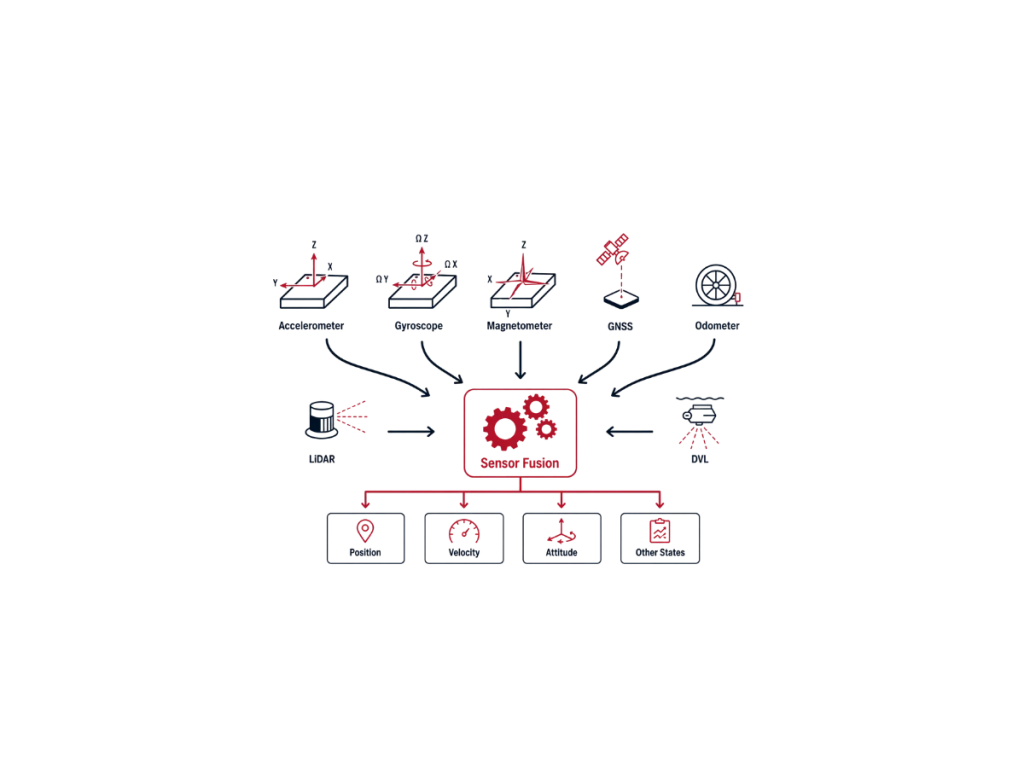
La fusion de capteurs consiste à combiner les mesures de plusieurs capteurs hétérogènes pour estimer l'état d'un système avec une précision, une fiabilité et une robustesse supérieures à ce que pourrait fournir un capteur individuel. En navigation inertielle, la fusion de capteurs intègre les données provenant d'IMU, de récepteurs GNSS, de magnétomètres, d'odomètres, de DVL, de caméras, de LiDAR et d'autres capteurs d'aide pour estimer en continu la position, la vitesse et l'attitude.
Chaque capteur présente des forces et des limites distinctes. Les gyroscopes et accéléromètres MEMS fournissent des mesures de mouvement à haute fréquence avec une excellente stabilité à court terme, mais accumulent des biais et des dérives au fil du temps par calcul à l'estime. Inversement, le GNSS fournit une position et une vitesse absolues sans dérive à long terme, mais souffre de blocages de signal, de trajets multiples, d'interférences et de taux de rafraîchissement limités. La fusion de capteurs exploite ces caractéristiques complémentaires pour produire une solution qui reste précise dans des conditions dynamiques et difficiles.
Les algorithmes modernes de fusion de capteurs reposent principalement sur des techniques d'estimation bayésienne. Le filtre de Kalman étendu (EKF) est la norme de l'industrie pour les systèmes de navigation non linéaires. L'EKF propage la solution inertielle à l'aide de mesures d'IMU à haute fréquence. Il corrige en continu les erreurs accumulées en utilisant des observations externes. Cette approche maintient une navigation précise et stable dans le temps. D'autres systèmes mettent en œuvre l'optimisation par graphes de facteurs, des filtres particulaires ou des algorithmes de lissage. Le choix de l'algorithme dépend des exigences de l'application, des ressources de calcul et de la complexité du système.
Les systèmes GNSS/INS haute performance intègrent étroitement les données inertielles et les mesures de capteurs externes. Ils effectuent une transition transparente entre la disponibilité du GNSS et le fonctionnement en milieu refusé GNSS. Le filtre de navigation estime l'état de la plate-forme en temps réel. Il estime également les biais des capteurs, les facteurs d'échelle et d'autres sources d'erreur stochastiques. Ces corrections améliorent considérablement la précision à long terme, la stabilité et l'intégrité du système.
La fusion de capteurs prend en charge les applications de défense, maritimes, topographiques, robotiques et automobiles. En combinant des mesures de capteurs complémentaires, elle améliore la précision et la robustesse. Elle renforce également la conscience situationnelle dans les environnements difficiles. Par conséquent, les systèmes maintiennent un positionnement fiable lorsque les capteurs individuels ne peuvent plus satisfaire seuls aux exigences de performance.
