


Fuzja czujników
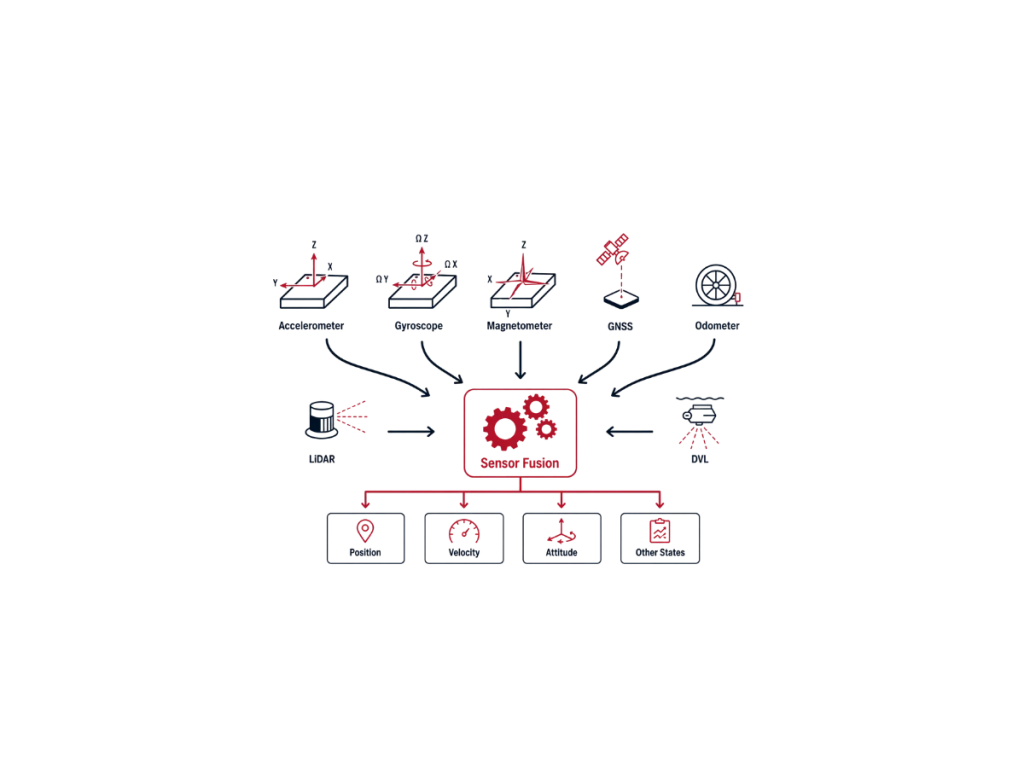
Fuzja czujników to proces łączenia pomiarów z wielu niejednorodnych czujników w celu oszacowania stanu systemu z większą dokładnością, niezawodnością i odpornością niż jest to w stanie zapewnić jakikolwiek pojedynczy czujnik. W nawigacji inercyjnej fuzja czujników integruje dane z IMU, odbiorników GNSS, magnetometrów, odometrów, DVL, kamer, LiDAR-ów i innych czujników wspomagających w celu ciągłego szacowania pozycji, prędkości i orientacji.
Każdy czujnik wykazuje odmienne zalety i ograniczenia. Żyroskopy i akcelerometry MEMS zapewniają wysokoczęstotliwościowe pomiary ruchu o doskonałej krótkoterminowej stabilności, ale z upływem czasu kumulują błąd systematyczny i dryf poprzez nawigację zliczeniową. Z kolei GNSS zapewnia absolutną pozycję i prędkość bez długoterminowego dryfu, ale cierpi z powodu blokowania sygnału, wielościeżkowości, zakłóceń i ograniczonych częstotliwości aktualizacji. Fuzja czujników wykorzystuje te uzupełniające się charakterystyki, aby uzyskać rozwiązanie, które pozostaje dokładne w warunkach dynamicznych i surowych.
Nowoczesne algorytmy fuzji czujników opierają się głównie na technikach estymacji bayesowskiej. Rozszerzony filtr Kalmana (EKF) jest standardem branżowym dla nieliniowych systemów nawigacyjnych. EKF propaguje rozwiązanie inercyjne za pomocą wysokoczęstotliwościowych pomiarów z IMU. Stale koryguje skumulowane błędy za pomocą obserwacji zewnętrznych. Podejście to utrzymuje dokładną i stabilną nawigację w czasie. Inne systemy wdrażają optymalizację grafu czynnikowego, filtry cząsteczkowe lub algorytmy wygładzania. Wybór algorytmu zależy od wymagań aplikacji, zasobów obliczeniowych i złożu systemu.
Wybrany algorytm zależy od wymagań aplikacji, zasobów obliczeniowych i złożoności systemu.
Wydajne systemy GNSS/INS ściśle integrują dane inercyjne z pomiarami z czujników zewnętrznych. Zapewniają płynne przejście między dostępnością GNSS a pracą w warunkach braku sygnału GNSS. Filtr nawigacyjny szacuje stan platformy w czasie rzeczywistym. Estymuje również błędy systematyczne czujników, współczynnik skalowania i inne źródła błędów stochastycznych. Korekty te znacznie poprawiają długoterminową dokładność, stabilność i integralność systemu.
Fuzja czujników wspiera zastosowania obronne, morskie, geodezyjne, robotyczne i motoryzacyjne. Dzięki łączeniu uzupełniających się pomiarów z czujników poprawia dokładność i odporność. Zwiększa również świadomość sytuacyjną w wymagających środowiskach. W rezultacie systemy zachowują niezawodne pozycjonowanie, gdy poszczególne czujniki nie są w stanie samodzielnie spełnić wymagań wydajnościowych.
