


センサーフュージョン
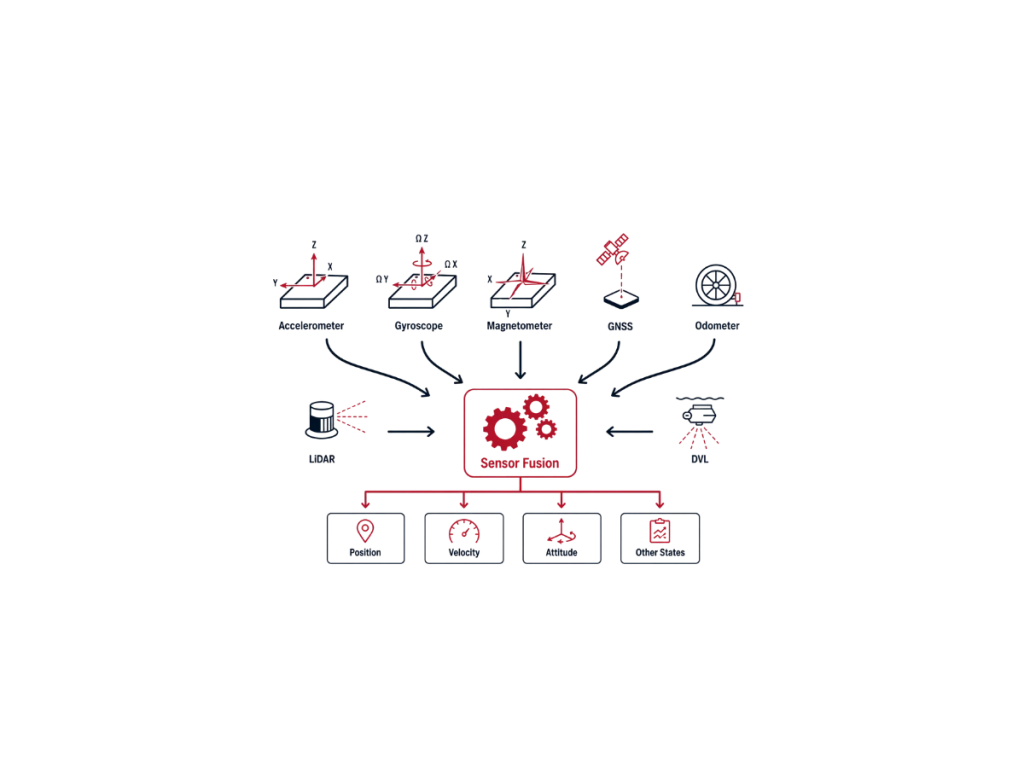
センサーフュージョンは、複数の異なるセンサーからの測定値を組み合わせて、個々のセンサー単体よりも高い精度、信頼性、堅牢性をもってシステムの状態を推定するプロセスです。慣性航法において、センサーフュージョンはIMU、GNSS受信機、磁気センサー(マグネトメーター)、オドメーター、DVL、カメラ、LiDAR、およびその他の補助センサーからのデータを統合し、位置、速度、姿勢を継続的に推定します。
各センサーには固有の長所と限界があります。MEMSジャイロスコープと加速度計は、優れた短期的安定性を持つ高レートの動きの測定値を提供しますが、デッドレコニング(航法計算)を通じて時間の経過とともにバイアスとドリフトが蓄積されます。逆に、GNSSは長期的なドリフトなしに絶対的な位置と速度を提供しますが、信号の遮蔽、マルチパス、干渉、および更新レートの制限を受けます。センサーフュージョンはこれらの補完的な特性を活用して、動的で過酷な条件下でも精度の維持されるソリューションを生み出します。
現代のセンサーフュージョンアルゴリズムは、主にベイズ推定技術に依存しています。拡張カルマンフィルター(EKF)は、非線形航法システムの業界標準です。EKFは、高レートのIMU測定値を使用して慣性ソリューションを伝搬させます。外部観測を使用して、蓄積された誤差を継続的に修正します。このアプローチにより、時間の経過に伴う正確で安定したナビゲーションが維持されます。その他には、ファクターグラフ最適化、粒子フィルター、平滑化アルゴリズムを実装するものもあります。アルゴリズムの選択は、アプリケーションの要件、計算リソース、およびシステムの複雑さに依存します。
高性能なGNSS/INSは、慣性データと外部センサーの測定値を密に統合します。これらは、GNSSの可用性とGNSSが利用できない(GNSS-denied)運用の間をシームレスに移行します。ナビゲーションフィルターは、リアルタイムでプラットフォームの状態を推定します。また、センサーのバイアス、スケールファクター、およびその他の確率的誤差要因も推定します。これらの補正により、長期的な精度、安定性、およびシステムの完全性が大幅に向上します。
センサーフュージョンは、防衛、海洋、測量、ロボット工学、および自動車のアプリケーションをサポートします。補完的なセンサー測定値を組み合わせることで、精度と堅牢性が向上します。また、困難な環境における状況認識も高めます。その結果、個々のセンサー単体では性能要件を満たせない場合でも、システムは信頼性の高い位置特定を維持できます。
