


Sensorfusion
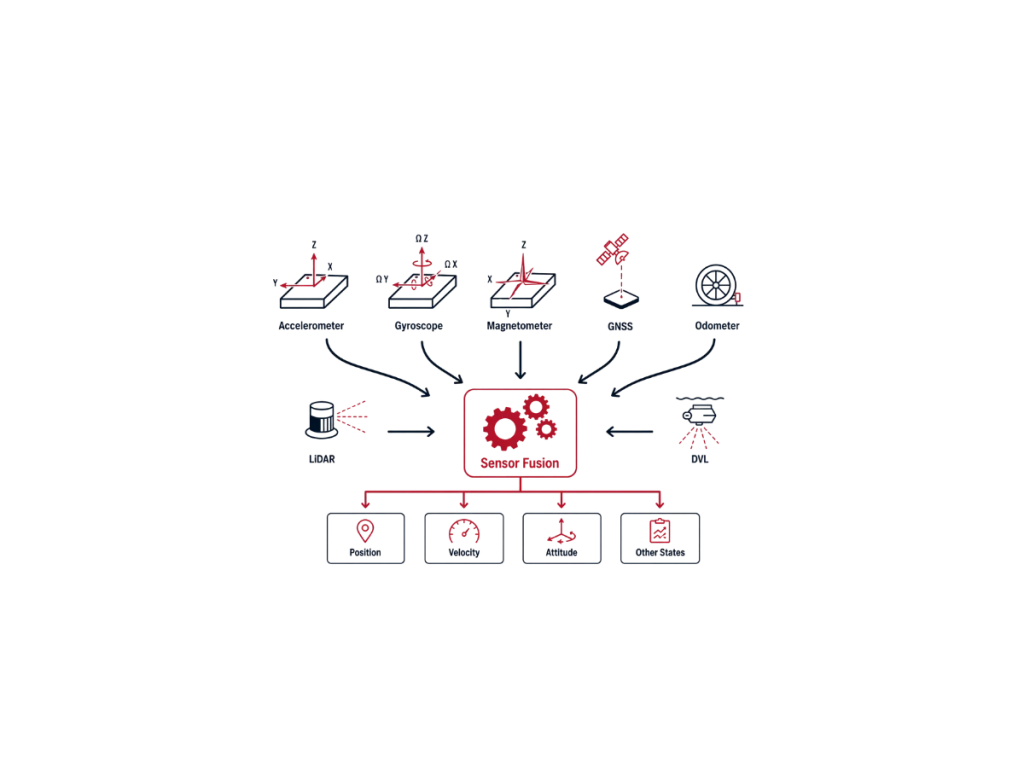
Sensorfusion ist der Prozess der Kombination von Messungen aus mehreren heterogenen Sensoren, um den Zustand eines Systems mit größerer Genauigkeit, Zuverlässigkeit und Robustheit zu schätzen, als es ein einzelner Sensor leisten könnte. In der Trägheitsnavigation integriert die Sensorfusion Daten von IMUs, GNSS-Empfängern, Magnetometern, Wegstreckenzählern, DVLs, Kameras, LiDAR und anderen Stützsensoren, um Position, Geschwindigkeit und Ausrichtung kontinuierlich zu bestimmen.
Jeder Sensor weist spezifische Stärken und Einschränkungen auf. MEMS-Gyroskope und -Beschleunigungsmesser liefern hochfrequente Bewegungsmessungen mit hervorragender Kurzzeitstabilität, akkumulieren jedoch im Laufe der Zeit durch Koppellnavigation Bias und Drift. Umgekehrt liefert GNSS absolute Positionen und Geschwindigkeiten ohne Langzeitdrift, leidet jedoch unter Signalabschattungen, Mehrwegeausbreitung (Multipath), Interferenzen und begrenzten Aktualisierungsraten. Die Sensorfusion nutzt diese komplementären Eigenschaften aus, um eine Lösung zu erzeugen, die unter dynamischen und rauen Bedingungen genau bleibt.
Moderne Sensorfusionsalgorithmen basieren primär auf Bayes'schen Schätztechniken. Das Erweiterte Kalman-Filter (EKF) ist der Industriestandard für nichtlineare Navigationssysteme. Das EKF propagiert die Trägheitslösung unter Verwendung hochfrequenter IMU-Messungen und korrigiert akkumulierte Fehler kontinuierlich mithilfe externer Beobachtungen. Dieser Ansatz gewährleistet eine genaue und stabile Navigation über die Zeit. Andere Ansätze implementieren Faktorgraphen-Optimierung, Partikelfilter oder Glättungsalgorithmen. Die Wahl des Algorithmus hängt von den Anwendungsanforderungen, den Rechenressourcen und der Systemkomplexität ab.
Leistungsstarke GNSS/INS-Systeme integrieren Trägheitsdaten eng mit externen Sensormessungen. Sie wechseln nahtlos zwischen GNSS-Verfügbarkeit und GNSS-freiem Betrieb. Der Navigationsfilter schätzt den Plattformzustand in Echtzeit sowie Sensor-Biases, Skalierungsfaktoren und andere stochastische Fehlerquellen. Diese Korrekturen verbessern die Langzeitgenauigkeit, Stabilität und Systemintegrität erheblich.
Sensorfusion unterstützt Anwendungen in den Bereichen Verteidigung, Marine, Vermessung, Robotik und Automobiltechnik. Durch die Kombination sich ergänzender Sensormessungen verbessert sie die Genauigkeit und Robustheit sowie das Situationsbewusstsein in anspruchsvollen Umgebungen. Infolgedessen behalten Systeme eine zuverlässige Positionierung bei, selbst wenn einzelne Sensoren die Leistungsanforderungen allein nicht erfüllen können.
