


센서 융합
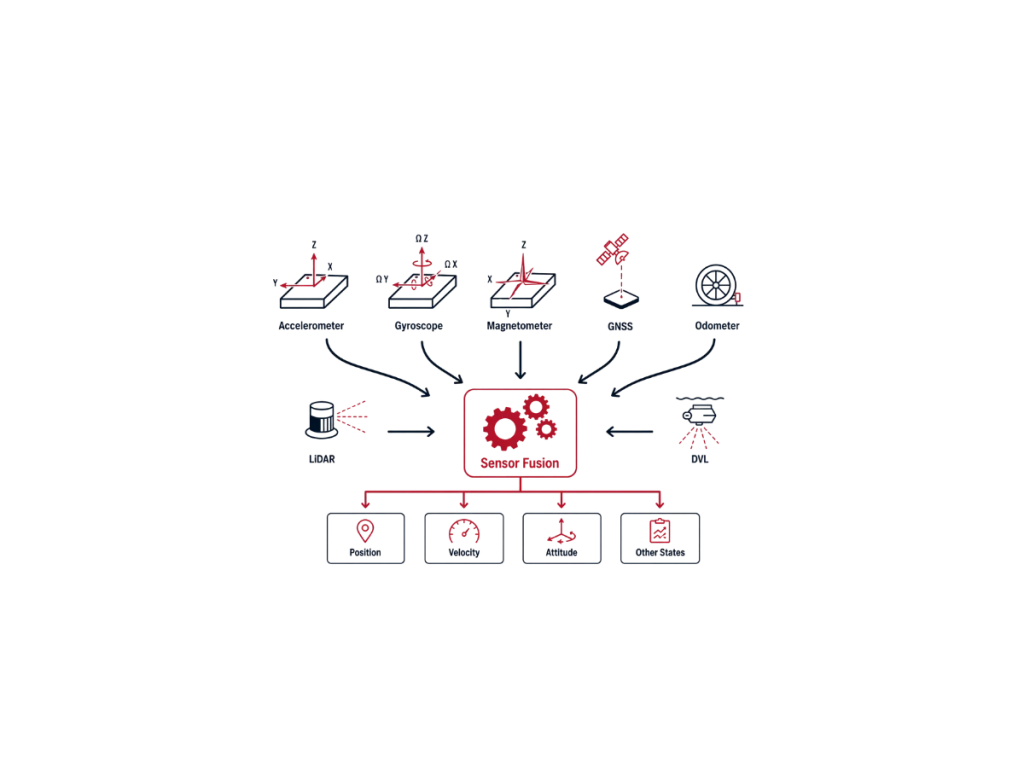
센서 융합은 여러 이종 센서의 측정값을 결합하여 개별 센서가 제공할 수 있는 것보다 더 높은 정확도, 신뢰성 및 견고성으로 시스템의 상태를 추정하는 프로세스입니다. 관성 항법에서 센서 융합은 IMU, GNSS 수신기, 자력계, 주행거리계, DVL, 카메라, LiDAR 및 기타 보조 센서의 데이터를 통합하여 위치, 속도, 자세를 지속적으로 추정합니다.
각 센서는 고유한 장점과 한계를 지니고 있습니다. MEMS 자이로스코프와 가속도계는 뛰어난 단기 안정성으로 고속 모션 측정값을 제공하지만, 추측 항법을 거치면서 시간이 지남에 따라 바이어스와 오차가 누적됩니다. 반면, GNSS는 장기적인 오차 누적 없이 절대 위치와 속도를 제공하지만 신호 차단, 다중 경로, 간섭 및 제한된 업데이트 주파수의 영향을 받습니다. 센서 융합은 이러한 상보적 특성을 활용하여 동적이고 가혹한 조건에서도 정확한 솔루션을 유지합니다.
현대 센서 융합 알고리즘은 주로 베이지안 추정 기법에 의존합니다. 확장 칼만 필터(EKF)는 비선형 항법 시스템의 업계 표준입니다. EKF는 고속 IMU 측정값을 사용하여 관성 솔루션을 전파합니다. 외부 관측값을 사용하여 누적된 오차를 지속적으로 보정합니다. 이 접근 방식은 시간에 따라 정확하고 안정적인 항법을 유지합니다. 다른 시스템에서는 팩터 그래프 최적화, 파티클 필터 또는 스무딩 알고리즘을 구현합니다. 알고리즘의 선택은 응용 분야 요구 사항, 연산 리소스 및 시스템 복잡성에 따라 달라집니다.
고성능 GNSS/INS는 관성 데이터와 외부 센서 측정값을 긴밀하게 통합합니다. GNSS 가용성과 GNSS 음영 지역 작동 간을 매끄럽게 전환합니다. 항법 필터는 플랫폼 상태를 실시간으로 추정합니다. 또한 센서 바이어스, 스케일 팩터 및 기타 확률적 오차 소스도 추정합니다. 이러한 보정은 장기적인 정확도, 안정성 및 시스템 무결성을 크게 향상시킵니다.
센서 융합은 국방, 해양, 측량, 로보틱스 및 자동차 분야를 지원합니다. 상보적인 센서 측정값을 결합하여 정확도와 견고성을 향상시킵니다. 또한 까다로운 환경에서 상황 인식을 강화합니다. 그 결과, 개별 센서만으로는 성능 요구 사항을 충족할 수 없을 때에도 시스템이 신뢰할 수 있는 위치 정보를 유지할 수 있습니다.
