


传感器融合
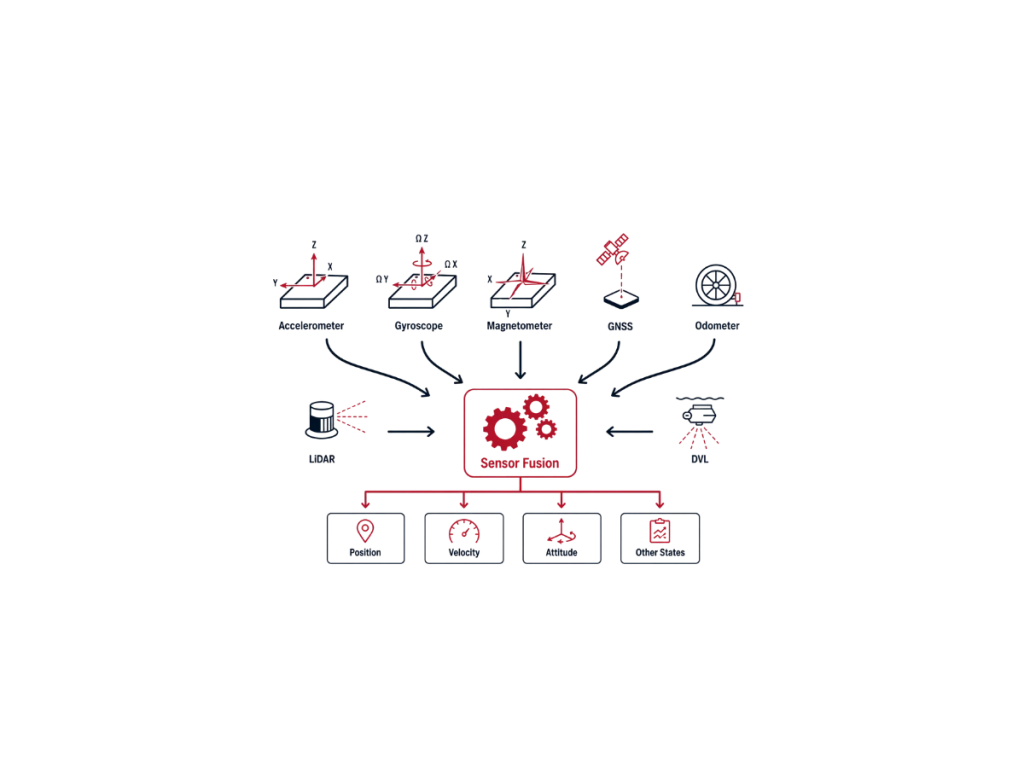
传感器融合是将来自多个异构传感器的测量值进行组合的过程,其估计系统状态的准确性、可靠性和鲁棒性均优于任何单一传感器。在惯性导航中,传感器融合综合了来自 IMU、GNSS 接收机、磁力计、里程计、多普勒计程仪 (DVL)、摄像机、LiDAR 及其他辅助传感器的的数据,以持续估计位置、速度和姿态。
每个传感器都表现出鲜明的优势和局限性。MEMS 陀螺仪和加速度计提供具有极佳短期稳定性的高频运动测量,但通过推算定位会随着时间的推移累积偏差和漂移。相反,GNSS 提供无长期漂移的绝对位置和速度,但会受到信号阻塞、多径、干扰和有限更新率的影响。传感器融合利用这些互补特性,生成在动态和恶劣条件下依然保持准确的解决方案。
现代传感器融合算法主要依赖贝叶斯估计技术。扩展卡尔曼滤波(EKF)是用于非线性导航系统的行业标准。EKF 利用高频 IMU 测量值来传播惯性解。它不断使用外部观测值来纠正累积误差。这种方法可以随着时间的推移保持准确稳定的导航。其他方法则实现了因子图优化、粒子滤波器或平滑算法。算法的选择取决于应用需求、计算资源和系统复杂度。
高性能 GNSS/INS 将惯性数据与外部传感器测量值紧密集成。它们能够在 GNSS 可用状态和无 GNSS 操作之间无缝过渡。导航滤波器实时估计平台状态。它还估计传感器偏差、比例因子和其他随机误差源。这些校正显著提高了长期准确性、稳定性和系统完整性。
传感器融合支持国防、海洋、测绘、机器人和汽车应用。通过组合互补的传感器测量值,它提高了准确性和鲁棒性。它还增强了在具有挑战性的环境中的态势感知。因此,当单一传感器无法单独满足性能要求时,系统仍能保持可靠的定位。
