


Fusione dei sensori
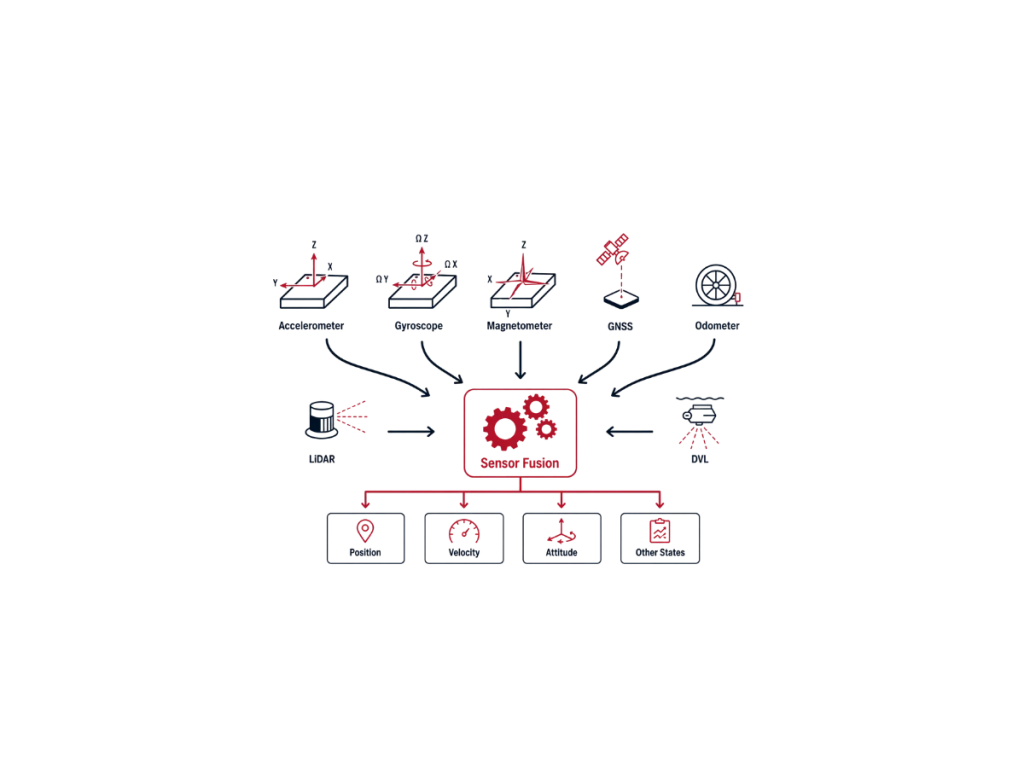
La fusione dei sensori è il processo che combina le misurazioni di molteplici sensori eterogenei per stimare lo stato di un sistema con maggiore precisione, affidabilità e robustezza rispetto a quanto un singolo sensore possa fare. Nella navigazione inerziale, la fusione dei sensori integra dati provenienti da IMU, ricevitori GNSS, magnetometri, odometri, DVL, telecamere, LiDAR e altri sensori di supporto per stimare continuamente posizione, velocità e assetto.
Ciascun sensore presenta punti di forza e limitazioni ben precisi. I giroscopi e gli accelerometri MEMS forniscono misurazioni del movimento ad alta frequenza con un'eccellente stabilità a breve termine, ma accumulano bias e deriva nel tempo attraverso il dead reckoning. Al contrario, il GNSS fornisce posizione e velocità assolute prive di deriva a lungo termine, ma soffre di blocchi del segnale, cammini multipli (multipath), interferenze e frequenze di aggiornamento limitate. La fusione dei sensori sfrutta queste caratteristiche complementari per produrre una soluzione che rimane accurata in condizioni dinamiche e difficili.
I moderni algoritmi di fusione dei sensori si basano principalmente su tecniche di stima bayesiana. Il filtro di Kalman esteso (EKF) rappresenta lo standard industriale per i sistemi di navigazione non lineari. L'EKF propaga la soluzione inerziale utilizzando misurazioni IMU ad alta frequenza e corregge continuamente gli errori accumulati servendosi di osservazioni esterne. Questo approccio preserva una navigazione accurata e stabile nel tempo. Altre soluzioni implementano l'ottimizzazione basata su grafi di fattori, filtri particellari o algoritmi di smoothing. La scelta dell'algoritmo dipende dai requisiti dell'applicazione, dalle risorse computazionali e dalla complessità del sistema.
I sistemi GNSS/INS ad alte prestazioni integrano strettamente i dati inerziali con le misurazioni di sensori esterni, passando senza soluzione di continuità dalla disponibilità del GNSS al
funzionamento in ambienti privi di GNSS (GNSS-denied). Il filtro di navigazione stima lo stato della piattaforma in tempo reale e calcola anche i bias dei sensori, i fattori di scala e altre fonti di errore stocastico. Tali correzioni migliorano significativamente la precisione a lungo termine, la stabilità e l'integrità del sistema.
La fusione dei sensori supporta applicazioni nei settori della difesa, marino, del rilevamento geodetico, della robotica e dell'automotive. Combinando misurazioni di sensori complementari, migliora la precisione e la robustezza, incrementando inoltre la situational awareness in ambienti complessi. Di conseguenza, i sistemi mantengono un posizionamento affidabile anche quando i singoli sensori non sono in grado di soddisfare autonomamente i requisiti di prestazione.
