


Fusão de sensores
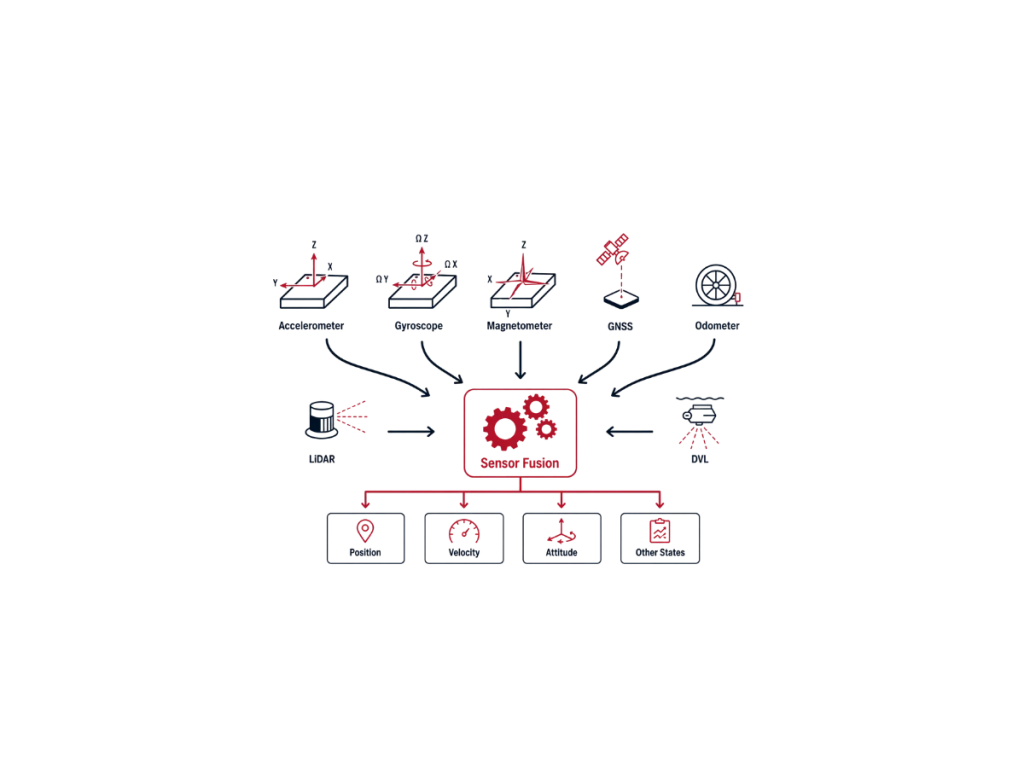
A fusão de sensores é o processo de combinar medições de vários sensores heterogêneos para estimar o estado de um sistema com maior precisão, confiabilidade e robustez do que qualquer sensor individual pode fornecer. Na navegação inercial, a fusão de sensores integra dados de IMUs, receptores GNSS, magnetômetros, odômetros, DVLs, câmeras, LiDAR e outros sensores de auxílio para estimar continuamente posição, velocidade e atitude.
Cada sensor apresenta forças e limitações distintas. Giroscópios e acelerômetros MEMS fornecem medições de movimento de alta taxa com excelente estabilidade de curto prazo, mas acumulam viés e deriva ao longo do tempo por meio de navegação estimada (dead reckoning). Por outro lado, o GNSS fornece posição e velocidade absolutas sem deriva de longo prazo, mas sofre com bloqueio de sinal, multicaminhamento, interferência e taxas de atualização limitadas. A fusão de sensores explora essas características complementares para produzir uma solução que permanece precisa em condições dinâmicas e severas.
Os algoritmos modernos de fusão de sensores dependem primariamente de técnicas de estimação bayesiana. O Filtro de Kalman Estendido (EKF) é o padrão da indústria para sistemas de navegação não lineares. O EKF propaga a solução inercial usando medições de IMU de alta taxa. Ele corrige continuamente os erros acumulados usando observações externas. Essa abordagem mantém a navegação precisa e estável ao longo do tempo. Outros implementam otimização por grafos de fatores, filtros de partículas ou algoritmos de suavização. A escolha do algoritmo depende dos requisitos da aplicação, dos recursos computacionais e da complexidade do sistema.
Soluções GNSS/INS de alto desempenho integram rigidamente dados inerciais com medições de sensores externos. Elas fazem a transição perfeita entre a disponibilidade de GNSS e a operação em ambientes sem GNSS (GNSS-denied). O filtro de navegação estima o estado da plataforma em tempo real. Ele também estima vieses de sensores, fatores de escala e outras fontes de erro estocásticas. Essas correções melhoram significativamente a precisão de longo prazo, a estabilidade e a integridade do sistema.
A fusão de sensores dá suporte a aplicações de defesa, marítimas, de agrimensura, robótica e automotivas. Ao combinar medições de sensores complementares, ela melhora a precisão e a robustez. Também aprimora a consciência situacional em ambientes desafiadores. Como resultado, os sistemas mantêm um posicionamento confiável quando sensores individuais não conseguem atender aos requisitos de desempenho sozinhos.
