


Trayectoria inercial procesada hacia adelante
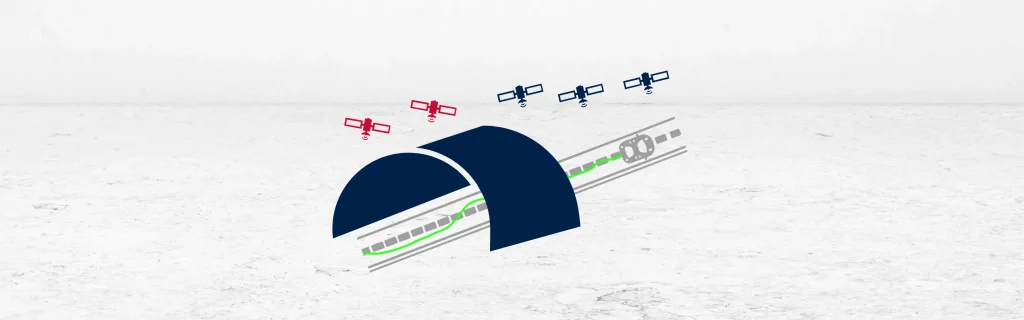
La trayectoria inercial procesada hacia adelante describe cómo un sistema de navegación inercial calcula la posición utilizando datos en tiempo real en una sola dirección. El sistema recopila la aceleración y la velocidad angular de los sensores inerciales e integra estos datos a lo largo del tiempo. Utiliza esta información para estimar la posición, la velocidad y la orientación a medida que el vehículo se mueve.
Durante el procesamiento hacia adelante, el sistema parte de una posición conocida y calcula el movimiento hacia adelante en el tiempo. Asume que no hay conocimiento previo del punto final. A medida que pasa el tiempo, los pequeños errores de los sensores y el ruido se acumulan, lo que resulta en una deriva. Esta deriva crece con el tiempo y puede reducir la precisión de la posición, especialmente sin las correcciones de GNSS.
En los sistemas asistidos por GNSS, la trayectoria procesada hacia adelante se mantiene precisa cuando las señales de satélite están disponibles. Las actualizaciones de GNSS corrigen la deriva acumulada y restablecen la solución de navegación. Sin embargo, en túneles o cañones urbanos, las señales GNSS pueden degradarse o desaparecer. Durante tales interrupciones, el sistema continúa procesando hacia adelante, pero los errores crecen sin corrección.
A pesar de la deriva, la trayectoria hacia adelante sigue registrando los movimientos dinámicos con precisión. Captura los cambios de velocidad y orientación con alta resolución. El sistema puede detectar maniobras, giros o cambios de carril incluso cuando la posición absoluta es incierta. Estos detalles siguen siendo útiles para el posprocesamiento o para fusionarlos con otros datos.
El procesamiento hacia adelante es esencial en aplicaciones en tiempo real como la navegación autónoma o el seguimiento de vehículos en vivo. Ofrece estimaciones de movimiento inmediatas, ayudando a los sistemas a responder a los cambios ambientales. Pero dado que los errores aumentan con el tiempo, la trayectoria hacia adelante por sí sola no siempre es suficiente para misiones largas sin GNSS.
Para mejorar la precisión, los usuarios suelen aplicar el procesamiento hacia atrás (backward processing) en el análisis posterior a la misión. Al comparar las soluciones hacia adelante y hacia atrás, reducen la deriva general. Sin embargo, el procesamiento hacia adelante constituye la base para el rendimiento de la navegación en tiempo real. Garantiza que los sistemas permanezcan funcionales incluso en zonas denegadas de GNSS. En resumen, la trayectoria inercial procesada hacia adelante proporciona datos de navegación en tiempo real, pero requiere correcciones para minimizar la deriva acumulada.
Software Qinertia GNSS+INS PPK
El software Qinertia PPK ofrece un nivel completamente nuevo en soluciones de posicionamiento de alta precisión. Consiga una precisión sin precedentes en sus flujos de trabajo mediante el postprocesamiento de sus datos de ubicación brutos.
Descubra todas las características
