


Caminho inercial processado diretamente (Forward)
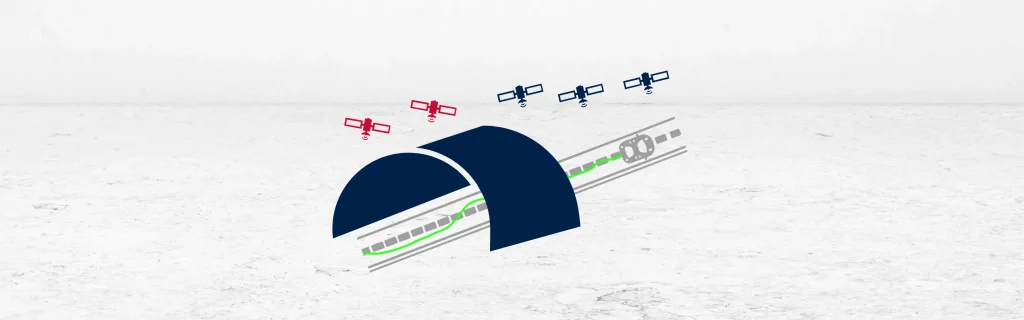
A trajetória inercial processada para frente descreve como um sistema de navegação inercial calcula a posição usando dados em tempo real em uma única direção. O sistema coleta aceleração e velocidade angular de sensores inerciais e integra esses dados ao longo do tempo. Ele usa essas informações para estimar posição, velocidade e orientação conforme o veículo se desloca.
Durante o processamento para frente, o sistema parte de uma posição conhecida e calcula o movimento para a frente no tempo. Ele assume nenhum conhecimento prévio do ponto de chegada. Com o passar do tempo, pequenos erros de sensor e ruídos se acumulam, resultando em desvio (drift). Esse desvio cresce ao longo do tempo e pode reduzir a precisão da posição, especialmente sem as correções do GNSS.
Em sistemas auxiliados por GNSS, a trajetória processada para frente permanece precisa quando os sinais dos satélites estão disponíveis. As atualizações de GNSS corrigem o desvio acumulado e reiniciam a solução de navegação. No entanto, em túneis ou cânions urbanos, os sinais de GNSS podem se degradar ou desaparecer. Durante essas interrupções, o sistema continua processando para frente, mas os erros crescem sem correção.
Apesar do desvio, a trajetória para frente ainda registra movimentos dinâmicos com precisão. Ela captura alterações de velocidade e orientação com alta resolução. O sistema consegue detectar manobras, curvas ou mudanças de faixa mesmo quando a posição absoluta é incerta. Esses detalhes continuam úteis para o pós-processamento ou para a fusão com outros dados.
O processamento para frente é essencial em aplicações em tempo real, como navegação autônoma ou rastreamento de veículos ao vivo. Ele fornece estimativas de movimento imediatas, ajudando os sistemas a responderem a mudanças ambientais. Porém, como os erros aumentam com o tempo, a trajetória para frente isolada nem sempre é suficiente para missões longas sem GNSS.
Para melhorar a precisão, os usuários frequentemente aplicam o processamento reverso (backward) na análise pós-missão. Ao comparar as soluções para frente e para trás, eles reduzem o desvio geral. No entanto, o processamento para frente forma a base para o desempenho de navegação em tempo real. Ele garante que os sistemas permaneçam funcionais mesmo em zonas sem cobertura de GNSS. Em resumo, a trajetória inercial processada para frente fornece dados de navegação em tempo real, mas requer correções para minimizar o desvio acumulado.
Software Qinertia GNSS+INS PPK
O software Qinertia PPK oferece um nível totalmente novo em soluções de posicionamento de alta precisão. Alcance precisão incomparável em seus fluxos de trabalho pós-processando seus dados brutos de localização.
Descubra todos os recursos
