


Trajectoire inertielle calculée en avant
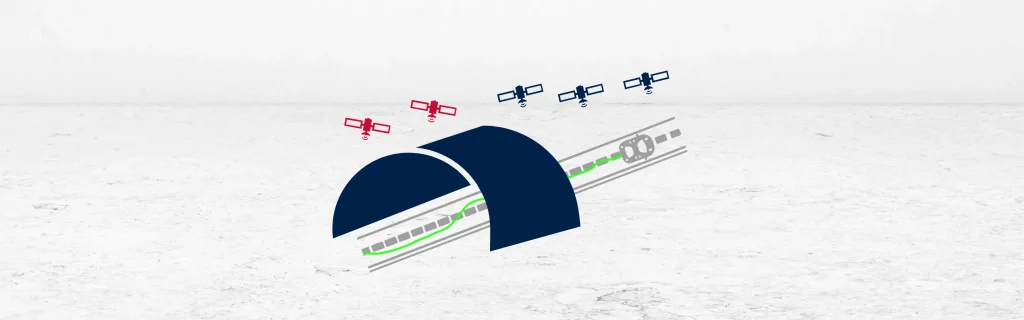
Le chemin inertiel traité vers l'avant décrit la manière dont un système de navigation inertielle calcule la position à l'aide de données en temps réel dans une seule direction. Le système collecte l'accélération et la vitesse angulaire à partir des capteurs inertiels et intègre ces données au fil du temps. Il utilise cette information pour estimer la position, la vitesse et l'orientation au fur et à mesure que le véhicule se déplace.
Pendant le traitement vers l'avant, le système part d'une position connue et calcule le mouvement vers l'avant dans le temps. Il ne suppose aucune connaissance préalable du point d'arrivée. Au fil du temps, de petites erreurs de capteur et du bruit s'accumulent, entraînant une dérive. Cette dérive augmente avec le temps et peut réduire la précision de la position, en particulier sans corrections GNSS.
Dans les systèmes aidés par GNSS, le chemin traité vers l'avant reste précis lorsque les signaux satellites sont disponibles. Les mises à jour GNSS corrigent la dérive accumulée et réinitialisent la solution de navigation. Cependant, dans les tunnels ou les canyons urbains, les signaux GNSS peuvent se dégrader ou disparaître. Pendant ces coupures, le système poursuit son traitement vers l'avant, mais les erreurs augmentent sans correction.
Malgré la dérive, le chemin vers l'avant enregistre toujours les mouvements dynamiques avec précision. Il capture les changements de vitesse et d'orientation avec une haute résolution. Le système peut détecter les manœuvres, les virages ou les changements de voie même lorsque la position absolue est incertaine. Ces détails restent utiles pour le post-traitement ou pour fusionner avec d'autres données.
Le traitement vers l'avant est essentiel dans les applications en temps réel telles que la navigation autonome ou le suivi de véhicules en direct. Il fournit des estimations de mouvement immédiates, aidant les systèmes à réagir aux changements environnementaux. Mais comme les erreurs augmentent avec le temps, le chemin vers l'avant seul n'est pas toujours suffisant pour de longues missions sans GNSS.
Pour améliorer la précision, les utilisateurs appliquent souvent un traitement vers l'arrière lors de l'analyse post-mission. En comparant les solutions vers l'avant et vers l'arrière, ils réduisent la dérive globale. Cependant, le traitement vers l'avant constitue la base des performances de navigation en temps réel. Il garantit que les systèmes restent fonctionnels même dans les zones sans GNSS. En résumé, le chemin inertiel traité vers l'avant fournit des données de navigation en temps réel mais nécessite des corrections pour minimiser la dérive accumulée.
Logiciel PPK GNSS+INS Qinertia
Le logiciel PPK Qinertia offre un tout nouveau niveau de solutions de positionnement de haute précision. Atteignez une précision inégalée dans vos flux de travail en post-traitant vos données de position brutes.
Découvrir toutes les fonctionnalités
