


Framåtbearbetad tröghetsbana
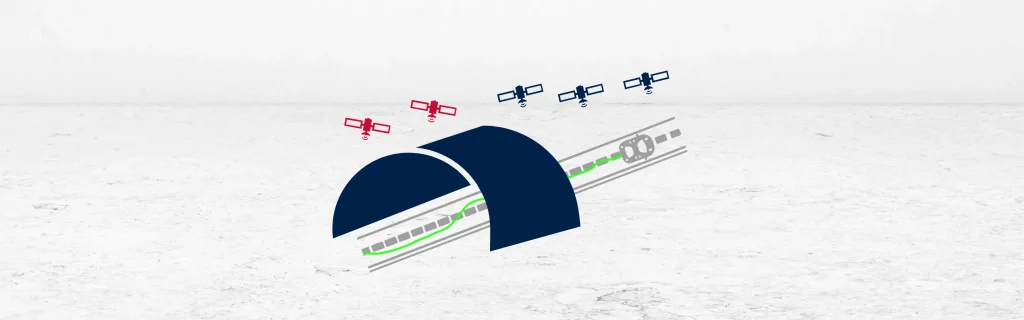
En framåtprocessad tröghetsbana beskriver hur ett tröghetsnavigeringssystem beräknar position med hjälp av realtidsdata i en riktning. Systemet samlar in acceleration och vinkelhastighet från tröghetssensorer och integrerar denna data över tid. Det använder denna information för att uppskatta position, hastighet och orientering i takt med att fordonet rör sig.
Under framåtbearbetning utgår systemet från en känd position och beräknar rörelsen framåt i tiden. Det förutsätter ingen tidigare kännedom om slutpunkten. Med tiden ansamlas små sensorfel och brus, vilket resulterar i avdrift. Denna avdrift växer över tid och kan minska positionsnoggrannheten, särskilt utan GNSS-korrigeringar.
I GNSS-stödda system förblir den framåtprocessade banan noggrann när satellitsignaler är tillgängliga. GNSS-uppdateringar korrigerar den ansamlade avdriften och nollställer navigationslösningen. I tunnlar eller stadsmiljöer kan dock GNSS-signalerna försämras eller försvinna. Under sådana avbrott fortsätter systemet att bearbeta framåt, men felen växer utan korrigering.
Trots avdrift registrerar framåtbanan fortfarande dynamiska rörelser noggrant. Den fångar upp förändringar i hastighet och orientering med hög upplösning. Systemet kan upptäcka manövrar, svängar eller filbyten även när den absoluta positionen är osäker. Dessa detaljer förblir användbara för efterbearbetning eller sammanslagning med annan data.
Framåtbearbetning är avgörande i realtidsapplikationer som autonom navigering eller fordonsspårning i realtid. Den levererar omedelbara rörelseuppskattningar som hjälper system att reagera på miljöförändringar. Men eftersom felen ökar över tid är enbart framåtbanan inte alltid tillräcklig för långa uppdrag utan GNSS.
För att förbättra noggrannheten tillämpar användare ofta bakåtbearbetning i efteranalysen. Genom att jämföra framåt- och bakåtlösningar minskar de den totala avdriften. Framåtbearbetningen utgör dock grunden för navigationsprestanda i realtid. Den säkerställer att systemen förblir funktionella även i zoner där GNSS saknas. Sammanfattningsvis tillhandahåller den framåtprocessade tröghetsbanan navigationsdata i realtid men kräver korrigeringar för att minimera ansamlad avdrift.
Qinertia GNSS+INS PPK-programvara
Qinertia PPK-programvaran erbjuder en helt ny nivå av positioneringslösningar med hög precision. Uppnå oöverträffad noggrannhet i dina arbetsflöden genom att efterbehandla din råa platsdata.
Upptäck alla funktioner
