


前方処理された慣性経路
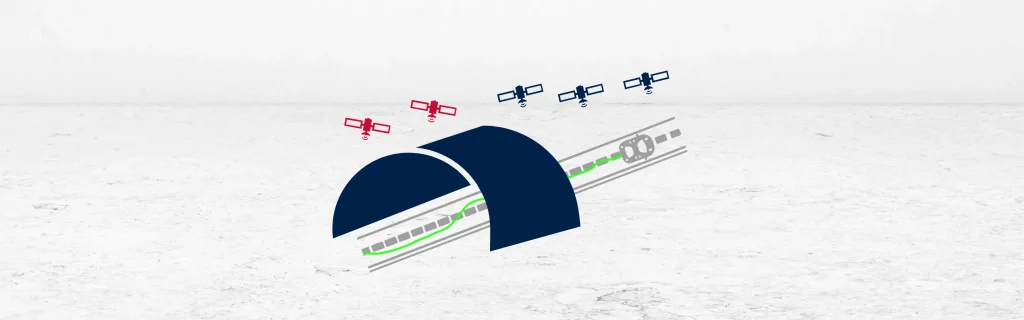
フォワードプロセッシングされた(前方処理された)慣性経路とは、慣性航法システムが一方向のリアルタイムデータを使用して位置を計算する仕組みを説明しています。システムは慣性センサーから加速度と角速度を収集し、このデータを時間にわたって統合します。車両の移動に伴い、この情報を使用して位置、速度、および姿勢を推定します。
前方処理中、システムは既知の位置から開始し、時間経過に対して前方に向かって運動を計算します。終点の事前知識はないものと仮定します。時間が経過するにつれて、小さなセンサーエラーとノイズが蓄積し、ドリフトが発生します。このドリフトは時間の経過とともに大きくなり、特にGNSSの補正がない場合、位置の精度を低下させる可能性があります。
GNSS補助システムでは、衛星信号が利用可能な場合、前方処理された経路の精度が維持されます。GNSSの更新により、蓄積されたドリフトが修正され、航法ソリューションがリセットされます。しかし、トンネルや都市の峡谷では、GNSS信号が劣化したり消失したりすることがあります。このような障害の間、システムは前方処理を続けますが、補正がないためエラーは大きくなります。
ドリフトにもかかわらず、前方経路は動的な動きを正確に記録します。速度と方位の変化を高解像度で捉えます。絶対位置が不確かな場合でも、システムは機動、旋回、または車線変更を検出できます。これらの詳細情報は、後処理や他のデータとの統合に役立ちます。
前方処理は、自律航法やライブ車両追跡などのリアルタイムアプリケーションに不可欠です。即座の運動推定値を提供し、システムが環境の変化に対応できるようにします。しかし、エラーが時間とともに増加するため、GNSSのない長期ミッションにおいては、前方経路だけでは十分ではない場合があります。
精度を向上させるために、ユーザーはポストミッション解析で後方処理を適用することがよくあります。前方ソリューションと後方ソリューションを比較することにより、全体的なドリフトを削減します。それにもかかわらず、前方処理はリアルタイムの航法性能の基礎を形成します。これにより、GNSSが制限されたゾーンでもシステムが機能し続けることが保証されます。要約すると、前方処理された慣性経路はリアルタイムの航法データを提供しますが、蓄積されたドリフトを最小限に抑えるための補正が必要です。
Qinertia GNSS+INS PPKソフトウェア
Qinertia PPKソフトウェアは、高精度測位ソリューションにまったく新しいレベルをもたらします。生の位置データを後処理することで、ワークフローで比類のない精度を実現します。
すべての機能を見る
