获取关于在 GNSS 禁用环境中导航的最佳建议 →
 Ellipse-D
 Stellar-40
 Ekinox Micro
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
Ekinox Micro
INS
内置 GNSS 单/双天线
0.015° 横滚角和俯仰角
0.05° 航向
探索
前向处理的惯性轨迹
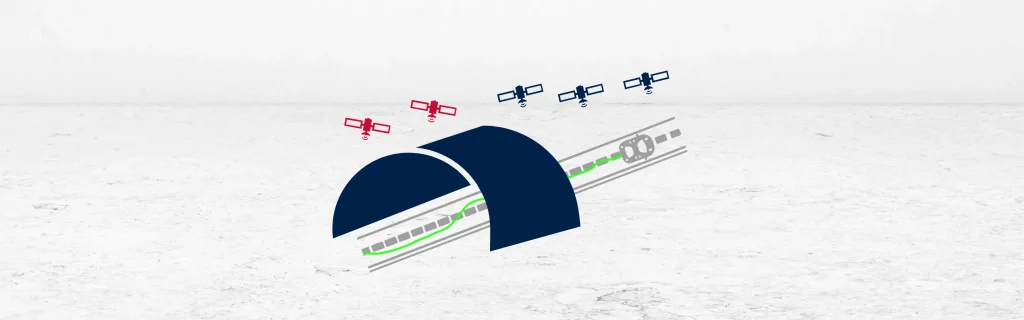
正向处理的惯性路径描述了惯性导航系统如何使用单方向的实时数据来计算位置。系统从惯性传感器收集加速度和角速度,并随时间对这些数据进行积分。随着车辆移动,它利用这些信息来估计位置、速度和姿态。
在正向处理过程中,系统从已知位置开始,在时间上向前计算运动。它假设对终点没有先验知识。随着时间的推移,微小的传感器误差和噪声会累积,从而导致漂移。这种漂移会随着时间的推移而增大,并会降低定位精度,尤其是在没有 GNSS 校正的情况下。
在 GNSS 辅助系统中,当卫星信号可用时,正向处理路径保持准确。GNSS 更新可纠正累积的漂移并重置导航解算。然而,在隧道或城市峡谷中,GNSS 信号可能会退化或消失。在这些中断期间,系统继续向前处理,但误差在没有校正的情况下会不断增大。
尽管存在漂移,正向路径仍能准确记录动态运动。它能以高分辨率捕捉速度和姿态的变化。即使绝对位置不确定,系统也能检测到机动、转弯或车道变更。这些细节对于后处理或与其他数据融合仍然很有用。
正向处理在自主导航或实时车辆跟踪等实时应用中至关重要。它提供即时的运动估计,帮助系统响应环境变化。但由于误差会随着时间增加,在没有 GNSS 的长距离任务中,仅靠正向路径往往是不够的。
为了提高精度,用户通常在任务后分析中应用反向处理。通过比较正向和反向解决方案,他们可以减少整体漂移。然而,正向处理构成了实时导航性能的基础。它确保系统即使在无 GNSS 区域也能保持功能。总之,正向处理的惯性导航路径可提供实时导航数据,但需要进行校正以将累积漂移降至最低。

