


Percorso inerziale elaborato in avanti
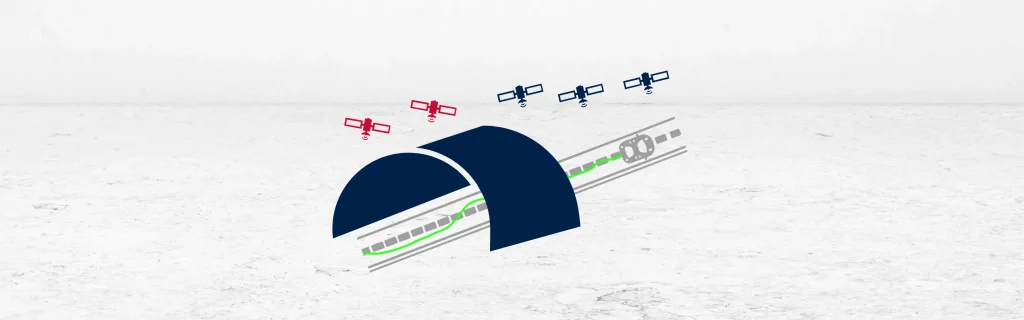
Il percorso inerziale elaborato in avanti descrive il modo in cui un sistema di navigazione inerziale calcola la posizione utilizzando dati in tempo reale in un'unica direzione. Il sistema raccoglie accelerazione e velocità angolare dai sensori inerziali e integra questi dati nel tempo. Utilizza queste informazioni per stimare posizione, velocità e orientamento man mano che il veicolo si sposta.
Durante l'elaborazione in avanti, il sistema parte da una posizione nota e calcola il movimento in avanti nel tempo. Presuppone che non vi sia alcuna conoscenza preventiva del punto finale. Con il passare del tempo, piccoli errori dei sensori e rumore si accumulano, generando deriva. Questa deriva cresce nel tempo e può ridurre la precisione della posizione, specialmente in assenza di correzioni GNSS.
Nei sistemi assistiti da GNSS, il percorso elaborato in avanti rimane accurato quando i segnali satellitari sono disponibili. Gli aggiornamenti GNSS correggono la deriva accumulata e ripristinano la soluzione di navigazione. Tuttavia, all'interno di tunnel o canyon urbani, i segnali GNSS possono degradarsi o scomparire. Durante tali interruzioni, il sistema continua l'elaborazione in avanti, ma gli errori aumentano senza correzione.
Nonostante la deriva, il percorso in avanti registra comunque con precisione i movimenti dinamici. Cattura i cambiamenti di velocità e orientamento con elevata risoluzione. Il sistema è in grado di rilevare manovre, svolte o cambi di corsia anche quando la posizione assoluta è incerta. Questi dettagli rimangono utili per il post-processing o per l'unione con altri dati.
L'elaborazione in avanti è essenziale nelle applicazioni in tempo reale come la navigazione autonoma o il tracciamento dei veicoli in diretta. Fornisce stime di movimento immediate, aiutando i sistemi a rispondere ai cambiamenti ambientali. Tuttavia, poiché gli errori aumentano nel tempo, il solo percorso in avanti non è sempre sufficiente per missioni lunghe senza GNSS.
Per migliorare la precisione, gli utenti applicano spesso l'elaborazione all'indietro (backward processing) nell'analisi post-missione. Confrontando le soluzioni in avanti e all'indietro, riducono la deriva complessiva. Tuttavia, l'elaborazione in avanti costituisce la base per le prestazioni di navigazione in tempo reale. Garantisce che i sistemi rimangano funzionali anche in zone prive di segnale GNSS. In sintesi, il percorso inerziale elaborato in avanti fornisce dati di navigazione in tempo reale, ma richiede correzioni per ridurre al minimo la deriva accumulata.
Software PPK GNSS+INS Qinertia
Il software PPK Qinertia offre un livello completamente nuovo nelle soluzioni di posizionamento ad alta precisione. Ottieni una precisione senza pari nei tuoi flussi di lavoro post-elaborando i tuoi dati di posizione grezzi.
Scopri tutte le funzionalità
