


Ścieżka inercyjna przetwarzana do przodu
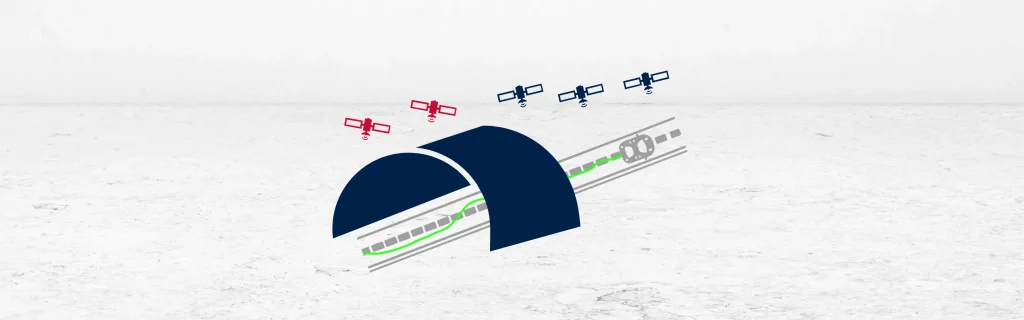
Przetworzona do przodu ściežka inercyjna opisuje, w jaki sposób system nawigacji inercyjnej oblicza pozycję przy użyciu danych w czasie rzeczywistym w jednym kierunku. System zbiera dane o przyspieszeniu i prędkości kątowej z czujników inercyjnych i integruje te dane w czasie. Wykorzystuje te informacje do szacowania pozycji, prędkości i orientacji w miarę ruchu pojazdu.
Podczas przetwarzania do przodu system zaczyna od znanej pozycji i oblicza ruch do przodu w czasie. Zakłada brak wcześniejszej znajomości punktu końcowego. W miarę upływu czasu małe błędy czujników i szumy kumulują się, powodując dryf. Ten dryf rośnie w czasie i może zmniejszyć dokładność pozycji, zwłaszcza bez korekcji GNSS.
W systemach wspomaganych przez GNSS przetworzona do przodu ścieżka pozostaje dokładna, gdy dostępne są sygnały satelitarne. Aktualizacje GNSS korygują skumulowany dryf i resetują rozwiązanie nawigacyjne. Jednak w tunelach lub kanionach miejskich sygnały GNSS mogą ulec pogorszeniu lub zaniknąć. Podczas takich przerw system nadal przetwarza dane do przodu, ale błędy rosną bez korekcji.
Pomimo dryfu, ścieżka do przodu nadal dokładnie rejestruje ruchy dynamiczne. Rejestruje zmiany prędkości i orientacji z wysoką rozdzielczością. System może wykrywać manewry, skręty lub zmiany pasa ruchu, nawet gdy pozycja bezwzględna jest niepewna. Szczegóły te pozostają przydatne do post-processingu lub łączenia z innymi danymi.
Przetwarzanie do przodu jest niezbędne w zastosowaniach czasu rzeczywistego, takich jak nawigacja autonomiczna lub śledzenie pojazdów na żywo. Zapewnia natychmiastowe oszacowania ruchu, pomagając systemom reagować na zmiany środowiskowe. Ponieważ jednak błędy rosną w czasie, sama ścieżka do przodu nie zawsze jest wystarczająca dla długich misji bez GNSS.
Aby poprawić dokładność, użytkownicy często stosują przetwarzanie wsteczne w analizie powdrożeniowej. Poprzez porównanie rozwiązań w przód i w tył, zmniejszają ogólny dryf. Niemniej jednak przetwarzanie do przodu stanowi fundament wydajności nawigacji w czasie rzeczywistym. Zapewnia ono, że systemy pozostają funkcjonalne nawet w strefach pozbawionych sygnału GNSS. Podsumowując, przetworzona do przodu ścieżka inercyjna dostarcza danych nawigacyjnych w czasie rzeczywistym, ale wymaga korekt w celu zminimalizowania skumulowanego dryfu.
Oprogramowanie PPK GNSS+INS Qinertia
Oprogramowanie Qinertia PPK wprowadza całkowicie nowy poziom w rozwiązaniach pozycjonowania o wysokiej dokładności. Uzyskaj niezrównaną dokładność w swoich procesach roboczych poprzez post-processing surowych danych o położeniu.
Odkryj wszystkie funkcje
