


Voorwaarts verwerkt traagheidspad
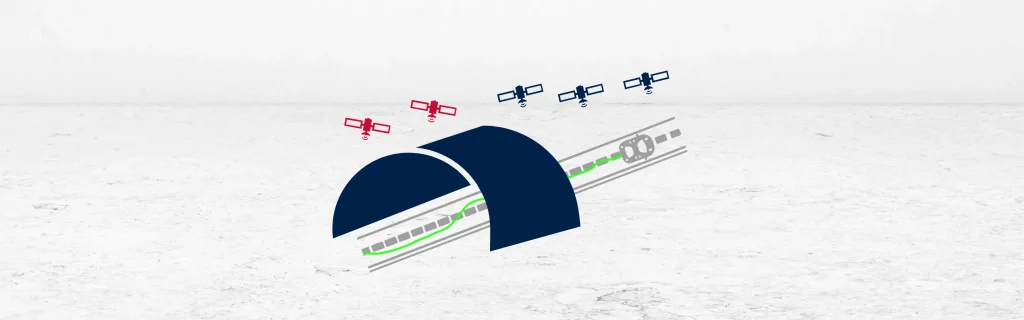
Het voorwaarts verwerkte traject beschrijft hoe een inertiële navigatiesysteem de positie berekent aan de hand van realtime gegevens in één richting. Het systeem verzamelt versnellings- en hoeksnelheidsgegevens van inertiële sensoren en integreert deze gegevens in de tijd. Het gebruikt deze informatie om de positie, snelheid en oriëntatie te schatten terwijl het voertuig zich verplaatst.
Tijdens de voorwaartse verwerking begint het systeem vanaf een bekende positie en berekent het de beweging voorwaarts in de tijd. Het gaat ervan uit dat er geen voorkennis is over het eindpunt. Naarmate de tijd verstrijkt, stapelen kleine sensorfouten en ruis zich op, wat leidt tot drift. Deze drift neemt in de loop van de tijd toe en kan de positienauwkeurigheid verminderen, vooral zonder correcties via ‘ GNSS ’.
In systemen die gebruikmaken van ‘ GNSS ’ (GNSS) blijft het voorwaarts verwerkte traject nauwkeurig zolang er satellietsignalen beschikbaar zijn. GNSS -updates corrigeren de opgebouwde drift en resetten de navigatieoplossing. In tunnels of stedelijke canyons kunnen GNSS -signalen echter verslechteren of verdwijnen. Tijdens dergelijke onderbrekingen gaat het systeem door met de voorwaartse verwerking, maar nemen de fouten toe zonder correctie.
Ondanks de afwijking registreert het voorwaartse traject dynamische bewegingen nog steeds nauwkeurig. Het legt veranderingen in snelheid en oriëntatie vast met een hoge resolutie. Het systeem kan manoeuvres, bochten of rijstrookwisselingen detecteren, zelfs wanneer de absolute positie onzeker is. Deze details blijven nuttig voor nabewerking of voor het samenvoegen met andere gegevens.
Voorwaartse verwerking is essentieel in realtime-toepassingen zoals autonome navigatie of live voertuigvolging. Het levert onmiddellijke bewegingsschattingen, waardoor systemen kunnen reageren op veranderingen in de omgeving. Maar omdat fouten in de loop van de tijd toenemen, is het voorwaartse traject alleen niet altijd voldoende voor lange missies zonder GNSS.
Om de nauwkeurigheid te verbeteren, passen gebruikers vaak achterwaartse verwerking toe in de analyse na afloop van de missie. Door voorwaartse en achterwaartse oplossingen te vergelijken, verminderen ze de totale afwijking. Voorwaartse verwerking vormt echter de basis voor realtime navigatieprestaties. Het zorgt ervoor dat systemen functioneel blijven, zelfs in GNSS-denied zones. Samenvattend levert het voorwaarts verwerkte inertiële traject realtime navigatiegegevens op, maar vereist het correcties om de opgebouwde afwijking te minimaliseren.
Qinertia GNSS+INS PPK-software
De Qinertia PPK-software biedt een geheel nieuw niveau op het gebied van uiterst nauwkeurige positioneringsoplossingen. Bereik een ongeëvenaarde nauwkeurigheid in uw werkprocessen door uw ruwe locatiegegevens achteraf te verwerken.
Ontdek alle functies
