


Vorwärts prozessierter Inertialpfad
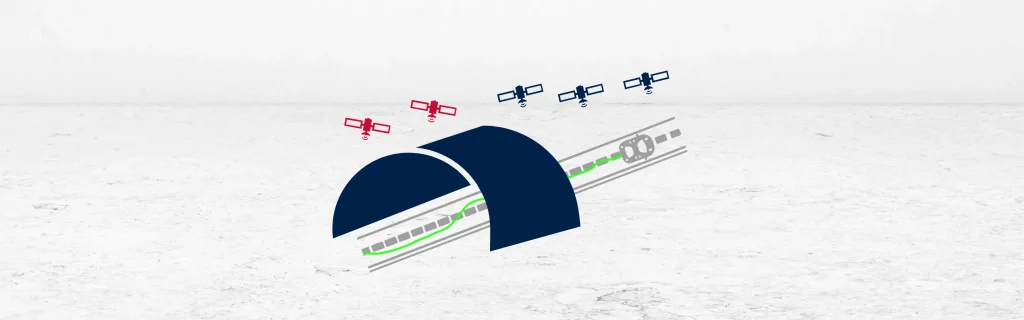
Der vorwärts verarbeitete Trägheitspfad beschreibt, wie ein Trägheitsnavigationssystem die Position mithilfe von Echtzeitdaten in eine Richtung berechnet. Das System erfasst Beschleunigung und Winkelgeschwindigkeit von Trägheitssensoren und integriert diese Daten über die Zeit. Es verwendet diese Informationen, um Position, Geschwindigkeit und Ausrichtung während der Fahrzeugbewegung zu schätzen.
Während der Vorwärtsverarbeitung geht das System von einer bekannten Position aus und berechnet die Bewegung zeitlich vorwärts. Es setzt keine Vorkenntnisse des Endpunkts voraus. Mit fortschreitender Zeit häufen sich kleine Sensorfehler und Rauschen an, was zu einer Drift führt. Diese Drift wächst im Laufe der Zeit und kann die Positionstreue verringern, insbesondere ohne GNSS-Korrekturen.
In GNSS-gestützten Systemen bleibt der vorwärts verarbeitete Pfad genau, wenn Satellitensignale verfügbar sind. GNSS-Updates korrigieren die angesammelte Drift und setzen die Navigationslösung zurück. In Tunneln oder Häuserschluchten können sich GNSS-Signale jedoch verschlechtern oder verschwinden. Während solcher Ausfälle verarbeitet das System die Daten weiterhin vorwärts, aber Fehler wachsen ohne Korrektur an.
Trotz der Drift zeichnet der Vorwärts-Pfad dynamische Bewegungen weiterhin präzise auf. Er erfasst Änderungen von Geschwindigkeit und Ausrichtung mit hoher Auflösung. Das System kann Manöver, Kurven oder Spurwechsel erkennen, selbst wenn die absolute Position unsicher ist. Diese Details bleiben für das Post-Processing oder die Zusammenführung mit anderen Daten nützlich.
Die Vorwärtsverarbeitung ist in Echtzeitanwendungen wie autonomer Navigation oder Live-Fahrzeugverfolgung unverzichtbar. Sie liefert sofortige Bewegungsschätzungen und hilft Systemen, auf Umweltveränderungen zu reagieren. Da Fehler jedoch mit der Zeit zunehmen, reicht der Vorwärts-Pfad allein für lange Missionen ohne GNSS nicht immer aus.
Zur Verbesserung der Genauigkeit wenden Anwender bei der Analyse nach der Mission häufig die Rückwärtsverarbeitung an. Durch den Vergleich von Vorwärts- und Rückwärtslösungen reduzieren sie die Gesamtdrift. Dennoch bildet die Vorwärtsverarbeitung das Fundament für die Echtzeit-Navigationsleistung. Sie stellt sicher, dass Systeme selbst in GNSS-gesperrten Zonen funktionsfähig bleiben. Zusammenfassend liefert der vorwärts verarbeitete Trägheitspfad Echtzeit-Navigationsdaten, erfordert jedoch Korrekturen, um die angesammelte Drift zu minimieren.
Qinertia GNSS+INS PPK-Software
Die Qinertia PPK-Software bietet ein völlig neues Niveau an hochpräzisen Positionierungslösungen. Erzielen Sie eine beispiellose Genauigkeit in Ihren Arbeitsabläufen durch die Nachbearbeitung Ihrer rohen Positionsdaten.
Entdecken Sie alle Funktionen
