


Fremadbehandlet treghetsbane
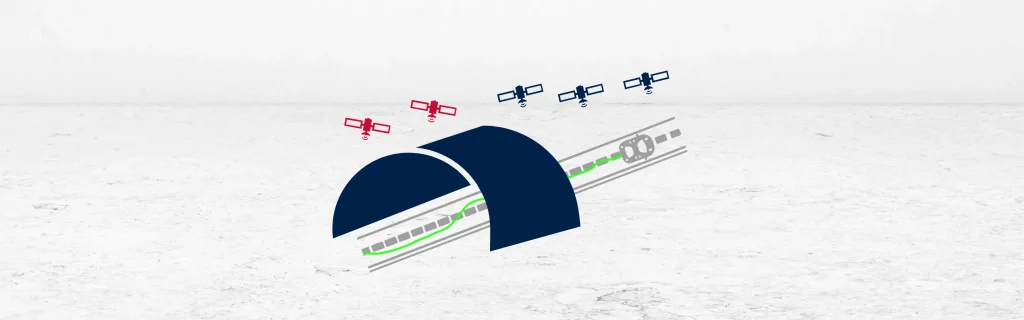
Fremoverbehandlet treghetsbane beskriver hvordan et treghetsnavigasjonssystem beregner posisjon ved hjelp av sanntidsdata i én retning. Systemet innhenter akselerasjon og vinkelhastighet fra treghetssensorer og integrerer disse dataene over tid. Det bruker denne informasjonen til å estimere posisjon, hastighet og orientering mens kjøretøyet beveger seg.
Under fremoverbehandlingen starter systemet fra en kjent posisjon og beregner bevegelsen fremover i tid. Det forutsetter ingen forhåndskunnskap om sluttpunktet. Etter hvert som tiden går, akkumuleres små sensorfeil og støy, noe som fører til avvik. Dette avviket øker over tid og kan redusere posisjonsnøyaktigheten, spesielt uten « GNSS »-korreksjoner.
I systemer med « GNSS »-støtte forblir den fremadbehandlede banen nøyaktig så lenge satellittsignaler er tilgjengelige. « GNSS »-oppdateringer korrigerer det akkumulerte avviket og tilbakestiller navigasjonsløsningen. I tunneler eller bymiljøer med høye bygninger kan imidlertid GNSS -signalene svekkes eller forsvinne. Under slike avbrudd fortsetter systemet å behandle fremover, men feilene øker uten korreksjon.
Til tross for avvik registrerer fremoverbanen fortsatt dynamiske bevegelser nøyaktig. Den fanger opp endringer i hastighet og retning med høy oppløsning. Systemet kan oppdage manøvrer, svinger eller filskift selv når den absolutte posisjonen er usikker. Disse detaljene er fortsatt nyttige for etterbehandling eller sammenføyning med andre data.
Fremoverbehandling er avgjørende i sanntidsapplikasjoner som autonom navigasjon eller sanntids sporing av kjøretøy. Den gir umiddelbare bevegelsesestimater, noe som hjelper systemene med å reagere på endringer i omgivelsene. Men fordi feilene øker over tid, er den fremadrettede banen alene ikke alltid tilstrekkelig for lange oppdrag uten GNSS.
For å forbedre nøyaktigheten bruker brukerne ofte bakoverbehandling i analysen etter oppdraget. Ved å sammenligne fremadrettede og bakoverrettede løsninger reduserer de den samlede avdriften. Fremadrettet behandling danner imidlertid grunnlaget for ytelsen til sanntidsnavigasjon. Den sikrer at systemene forblir funksjonelle selv i GNSS-soner uten dekning. Oppsummert gir den fremadbehandlede treghetsbanen sanntidsnavigasjonsdata, men krever korreksjoner for å minimere akkumulert avdrift.
Qinertia GNSS+INS PPK-programvare
Qinertia PPK-programvaren tilbyr et helt nytt nivå innen høypresisjonsposisjoneringsløsninger. Oppnå enestående nøyaktighet i arbeidsflytene dine ved å etterbehandle råposisjonsdataene dine.
Oppdag alle funksjonene
