


Пряма обробка інерціального шляху
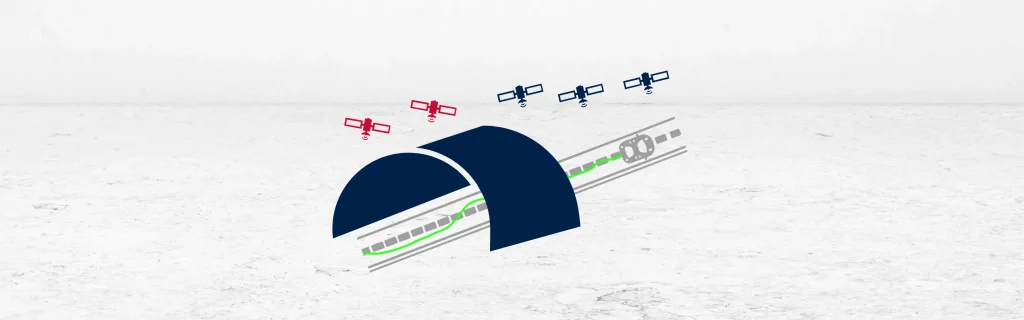
Інерціальна траєкторія із прямою обробкою описує, як інерціальна навігаційна система розраховує положення за допомогою даних у реальному часі в одному напрямку. Система збирає прискорення та кутову швидкість від інерціальних датчиків і інтегрує ці дані з часом. Вона використовує цю інформацію для оцінки положення, швидкості та орієнтації під час руху транспортного засобу.
Під час прямої обробки система починає з відомого положення та розраховує рух вперед у часі. Вона не передбачає попереднього знання кінцевої точки. З часом невеликі похибки датчиків та шум накопичуються, що призводить до дрейфу. Цей дрейф зростає з часом і може зменшити точність положення, особливо без корекції GNSS.
У системах із підтримкою GNSS шлях з прямою обробкою залишається точним, коли доступні супутникові сигнали. Оновлення GNSS виправляють накопичений дрейф і скидають навігаційне рішення. Однак у тунелях або міських каньйонах сигнали GNSS можуть погіршуватися або зникати. Під час таких збоїв система продовжує пряму обробку, але похибки ростуть без корекції.
Незважаючи на дрейф, шлях прямої обробки все одно точно записує динамічні рухи. Він фіксує зміни швидкості та орієнтації з високою роздільною здатністю. Система може виявляти маневри, повороти або зміну смуги руху, навіть коли абсолютне положення є невизначеним. Ці деталі залишаються корисними для постобробки або злиття з іншими даними.
Пряма обробка є необхідною в додатках реального часі, таких як автономна навігація або відстеження транспортних засобів у прямому ефірі. Вона забезпечує негайні оцінки руху, допомагаючи системам реагувати на зміни навколишнього середовища. Але оскільки похибки збільшуються з часом, лише пряма обробка не завжди є достатньою для тривалих місій без GNSS.
Для підвищення точності користувачі часто застосовують зворотну обробку в аналізі після місії. Порівнюючи прямі та зворотні рішення, вони зменшують загальний дрейф. Проте пряма обробка формує основу для продуктивності навігації в реальному часі. Вона гарантує, що системи залишаються функціональними навіть у зонах, де GNSS denied. Підсумовуючи, інерціальна траєкторія із прямою обробкою надає навігаційні дані в реальному часі, але вимагає корекції для мінімізації накопиченого дрейфу.
Програмне забезпечення QinertiaINS
Програмне забезпечення Qinertia PPK відкриває абсолютно новий рівень у сфері рішень для високоточного позиціонування. Досягніть безпрецедентної точності у своїх робочих процесах завдяки постобробці необроблених даних про місцезнаходження.
Відкрийте для себе всі функції
