


Procesamiento hacia adelante
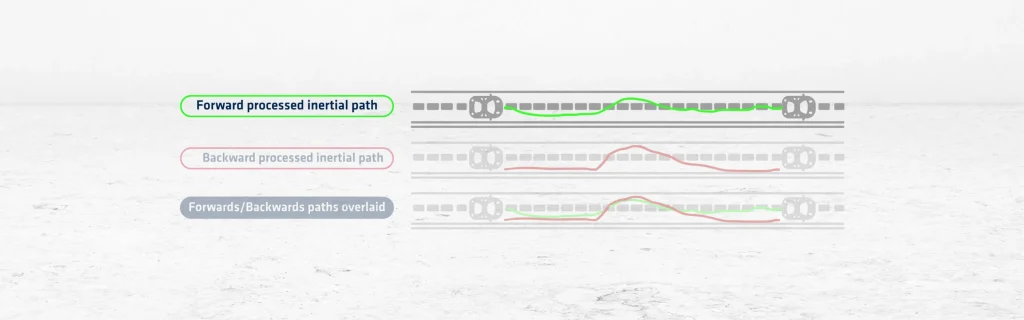
El procesamiento hacia adelante (forward processing) es un método utilizado en el postprocesamiento de datos GNSS para mejorar la precisión del posicionamiento después de la recolección de datos. Calcula la solución procesando los datos cronológicamente desde el principio de la campaña hasta el final. Este método se basa en las observaciones GNSS brutas registradas durante la misión, junto con los datos de la estación de referencia o la información de corrección. Este método utiliza algoritmos para estimar la posición, la velocidad y la orientación a lo largo del tiempo.
El software analiza las señales de los satélites recibidas durante el levantamiento. Aplica modelos para tener en cuenta las órbitas de los satélites, los retrasos atmosféricos y los errores de señal. A medida que el procesamiento avanza en el tiempo, predice las posiciones (trayectoria inercial procesada hacia adelante) basándose en épocas anteriores y las corrige utilizando los datos actuales. Este enfoque paso a paso ayuda a identificar y minimizar los errores a lo largo del tiempo.
El procesamiento hacia adelante funciona bien en entornos GNSS estables con una visibilidad de satélites constante. Es especialmente útil cuando las correcciones en tiempo real no están disponibles o no son confiables. Cuando se combina con los datos inerciales de una IMU, mejora la estimación de la trayectoria en áreas con pérdida temporal de señal. El método también puede aplicar el filtrado de Kalman para suavizar y refinar la solución.
Una limitación del procesamiento hacia adelante es su sensibilidad a cortes prolongados de GNSS o a una mala calidad de la señal. En tales casos, la precisión puede degradarse con el tiempo. Para superar esto, los usuarios a menudo lo complementan con procesamiento hacia atrás (backward) o combinado (fusionado). El procesamiento hacia adelante proporciona una base sólida para la comparación y la validación en flujos de trabajo de múltiples pasadas.
Muchas herramientas de software GNSS PPK admiten el cálculo únicamente hacia adelante. Esto permite a los usuarios inspeccionar la trayectoria en bruto de forma independiente antes de aplicar otras técnicas. Topógrafos, ingenieros y investigadores confían en él para validar los datos de campo y garantizar resultados precisos. Esta técnica desempeña un papel fundamental en estudios geodésicos, navegación de UAV y mapeo móvil.
En resumen, el procesamiento hacia adelante ofrece una solución robusta y secuencial en el tiempo que mejora la precisión GNSS en flujos de trabajo posteriores a la misión y en entornos de topografía complejos.
Software Qinertia GNSS+INS PPK
El software Qinertia PPK ofrece un nivel completamente nuevo en soluciones de posicionamiento de alta precisión. Consiga una precisión sin precedentes en sus flujos de trabajo mediante el postprocesamiento de sus datos de ubicación brutos.
Descubra todas las características
