


EKF – Extended Kalman filter

Det utökade Kalman-filtret (EKF) är ett kraftfullt verktyg som används inom navigerings- och styrsystem för att uppskatta tillståndet hos ett system som förändras över tid. Det är en vidareutveckling av Kalman-filtret som har utformats för att hantera icke-linjära system, vilket gör det avgörande för tillämpningar där förhållandet mellan variabler inte är linjärt.
Denna kraftfulla algoritm används för att uppskatta tillståndet i ett dynamiskt system baserat på sensoravläsningar med brus. Den bygger vidare på det vanliga Kalman-filtret genom att hantera icke-linjära system, vilket är vanligt vid navigering i verkliga scenarier. Medan det traditionella Kalman-filtret förutsätter linjär dynamik och gaussiskt brus, övervinna EKF dessa begränsningar genom att linjärisera det icke-linjära systemet kring den aktuella uppskattningen. Detta gör att det kan fungera effektivt i mer komplexa miljöer i den verkliga världen.
Grundläggande princip för Extended Kalman filter
Kärnan i EKF är att det kontinuerligt uppdaterar en tillståndsvektor – en uppsättning variabler som beskriver systemets aktuella tillstånd, såsom position, hastighet och orientering i navigeringssammanhang. Det förlitar sig på en processmodell för att förutsäga hur tillståndet utvecklas över tid, där systemdynamik och styrsignaler integreras. Samtidigt kopplar mätmodellen ihop inkommande sensordata med det uppskattade tillståndet, och en kovariansmatris representerar osäkerheten i både prognoser och observationer, vilket hjälper EKF att balansera tilliten mellan modelluppskattningar och sensorindata.
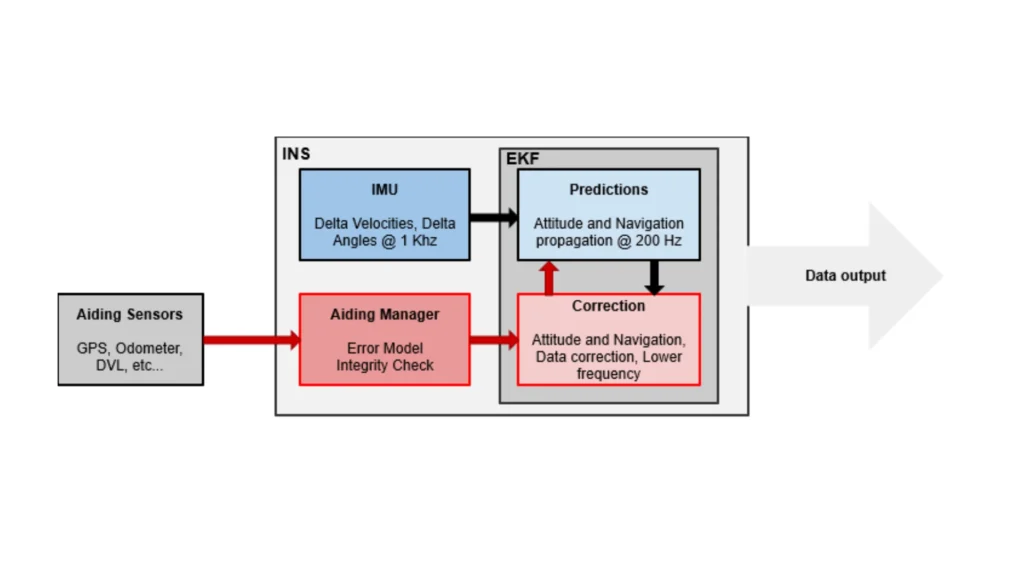
Filtret fungerar i två huvudsakliga faser: prediktion och uppdatering. Under prediktionsfasen används processmodellen för att prognostisera nästa tillstånd och förutsäga tillhörande osäkerhet genom att uppdatera kovariansmatrisen. För att hantera icke-linjäritet linjäriserar EKF både process- och mätmodellerna med hjälp av jakobimatriser – matematiska representationer som approximerar hur systemet beter sig nära den aktuella uppskattningen.
I uppdateringsfasen integrerar EKF nya sensoravläsningar för att förfina sin prediktion. Det beräknar Kalman-förstärkningen, som avgör hur stor vikt som ska tilldelas de nya mätningarna jämfört med det förväntade tillståndet. Denna förstärkning gör det möjligt för EKF att justera tillståndsuppskattningen därefter och uppdatera kovariansen för att återspegla den minskade osäkerheten efter mätningen.
Tillämpning av EKF i modern teknik
EKF används flitigt i moderna navigeringssystem på grund av dess förmåga att leverera noggranna tillståndsuppskattningar i närvaro av brus och systemkomplexitet. Tröghetsnavigeringssystem (INS) förlitar sig till exempel på accelerometrar och gyroskop, vilka är benägna att drabbas av drift och brus. EKF kombinerar sensordata för att tillhandahålla stabila uppskattningar av position, hastighet och orientering för dynamiska plattformar. Dessa uppskattningar är avgörande för en tillförlitlig drift av autonoma farkoster, flygplan och andra mobila system.
Inom robotteknik och autonoma system möjliggör EKF robust lokalisering och kartering. Robotar använder sensorer som LiDAR eller kameror för att uppskatta position och uppdatera kartor med hjälp av ett utökat Kalman-filter (EKF). Detta möjliggör kartering och lokalisering i realtid, vilket stöder en säker och autonom drift i okända eller dynamiska miljöer.
Inom flyg-, rymd- och försvarsindustrin spelar EKF en avgörande roll i styrsystem och spårningssystem. Det gör det möjligt för flygplan, robotar och rymdfarkoster att upprätthålla en exakt position och bana, även under icke-linjära rörelseförhållanden. EKF fortsätter att fungera tillförlitligt när det utsätts för externa störningar som annars skulle kunna försämra navigeringsnoggrannheten.
Tekniken bakom EKF omfattar flera kritiska komponenter. Jakobimatriser stöder linjäriseringsprocessen, medan sensorfusion integrerar data från flera källor för att säkerställa motståndskraft och noggrannhet. För att stödja drift i realtid är EKF beroende av effektiva beräkningsalgoritmer för matrisoperationer, kovariansuppdateringar och mätintegrering.
Sammanfattningsvis är det utökade Kalman-filtret (EKF) ett oumbärligt verktyg i avancerade navigeringssystem. Genom att utöka Kalman-filtret för att hantera icke-linjära system får du noggrann tillståndsuppskattning i realtid. Det stöder ett brett spektrum av tillämpningar, inklusive robotteknik, fordons-ADAS, flyg- och rymdteknik samt försvarssystem. Att behärska EKF:s principer och teknik är nyckeln till att utveckla högpresterande navigeringslösningar i komplexa och dynamiska miljöer.
