


EKF – Uitgebreid Kalman-filter

Het Extended Kalman Filter (EKF) is een krachtig hulpmiddel dat in navigatie- en besturingssystemen wordt gebruikt om de toestand van een systeem dat zich in de loop van de tijd ontwikkelt, te schatten. Het is een uitbreiding van het Kalman-filter, ontworpen om niet-lineaire systemen te verwerken, waardoor het van cruciaal belang is voor toepassingen waarbij de relatie tussen variabelen niet lineair is.
Dit krachtige algoritme wordt gebruikt om de toestand van een dynamisch systeem te schatten op basis van ruisbeïnvloede sensormetingen. Het bouwt voort op het standaard Kalman-filter door rekening te houden met niet-lineaire systemen, die veel voorkomen in realistische navigatiescenario’s. Terwijl het traditionele Kalman-filter uitgaat van lineaire dynamica en Gaussiaanse ruis, overwint het EKF deze beperkingen door het niet-lineaire systeem te lineariseren rond de huidige schatting. Hierdoor kan het effectief functioneren in complexere, realistische omgevingen.
Het basisprincipe van het uitgebreide Kalman-filter
In wezen werkt het EKF voortdurend een toestandsvector bij – een reeks variabelen die de huidige toestand van het systeem beschrijven, zoals positie, snelheid en oriëntatie in navigatiecontext. Het maakt gebruik van een procesmodel om te voorspellen hoe de toestand zich in de loop van de tijd ontwikkelt, waarbij rekening wordt gehouden met de systeemdynamica en besturingsinputs. Tegelijkertijd koppelt het meetmodel binnenkomende sensorgegevens aan de geschatte toestand, en geeft een covariantiematrix de onzekerheid weer in zowel voorspellingen als waarnemingen, waardoor de EKF een evenwicht kan vinden tussen het vertrouwen in modelschattingen en dat in sensorgegevens.
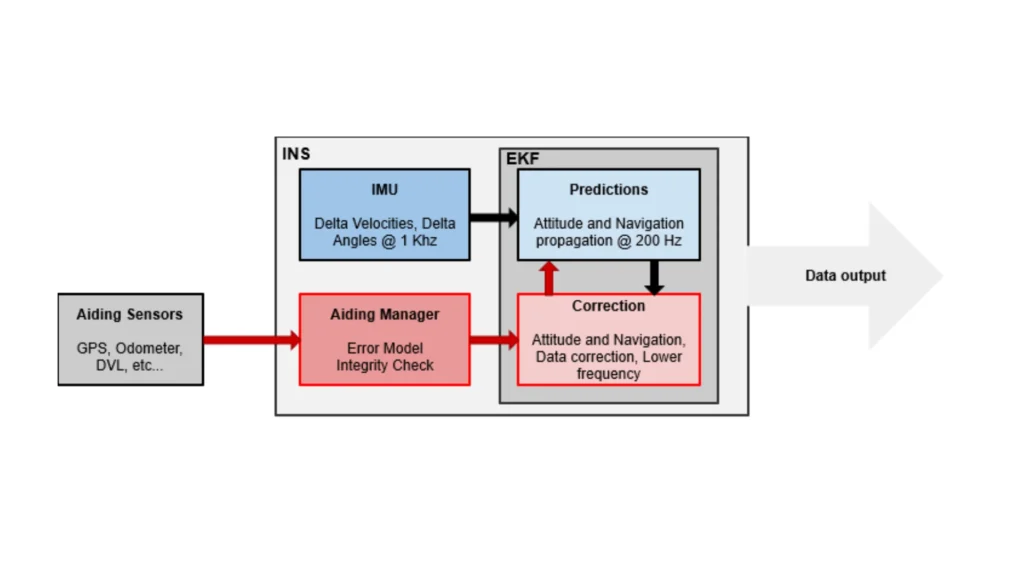
Het filter werkt in twee hoofdfasen: voorspelling en bijwerking. Tijdens de voorspellingsfase gebruikt het het procesmodel om de volgende toestand te voorspellen en de bijbehorende onzekerheid in te schatten door de covariantiematrix bij te werken. Om niet-lineariteit te beheersen, lineariseert het EKF zowel het proces- als het meetmodel met behulp van Jacobiaanse matrices — wiskundige voorstellingen die benaderen hoe het systeem zich gedraagt in de buurt van de huidige schatting.
In de updatefase verwerkt de EKF nieuwe sensormetingen om zijn voorspelling te verfijnen. Het berekent de Kalman-gain, die bepaalt hoeveel gewicht er moet worden toegekend aan de nieuwe metingen ten opzichte van de voorspelde toestand. Deze gain stelt de EKF in staat om de toestandsschatting dienovereenkomstig aan te passen en de covariantie bij te werken, zodat deze de verminderde onzekerheid na de meting weerspiegelt.
Toepassing van de EKF in moderne toepassingen
De EKF wordt op grote schaal gebruikt in moderne navigatiesystemen vanwege zijn vermogen om nauwkeurige toestandsschattingen te leveren ondanks ruis en systeemcomplexiteit. Zo zijn bijvoorbeeld inertiële navigatiesystemen (INS) afhankelijk van versnellingsmeters en gyroscopen, die gevoelig zijn voor afwijkingen en ruis. Het EKF combineert sensorgegevens om stabiele schattingen van positie, snelheid en oriëntatie te bieden voor dynamische platforms. Deze schattingen zijn van cruciaal belang voor de betrouwbare werking van autonome voertuigen, vliegtuigen en andere mobiele systemen.
In de robotica en bij autonome systemen maakt het EKF robuuste lokalisatie en kartering mogelijk. Robots gebruiken sensoren zoals LiDAR of camera’s om de positie te schatten en kaarten bij te werken met behulp van een Extended Kalman Filter (EKF). Dit maakt realtime kartering en lokalisatie mogelijk, wat een veilige en autonome werking in onbekende of dynamische omgevingen ondersteunt.
In de lucht- en ruimtevaart en defensie speelt het EKF een cruciale rol in geleidings- en volgsystemen. Het stelt vliegtuigen, raketten en ruimtevaartuigen in staat om hun precieze positie en traject te handhaven, zelfs onder niet-lineaire bewegingsomstandigheden. Het EKF blijft betrouwbaar functioneren wanneer het wordt blootgesteld aan externe verstoringen die anders de navigatienauwkeurigheid zouden kunnen aantasten.
De technologie achter het EKF omvat verschillende cruciale componenten. Jacobiaanse matrices ondersteunen het linearisatieproces, terwijl sensorfusie gegevens uit meerdere bronnen integreert om veerkracht en nauwkeurigheid te waarborgen. Om realtime werking te ondersteunen, is het EKF afhankelijk van efficiënte rekenalgoritmen voor matrixbewerkingen, covariantie-updates en meetintegratie.
Kortom, het Extended Kalman-filter (EKF) is een essentieel hulpmiddel in geavanceerde navigatiesystemen. Door het Kalman-filter uit te breiden voor het verwerken van niet-lineaire systemen, verkrijgt men een nauwkeurige en realtime toestandsschatting. Het ondersteunt een breed scala aan toepassingen, waaronder robotica, ADAS voor de automobielindustrie, lucht- en ruimtevaart en defensiesystemen. Het beheersen van de principes en technologieën van het EKF is essentieel voor het ontwikkelen van hoogwaardige navigatieoplossingen in complexe en dynamische omgevingen.
