


EKF – Genişletilmiş Kalman filtresi

Genişletilmiş Kalman Filtresi (EKF), zaman içinde değişen bir sistemin durumunu tahmin etmek amacıyla navigasyon ve kontrol sistemlerinde kullanılan güçlü bir araçtır. Bu filtre, doğrusal olmayan sistemleri ele almak üzere tasarlanmış Kalman Filtresinin bir uzantısıdır ve değişkenler arasındaki ilişkinin doğrusal olmadığı uygulamalar için hayati öneme sahiptir.
Bu güçlü algoritma, gürültülü sensör ölçümlerine dayalı olarak dinamik bir sistemin durumunu tahmin etmek için kullanılır. Gerçek dünyadaki navigasyon senaryolarında yaygın olarak görülen doğrusal olmayan sistemleri dikkate alarak standart Kalman Filtresini geliştirir. Geleneksel Kalman Filtresi doğrusal dinamikler ve Gauss gürültüsünü varsayarken, EKF mevcut tahmin etrafında doğrusal olmayan sistemi doğrusallaştırarak bu sınırlamaları aşar. Bu sayede, daha karmaşık, gerçek hayattaki ortamlarda etkili bir şekilde çalışabilir.
Genişletilmiş Kalman filtresinin temel ilkesi
Temelde EKF, bir durum vektörünü sürekli olarak günceller; bu vektör, navigasyon bağlamlarında konum, hız ve yön gibi sistemin mevcut durumunu tanımlayan bir değişkenler kümesidir. Sistem dinamiğini ve kontrol girdilerini de dikkate alarak, durumun zaman içinde nasıl değişeceğini tahmin etmek için bir süreç modeline dayanır. Öte yandan, ölçüm modeli gelen sensör verilerini tahmin edilen durumla ilişkilendirir ve bir kovaryans matrisi, hem tahminlerdeki hem de gözlemlerdeki belirsizliği temsil ederek EKF’nin model tahminleri ile sensör girdileri arasındaki güvenilirlik dengesini kurmasına yardımcı olur.
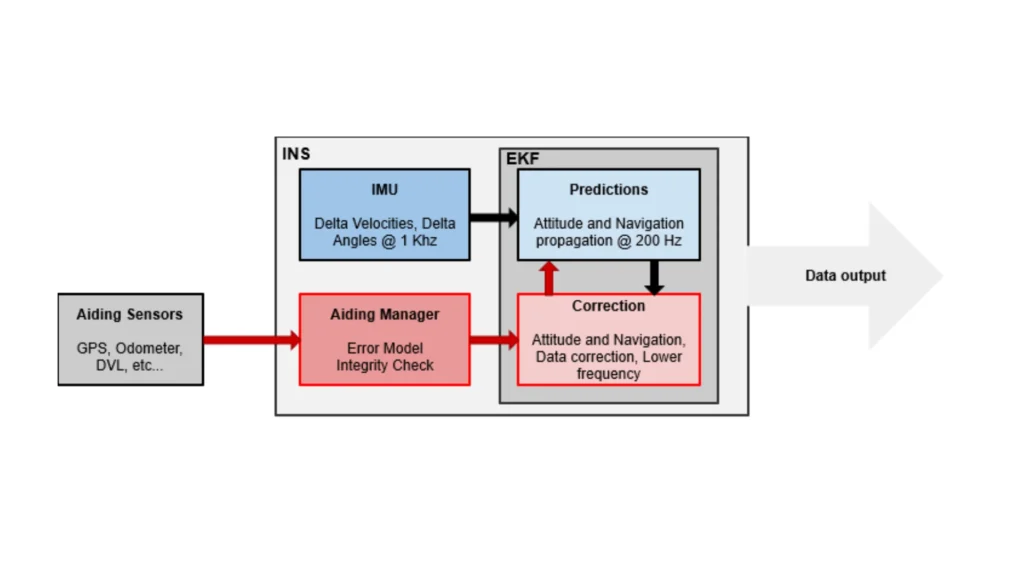
Filtre, iki ana aşamada çalışır: tahmin ve güncelleme. Tahmin aşamasında, süreç modelini kullanarak bir sonraki durumu tahmin eder ve kovaryans matrisini güncelleyerek ilgili belirsizliği öngörür. Doğrusal olmama durumunu yönetmek için EKF, hem süreç hem de ölçüm modellerini Jacobian matrisleri kullanarak doğrusallaştırır; bu matrisler, sistemin mevcut tahminin yakınında nasıl davrandığını yaklaşık olarak gösteren matematiksel temsilcilerdir.
Güncelleme aşamasında EKF, tahminini iyileştirmek için yeni sensör ölçümlerini dahil eder. Yeni ölçümlere ve tahmin edilen duruma ne kadar ağırlık verileceğini belirleyen Kalman Kazancını hesaplar. Bu kazanç, EKF’nin durum tahminini buna göre ayarlamasını ve ölçümden sonra azalan belirsizliği yansıtacak şekilde kovaryansı güncellemesini sağlar.
EKF’nin modern uygulamalarda kullanımı
EKF, gürültü ve sistem karmaşıklığı koşullarında bile doğru durum tahminleri sunma yeteneği nedeniyle modern navigasyon sistemlerinde yaygın olarak kullanılmaktadır. Örneğin, Ataletli Navigasyon Sistemleri (INS), sapma ve gürültüye yatkın olan ivmeölçerlere ve jiroskoplara dayanır. EKF, sensör verilerini birleştirerek dinamik platformlar için konum, hız ve yönelim konusunda istikrarlı tahminler sağlar. Bu tahminler, otonom araçların, hava araçlarının ve diğer mobil sistemlerin güvenilir bir şekilde çalışması için hayati önem taşır.
Robotik ve otonom sistemlerde EKF, sağlam konum belirleme ve haritalama imkanı sunar. Robotlar, LiDAR veya kameralar gibi sensörleri kullanarak konumu tahmin eder ve Genişletilmiş Kalman Filtresi (EKF) yardımıyla haritaları günceller. Bu, gerçek zamanlı haritalama ve konum belirlemeyi mümkün kılar ve tanıdık olmayan veya dinamik ortamlarda güvenli ve otonom çalışmayı destekler.
Havacılık, uzay ve savunma sektörlerinde EKF, rehberlik ve izleme sistemlerinde hayati bir rol oynar. Uçakların, füzelerin ve uzay araçlarının, doğrusal olmayan hareket koşullarında bile hassas konum ve yörüngelerini korumalarını sağlar. EKF, aksi takdirde navigasyon doğruluğunu bozabilecek dış bozulmalara maruz kaldığında bile güvenilir bir şekilde çalışmaya devam eder.
EKF’nin arkasındaki teknoloji, birkaç kritik bileşeni içerir. Jacobian matrisleri doğrusallaştırma sürecini desteklerken, sensör füzyonu dayanıklılık ve doğruluğu sağlamak için birden fazla kaynaktan gelen verileri entegre eder. Gerçek zamanlı çalışmayı desteklemek için EKF, matris işlemleri, kovaryans güncellemeleri ve ölçüm entegrasyonu için verimli hesaplama algoritmalarına dayanır.
Sonuç olarak, Genişletilmiş Kalman Filtresi (EKF), gelişmiş navigasyon sistemlerinde vazgeçilmez bir araçtır. Kalman Filtresini doğrusal olmayan sistemleri işleyebilecek şekilde genişleterek, doğru ve gerçek zamanlı durum tahmini elde edersiniz. Robotik, otomotiv ADAS, havacılık ve savunma sistemleri dahil olmak üzere çok çeşitli uygulamaları destekler. EKF’nin ilkelerini ve teknolojilerini iyi kavramak, karmaşık ve dinamik ortamlarda yüksek performanslı navigasyon çözümleri geliştirmek için kilit öneme sahiptir.
