


EKF – 확장 칼만 필터

확장 칼만 필터(EKF)는 시간이 지남에 따라 진화하는 시스템의 상태를 추정하기 위해 항법 및 제어 시스템에서 사용되는 강력한 도구입니다. 이는 비선형 시스템을 처리하도록 설계된 칼만 필터의 확장형으로, 변수 간의 관계가 선형이 아닌 응용 분야에서 매우 중요합니다.
이 강력한 알고리즘은 노이즈가 있는 센서 측정값을 기반으로 동적 시스템의 상태를 추정하는 데 사용됩니다. 실제 항법 시나리오에서 흔히 볼 수 있는 비선형 시스템을 수용하여 표준 칼만 필터를 기반으로 구축되었습니다. 전통적인 칼만 필터는 선형 동역학과 가우스 노이즈를 가정하는 반면, EKF는 현재 추정치 주변의 비선형 시스템을 선형화하여 이러한 한계를 극복합니다. 이를 통해 더 복잡하고 실제적인 환경에서도 효과적으로 작동할 수 있습니다.
확장 칼만 필터의 기본 원리
핵심적으로 EKF는 항법 맥락에서의 위치, 속도, 방위와 같은 시스템의 현재 상태를 설명하는 변수 집합인 상태 벡터를 지속적으로 업데이트합니다. 이는 시스템 역학 및 제어 입력을 통합하여 상태가 시간에 따라 어떻게 진화하는지 예측하기 위해 프로세스 모델에 의존합니다. 한편, 측정 모델은 들어오는 센서 데이터를 추정된 상태에 연결하며, 공분산 행렬은 예측과 관측 모두에서의 불확실성을 나타내어 EKF가 모델 추정치와 센서 입력 간의 신뢰도를 균형 있게 유지하도록 돕습니다.
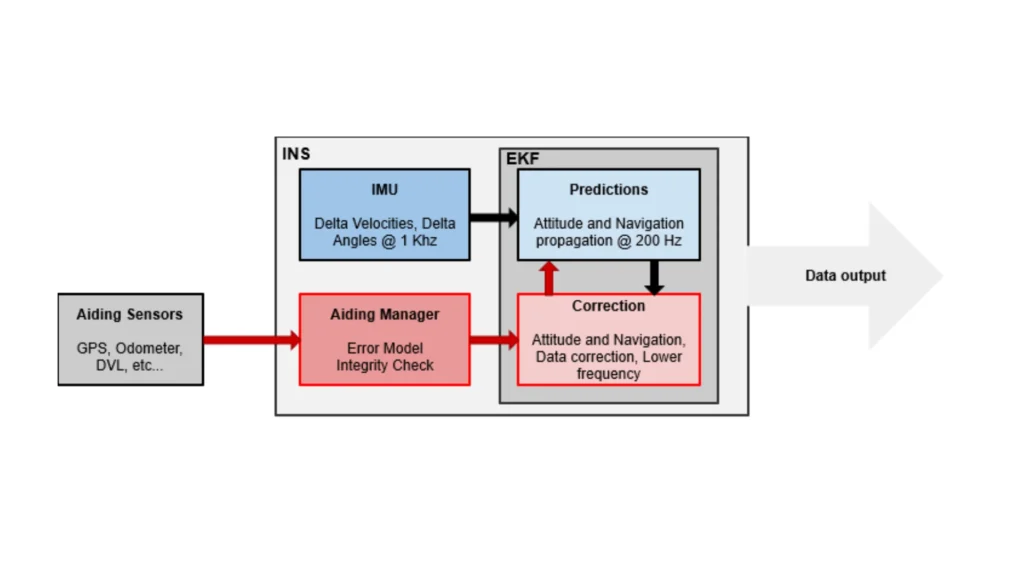
필터는 예측 및 업데이트라는 두 가지 주요 단계로 작동합니다. 예측 단계에서는 프로세스 모델을 사용하여 다음 상태를 예측하고 공분산 행렬을 업데이트하여 관련 불확실성을 예측합니다. 비선형성을 관리하기 위해 EKF는 현재 추정치 근처에서 시스템이 어떻게 동작하는지 근사화하는 수학적 표현인 Jacobian 행렬을 사용하여 프로세스 모델과 측정 모델을 모두 선형화합니다.
업데이트 단계에서는 EKF가 새로운 센서 측정값을 통합하여 예측을 정제합니다. EKF는 새로운 측정값과 예측된 상태에 할당할 가중치를 결정하는 칼만 이득(Kalman Gain)을 계산합니다. 이 이득을 통해 EKF는 상태 추정치를 적절히 조정하고 측정 후 감소된 불확실성을 반영하도록 공분산을 업데이트할 수 있습니다.
현대 응용 분야에서의 EKF 적용
EKF는 노이즈와 시스템 복잡성이 존재하는 상황에서도 정확한 상태 추정값을 제공하는 능력 덕분에 현대 항법 시스템에서 널리 사용됩니다. 예를 들어, 관성 항법 시스템(INS)은 드리프트와 노이즈가 발생하기 쉬운 가속도계와 자이로스코프에 의존합니다. EKF는 센서 데이터를 결합하여 동적 플랫폼의 위치, 속도 및 방향에 대한 안정적인 추정값을 제공합니다. 이러한 추정값은 자율주행차, 항공기 및 기타 모바일 시스템의 안정적인 작동에 매우 중요합니다.
로보틱스 및 자율 시스템에서 EKF는 강력한 위치 추정과 매핑을 가능하게 합니다. 로봇은 라이다(LiDAR)나 카메라 같은 센서를 사용하여 위치를 추정하고 확장 칼만 필터(EKF)를 사용하여 지도를 업데이트합니다. 이를 통해 실시간 매핑과 위치 추정이 가능해져 낯설거나 역동적인 환경에서도 안전하고 자율적인 작동을 지원합니다.
항공우주 및 국방 분야에서 EKF는 유도 및 추적 시스템에서 중요한 역할을 합니다. 비선형 모션 조건에서도 항공기, 미사일, 우주선이 정확한 위치와 궤적을 유지할 수 있도록 해줍니다. EKF는 그렇지 않으면 항법 정확도를 떨어뜨릴 수 있는 외부 교란에 노출되었을 때도 안정적으로 계속 작동합니다.
EKF 이면의 기술에는 몇 가지 중요한 구성 요소가 포함되어 있습니다. 자코비안 행렬은 선형화 프로세스를 지원하며, 센서 융합은 여러 소스의 데이터를 통합하여 탄력성과 정확성을 보장합니다. 실시간 작동을 지원하기 위해 EKF는 행렬 연산, 공분산 업데이트 및 측정 통합을 위한 효율적인 연산 알고리즘에 의존합니다.
결론적으로 확장 칼만 필터(EKF)는 첨단 항법 시스템에서 필수적인 도구입니다. 칼만 필터를 확장하여 비선형 시스템을 처리할 수 있게 함으로써 정확하고 실시간적인 상태 추정을 얻을 수 있습니다. 로보틱스, 자동차 ADAS, 항공우주, 국방 시스템을 포함한 광범위한 응용 분야를 지원합니다. 복잡하고 역동적인 환경에서 고성능 항법 솔루션을 개발하려면 EKF의 원리와 기술을 마스터하는 것이 핵심입니다.
