INS seleccionado para proyecto certificable de localización de trenes (CLUG)
INS/GNSS de SBG seleccionado para un proyecto certificable de localización de trenes (CLUG) dirigido por importantes empresas ferroviarias europeas.
«SBG Systems ofrece excelentes sensores inerciales. Era importante para nosotros trabajar con un proveedor local y de confianza.» | Valentin B. – Jefe del proyecto de localización de trenes en SNCF
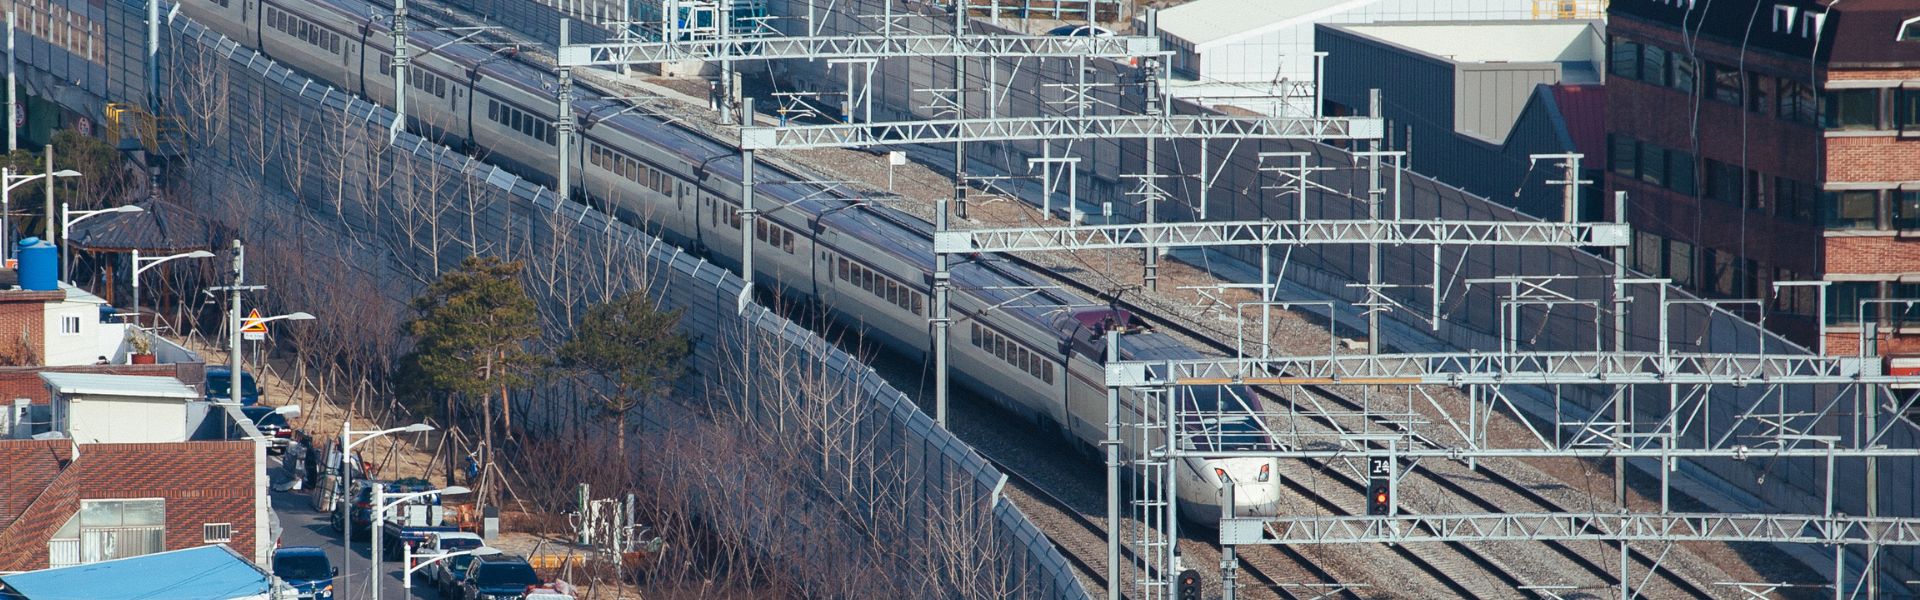
Con la digitalización de los servicios de transporte, la localización de trenes en tiempo real se ha vuelto cada vez más importante para el sector ferroviario europeo y los viajeros europeos.
Actualmente, la posición del tren con fines de señalización se basa en equipos en vía como circuitos de vía o contadores de ejes, que son dispositivos montados a intervalos específicos a lo largo de la vía férrea. El uso de GNSS podría convertirse en un punto de inflexión para la red ferroviaria europea.
¿Qué es el proyecto CLUG?
El proyecto CLUG significa «Certifiable Localization Unit with GNSS» (Unidad de localización certificable con GNSS).
Es un proyecto de 2 años (que comenzó en enero de 2020) que reúne a un consorcio amplio y completo de diferentes socios que incluye a empresas ferroviarias (SNCF, DB NETZ y SBB), industrias de señalización ferroviaria (CAF y Siemens), especialistas en navegación (Airbus Defence and Space, Naventik, FDC), un instituto de investigación (ENAC) y un experto en certificación (Navcert).
Combina el GNSS con otros sensores como la IMU y el odómetro para ofrecer una localización de trenes continua y precisa. Además, esta localización podría integrarse sin problemas en el futuro Sistema Europeo de Gestión del Tráfico Ferroviario (ERTMS).
El proyecto CLUG, financiado por la UE, evaluará la creación de una unidad de localización a bordo a prueba de fallos, con las 4 características siguientes:
– Una unidad de localización multisensor a bordo a prueba de fallos que consta de un núcleo de navegación (IMU, tacómetro, etc.) referenciado mediante GNSS, mapa de vías y un número mínimo de puntos de referencia;
– Un sistema de localización continua a bordo que proporciona la ubicación, la velocidad y otras dinámicas del tren;
– Operativo e interoperable en toda la red ferroviaria europea;
– Será compatible con el ERTMS TSI actual o con sus evoluciones futuras.
¿Por qué podría suponer un punto de inflexión para la red ferroviaria europea?
Al permitir una reducción significativa del equipamiento en vía —lo que también se traduce en equipos menos frágiles y vulnerables— y al mejorar el rendimiento de la localización, el proyecto CLUG podría revolucionar la red ferroviaria europea.
En definitiva, este proyecto es la tecnología clave que posibilita el desarrollo preparado para el futuro de la digitalización y la automatización de los trenes.
Eficiencia, puntualidad y seguridad: esta futura tecnología ferroviaria responderá a las crecientes necesidades de movilidad de todos los viajeros europeos y les ofrecerá una mejor experiencia como clientes.
Proyecto de localización de trenes certificable (CLUG) liderado por las principales empresas ferroviarias europeas
Dos sistemas de navegación inercial diferentes respaldan las experimentaciones del proyecto CLUG. Además, la SNCF valoró positivamente trabajar con un proveedor local de confianza como SBG Systems.
En primer lugar, el Apogee-D ofrece un INS todo en uno con un receptor GNSS trifrecuencia. Ofrece actitud de alta precisión (0,008°), rumbo verdadero (0,015°) y posición.
En segundo lugar, el Ekinox-E actúa como un INS asistido externamente. Además, los usuarios pueden conectarlo a cualquier receptor GNSS externo de su elección. Proporciona una actitud de hasta 0,02° en tiempo real. Asimismo, se acopla con un receptor GNSS para obtener el rumbo verdadero (0,05°) y una posición continua durante las interrupciones del GNSS.
El equipo del CLUG también conecta un odómetro a ambos INS para lograr una mayor precisión, especialmente en túneles largos. Además, utilizan los datos brutos del INS para mejorar el rendimiento.
Por último, Airbus Defense and Space diseñó el algoritmo de localización. Emplean datos inerciales y GNSS de Apogee, postprocesados, como referencia para las pruebas.
Al igual que todos los sensores inerciales de SBG, el Apogee-D y el Ekinox-E se benefician de un exhaustivo proceso de pruebas, cribado y calibración.
Cada sensor se calibra individualmente de -40 °C a 85 °C y se envía con su informe de calibración. Los sensores se prueban y solo se entregan aquellos que cumplen con las especificaciones. Este proceso garantiza el más alto nivel de fiabilidad.
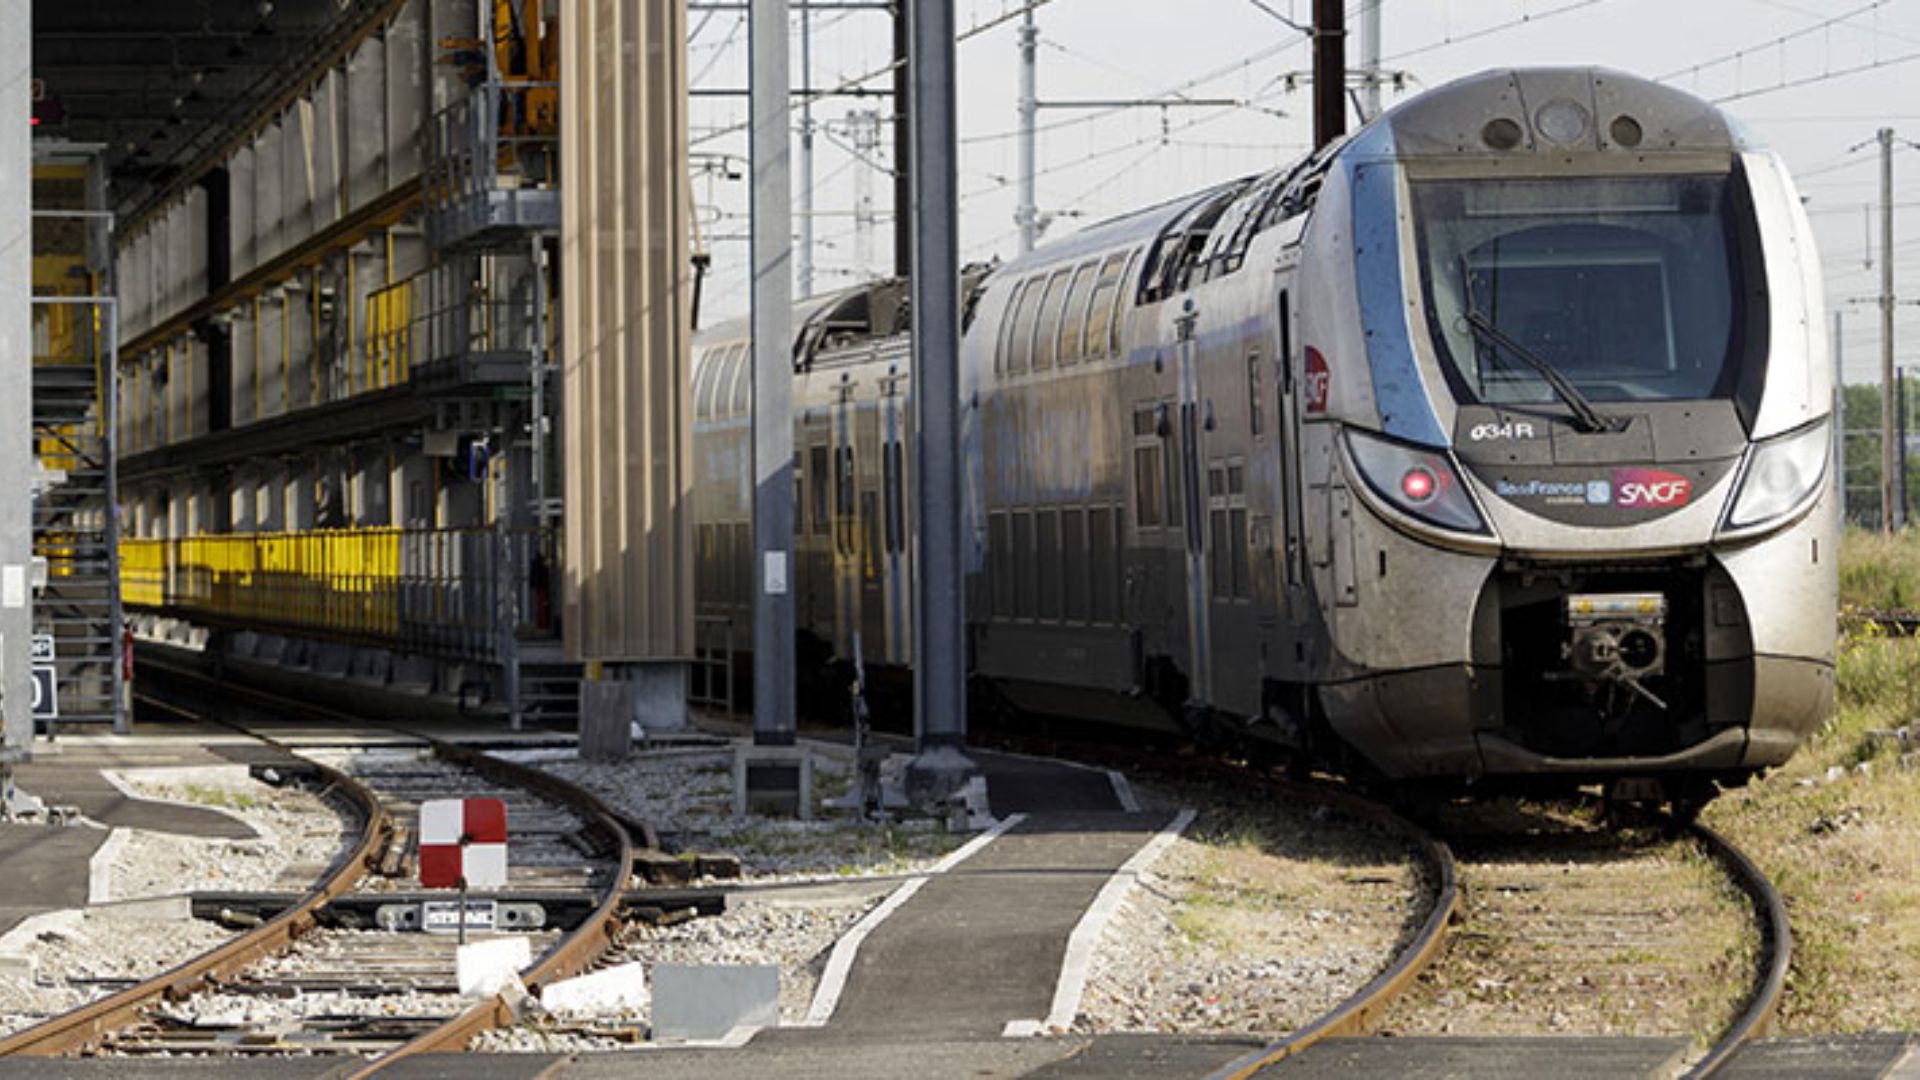
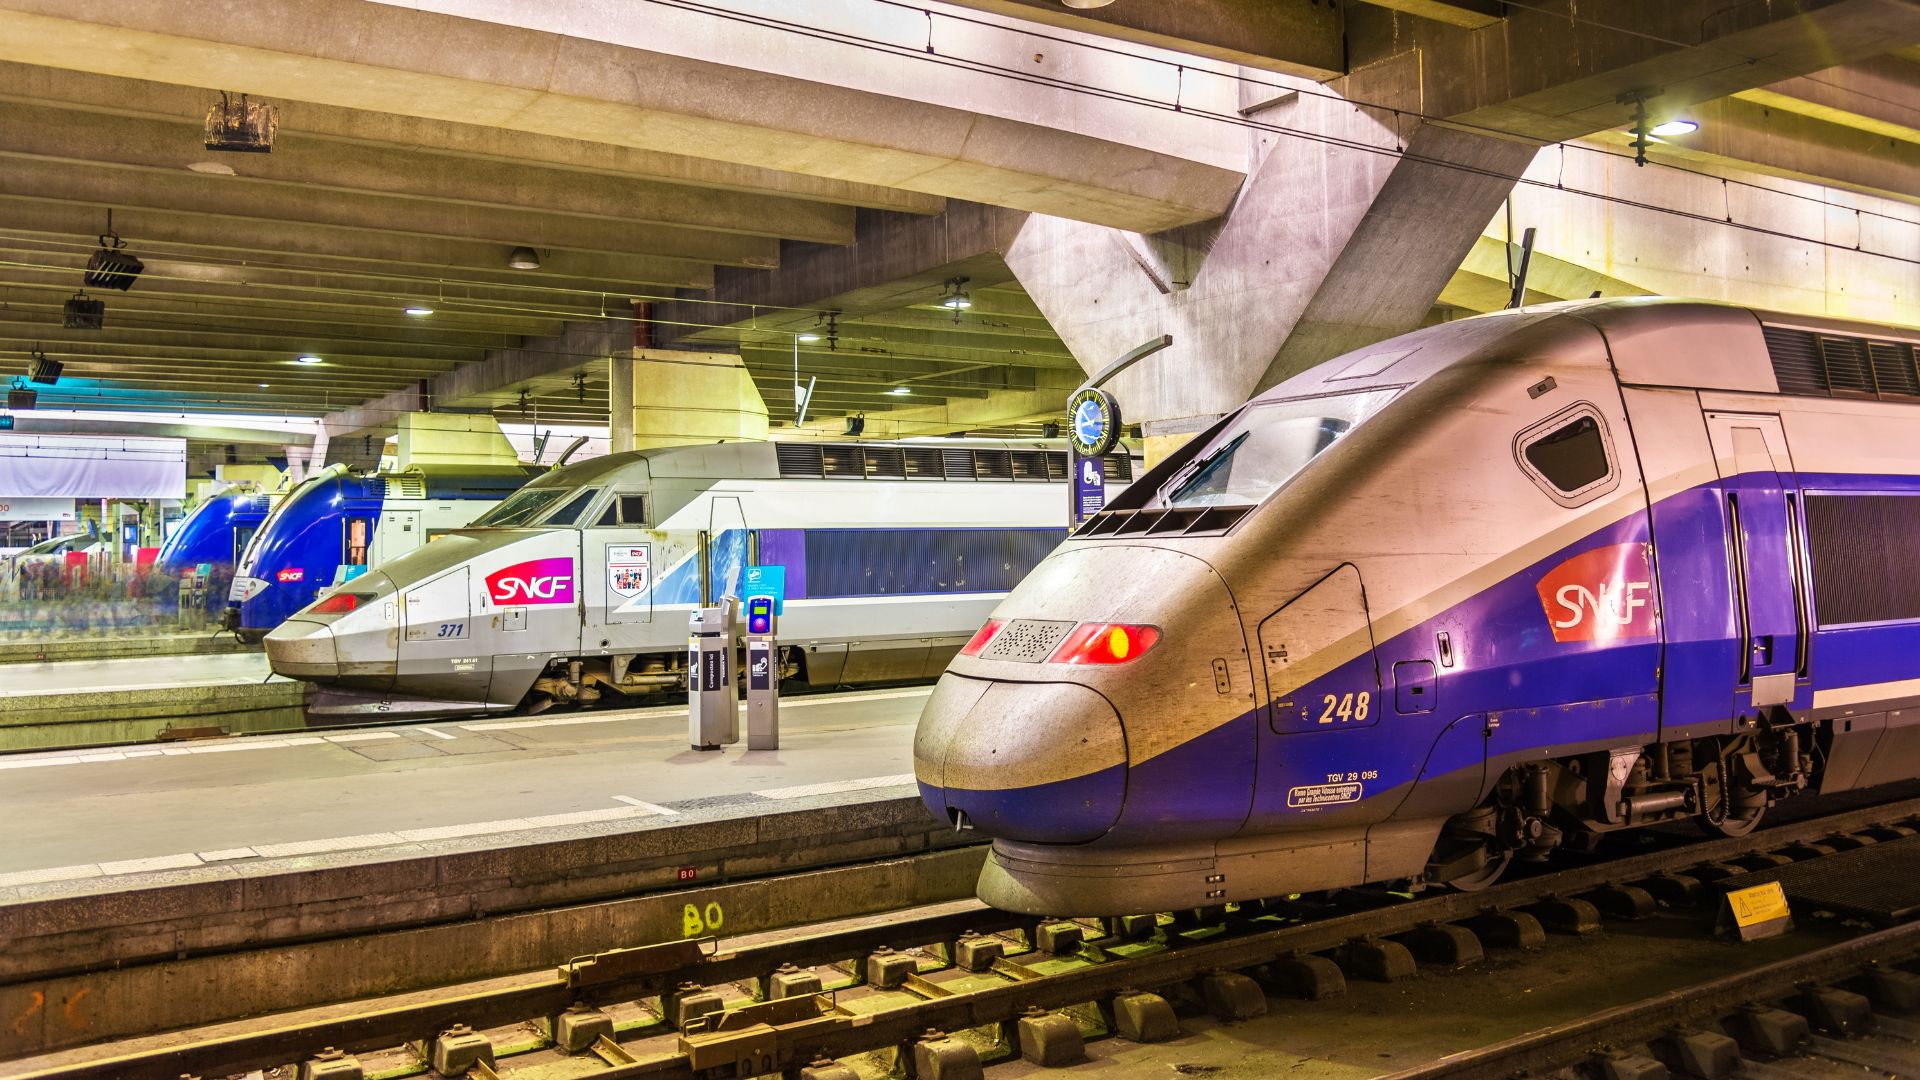
El INS de SBG Systems utilizado en la localización de trenes
Los INS Apogee y Ekinox ofrecen datos fusionados en tiempo real y permiten el posprocesamiento con un registrador de datos integrado. Además, el software PPK propio de SBG, Qinertia, simplifica el posprocesamiento. Qinertia incluye una función VBS única para la integración automática de correcciones.
Asimismo, VBS transforma la cartografía de corredores de cientos de kilómetros de vías férreas en una operación fluida. Los resultados finales de esta experimentación se esperan para diciembre de 2021.
Por último, siga cada paso de este recorrido técnico en el sitio web de CLUG y en las redes sociales.
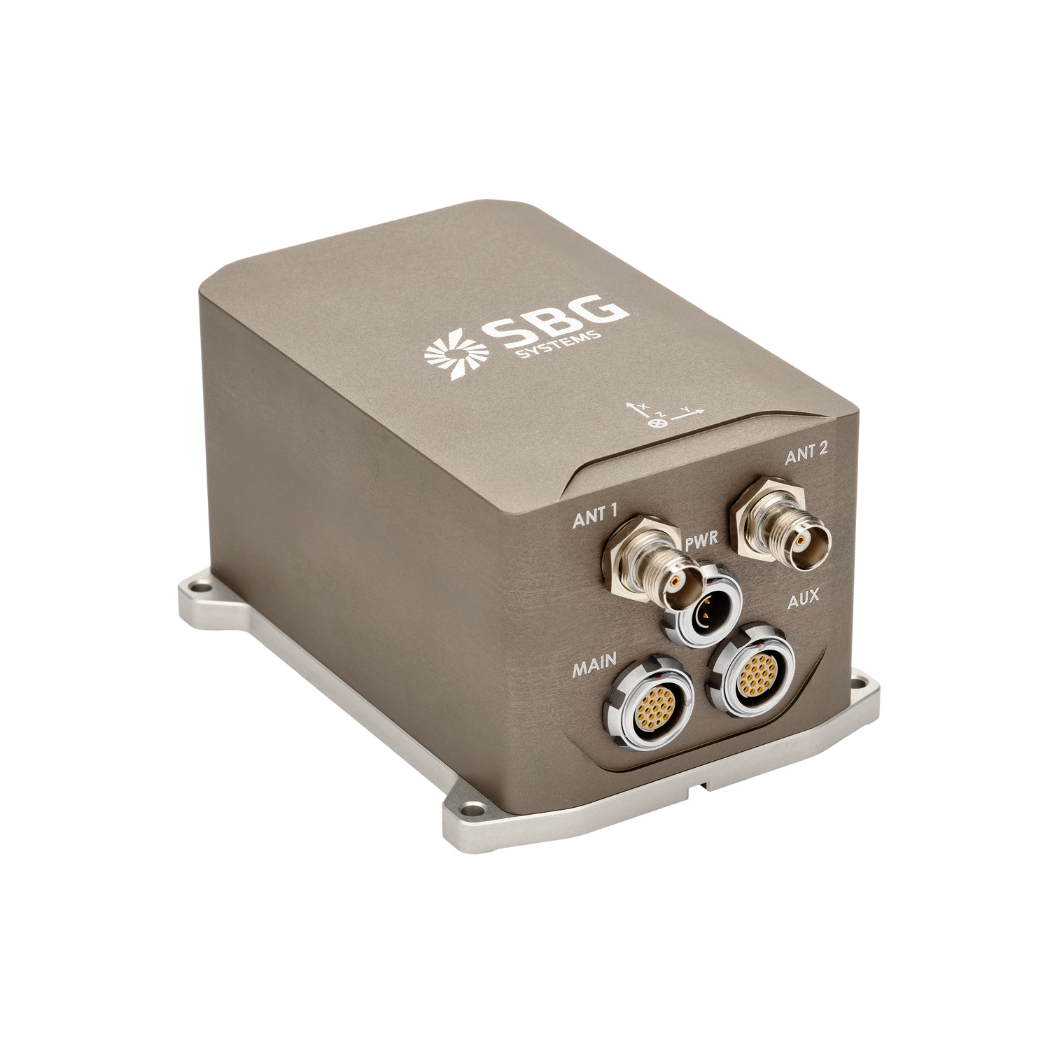
Apogee-D
Ellipse-D es un sistema de navegación inercial que integra doble antena y GNSS RTK de doble frecuencia. Nuestro INS es compatible con nuestro software de post-procesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada de un odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.
Solicitar un presupuesto para el Apogee-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Qué es el postprocesamiento GNSS?
El postprocesamiento GNSS, o PPK, es un enfoque en el cual las mediciones de datos GNSS sin procesar registradas en un receptor GNSS se procesan después de la actividad de adquisición de datos. Estas se pueden combinar con otras fuentes de mediciones GNSS para proporcionar la trayectoria cinemática más completa y precisa para dicho receptor GNSS, incluso en los entornos más desafiantes.
Estas otras fuentes pueden ser una estación base GNSS local en el proyecto de adquisición de datos o cerca de él, o estaciones de referencia de funcionamiento continuo (CORS) existentes, ofrecidas típicamente por agencias gubernamentales y/o proveedores comerciales de redes CORS.
Un software de post-procesamiento cinemático (PPK) puede utilizar información de órbita y reloj de satélites GNSS disponible gratuitamente para ayudar a mejorar aún más la precisión. El PPK permite la determinación precisa de la ubicación de una estación base GNSS local en un datum de marco de referencia de coordenadas global absoluto, que se utiliza.
El software PPK también permite admitir transformaciones complejas entre diferentes marcos de referencia de coordenadas para respaldar proyectos de ingeniería.
En otras palabras, da acceso a correcciones, mejora la precisión del proyecto e incluso puede reparar pérdidas de datos o errores durante el levantamiento o la instalación posterior a la misión.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cuál es la diferencia entre RTK y PPK?
La cinemática en tiempo real (RTK) es una técnica de posicionamiento en la que las correcciones GNSS se transmiten casi en tiempo real, típicamente utilizando un flujo de corrección en formato RTCM. Sin embargo, puede haber desafíos para garantizar las correcciones GNSS, específicamente en lo que respecta a su integridad, disponibilidad, cobertura y compatibilidad.
La principal ventaja del posprocesamiento PPK frente al RTK es que las tareas de procesamiento de datos se pueden optimizar durante el posprocesamiento, incluyendo el procesamiento hacia adelante y hacia atrás; mientras que en el procesamiento en tiempo real, cualquier interrupción o incompatibilidad en las correcciones y su transmisión dará lugar a un posicionamiento de menor precisión.
Una primera ventaja clave del postprocesamiento GNSS (PPK) frente al tiempo real (RTK) es que el sistema utilizado sobre el terreno no necesita disponer de un enlace de datos o radio para introducir las correcciones RTCM procedentes de las CORS en el sistema INS/GNSS.
La principal limitación para la adopción del posprocesamiento es la necesidad de que la aplicación final actúe sobre el entorno. Por otro lado, si su aplicación puede tolerar el tiempo de procesamiento adicional necesario para generar una trayectoria optimizada, mejorará considerablemente la calidad de los datos para todos sus resultados.
