INS 「Certifiable Train Localization Project(CLUG)」に選定されました
ヨーロッパの主要鉄道会社が主導する、認証可能な列車位置特定プロジェクト(CLUG)にSBGのINS/GNSSが採用されました。
「SBG Systemsは優れた慣性センサーを提供しています。信頼できる地元のプロバイダーと協力することが我々にとって重要でした。」 | ヴァランタン・B氏 – SNCF 列車位置特定プロジェクトマネージャー
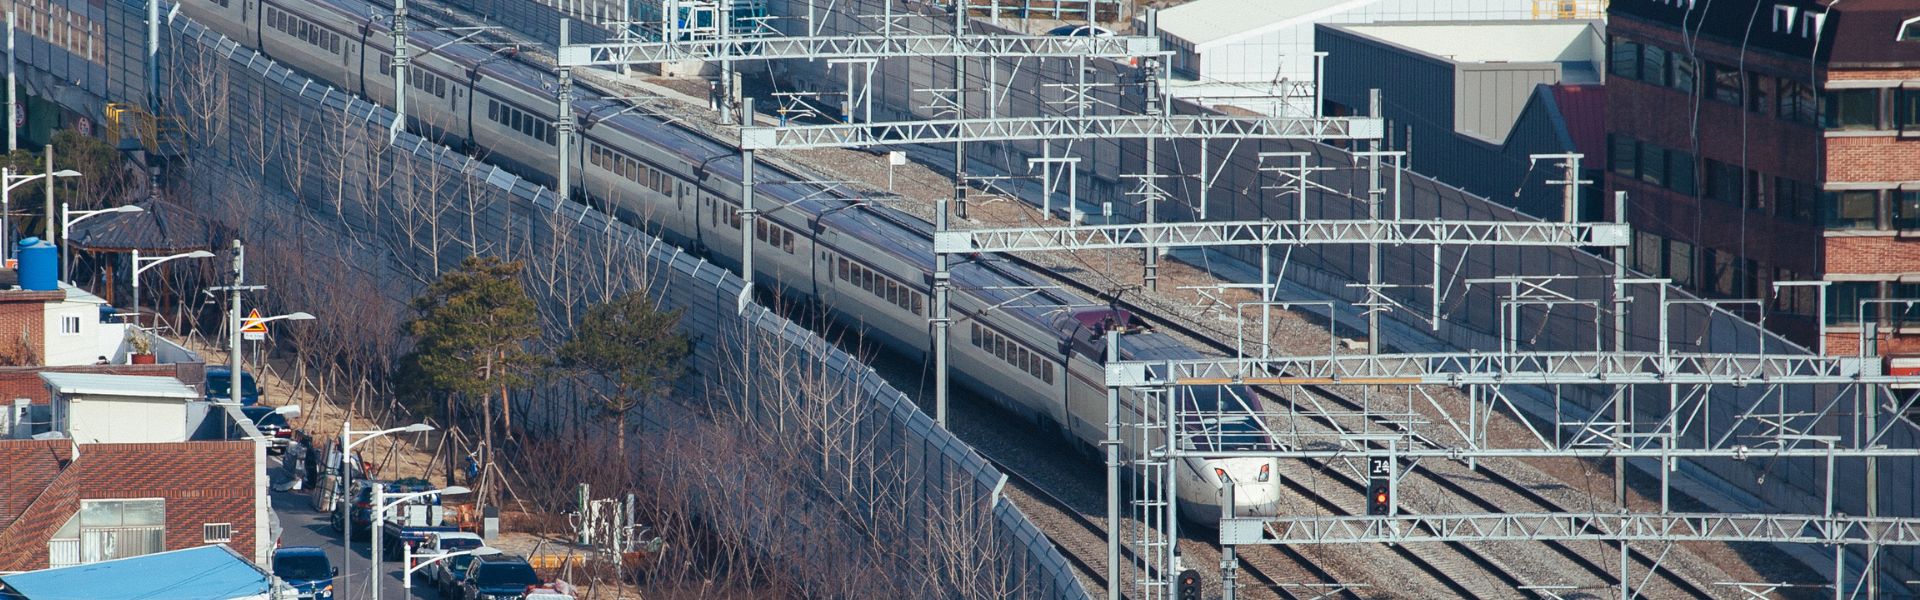
輸送サービスのデジタル化に伴い、リアルタイムでの列車の位置特定は、ヨーロッパの鉄道部門およびヨーロッパの旅行者にとってますます重要になっています。
現在、信号保安目的での列車の位置は、軌道回路やアクスルカウンタなどの軌道脇設備に基づいており、これらは線路沿いに一定の間隔で設置されたデバイスです。GNSSの活用は、ヨーロッパの鉄道網にとってゲームチェンジャーとなる可能性があります。
CLUGプロジェクトとは何ですか?
CLUGプロジェクトとは、「GNSSを備えた認証可能なローカライゼーションユニット」を意味します。
これは2年間のプロジェクト(2020年1月開始)であり、鉄道会社(SNCF、DB NETZ、SBB)、鉄道信号関連企業(CAF、Siemens)、航法専門企業(Airbus Defense and Space、Naventik、FDC)、研究機関(ENAC)、認証機関(Navcert)を含む、多様で網羅的なパートナーコンソーシアムが集結しています。
GNSSをIMUやオドメーターなどの他のセンサーと組み合わせることで、継続的かつ高精度な列車位置標定を実現します。さらに、この位置標定技術は将来の欧州鉄道交通管理システム(ERTMS)にシームレスに統合できる可能性があります。
EUから資金提供を受けているCLUGプロジェクトでは、以下の4つの特性を備えたフェイルセーフな車載位置標定ユニットの構築を評価します:
– GNSS、線路図、最小限の基準点を用いて基準化された航法コア(IMU、タコメーターなど)で構成される、フェイルセーフな車載マルチセンサー位置標定ユニット;
– 列車の位置、速度、その他の動的データを取得する車載型連続位置標定システム;
– 欧州の鉄道網全体で運用可能かつ相互運用可能;
– 現在のERTMS TSI、またはその将来の進化形と互換性を持つこと。
なぜこれが欧州鉄道網にとって「ゲームチェンジャー」となり得るのでしょうか?
CLUGプロジェクトは、線路沿いの設備を大幅に削減すること(つまり、破損しやすく脆弱な設備を減らすこと)と、位置特定性能の向上を実現することで、欧州の鉄道ネットワークにとって画期的な変化をもたらす可能性を秘めています。
結局のところ、このプロジェクトは、列車のデジタル化と自動化を将来にわたって持続可能な形で発展させるための鍵となる基盤技術なのです。
効率性、定時性、そして安全性――この未来の鉄道技術は、欧州のすべての旅行者の高まる移動ニーズに応え、より充実した顧客体験を提供することになるでしょう。
欧州の大手鉄道会社が主導する「鉄道車両位置情報認証プロジェクト(CLUG)」
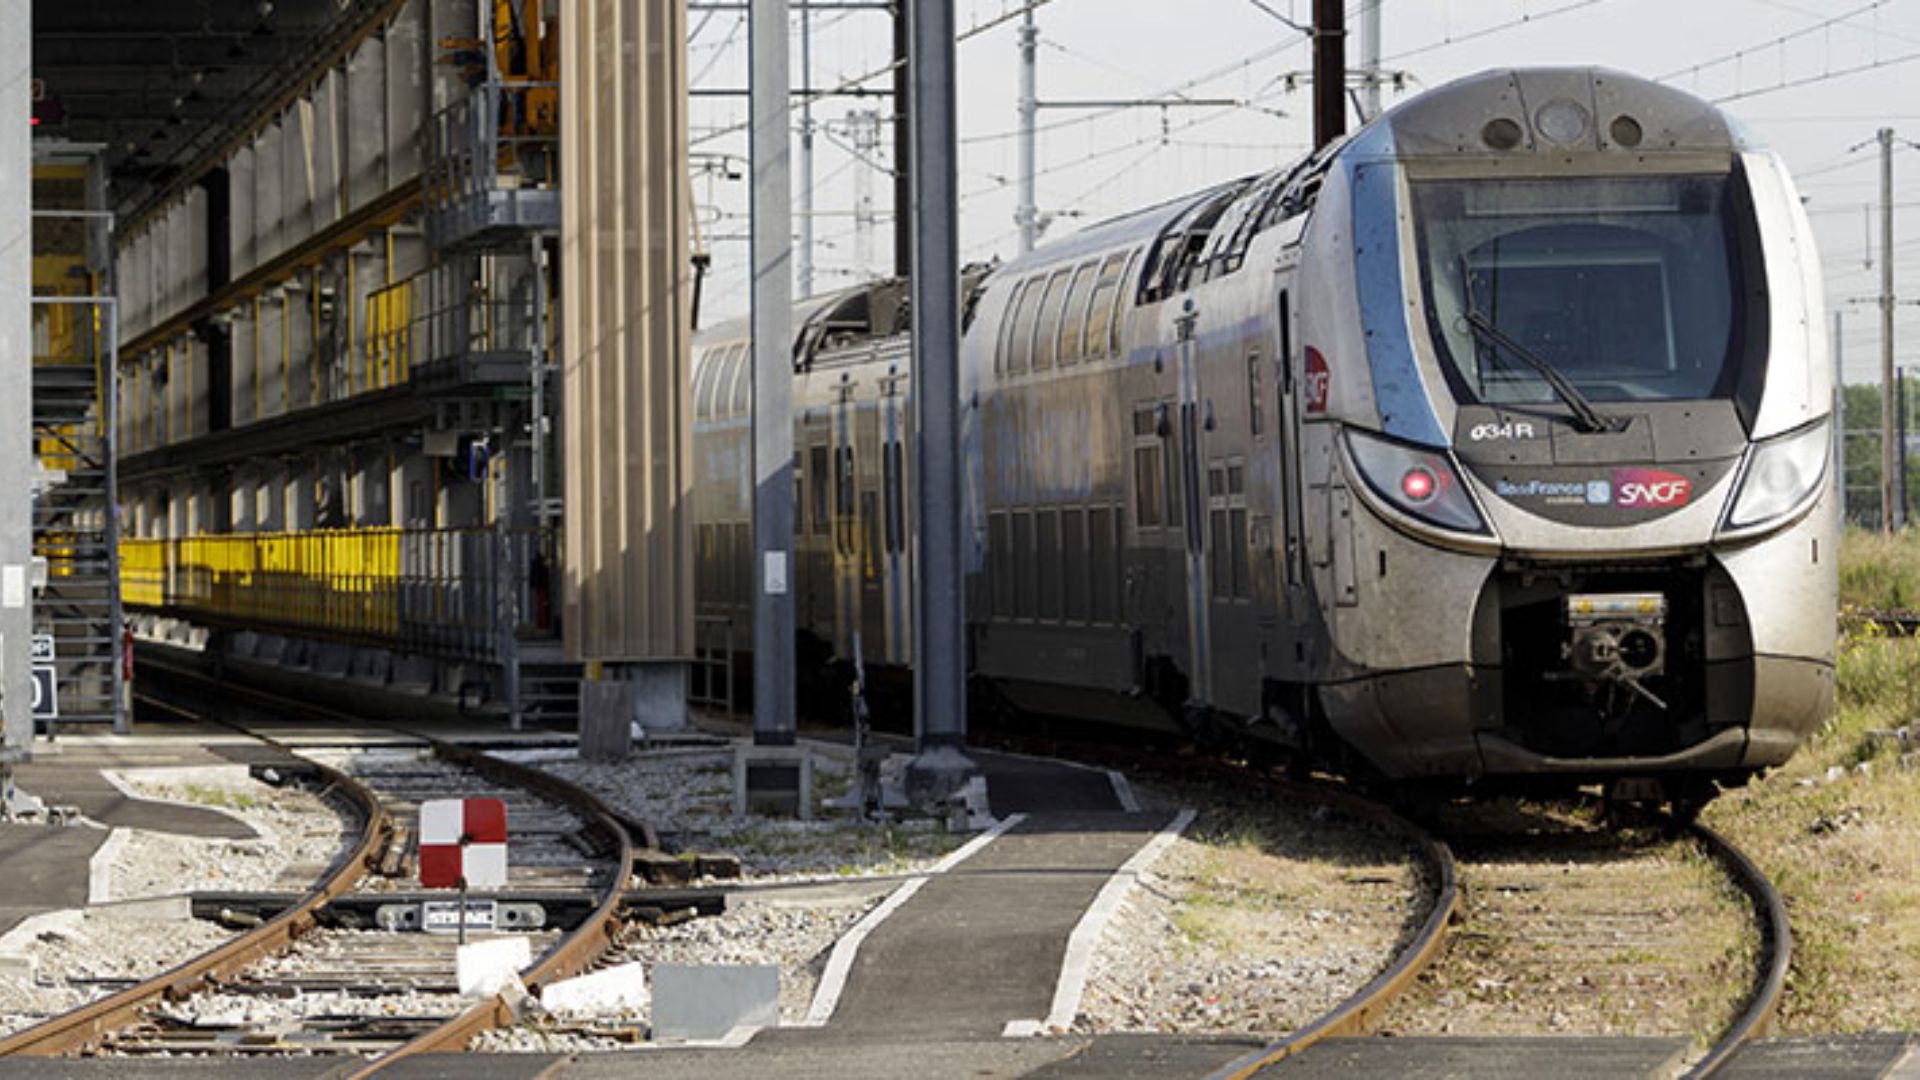
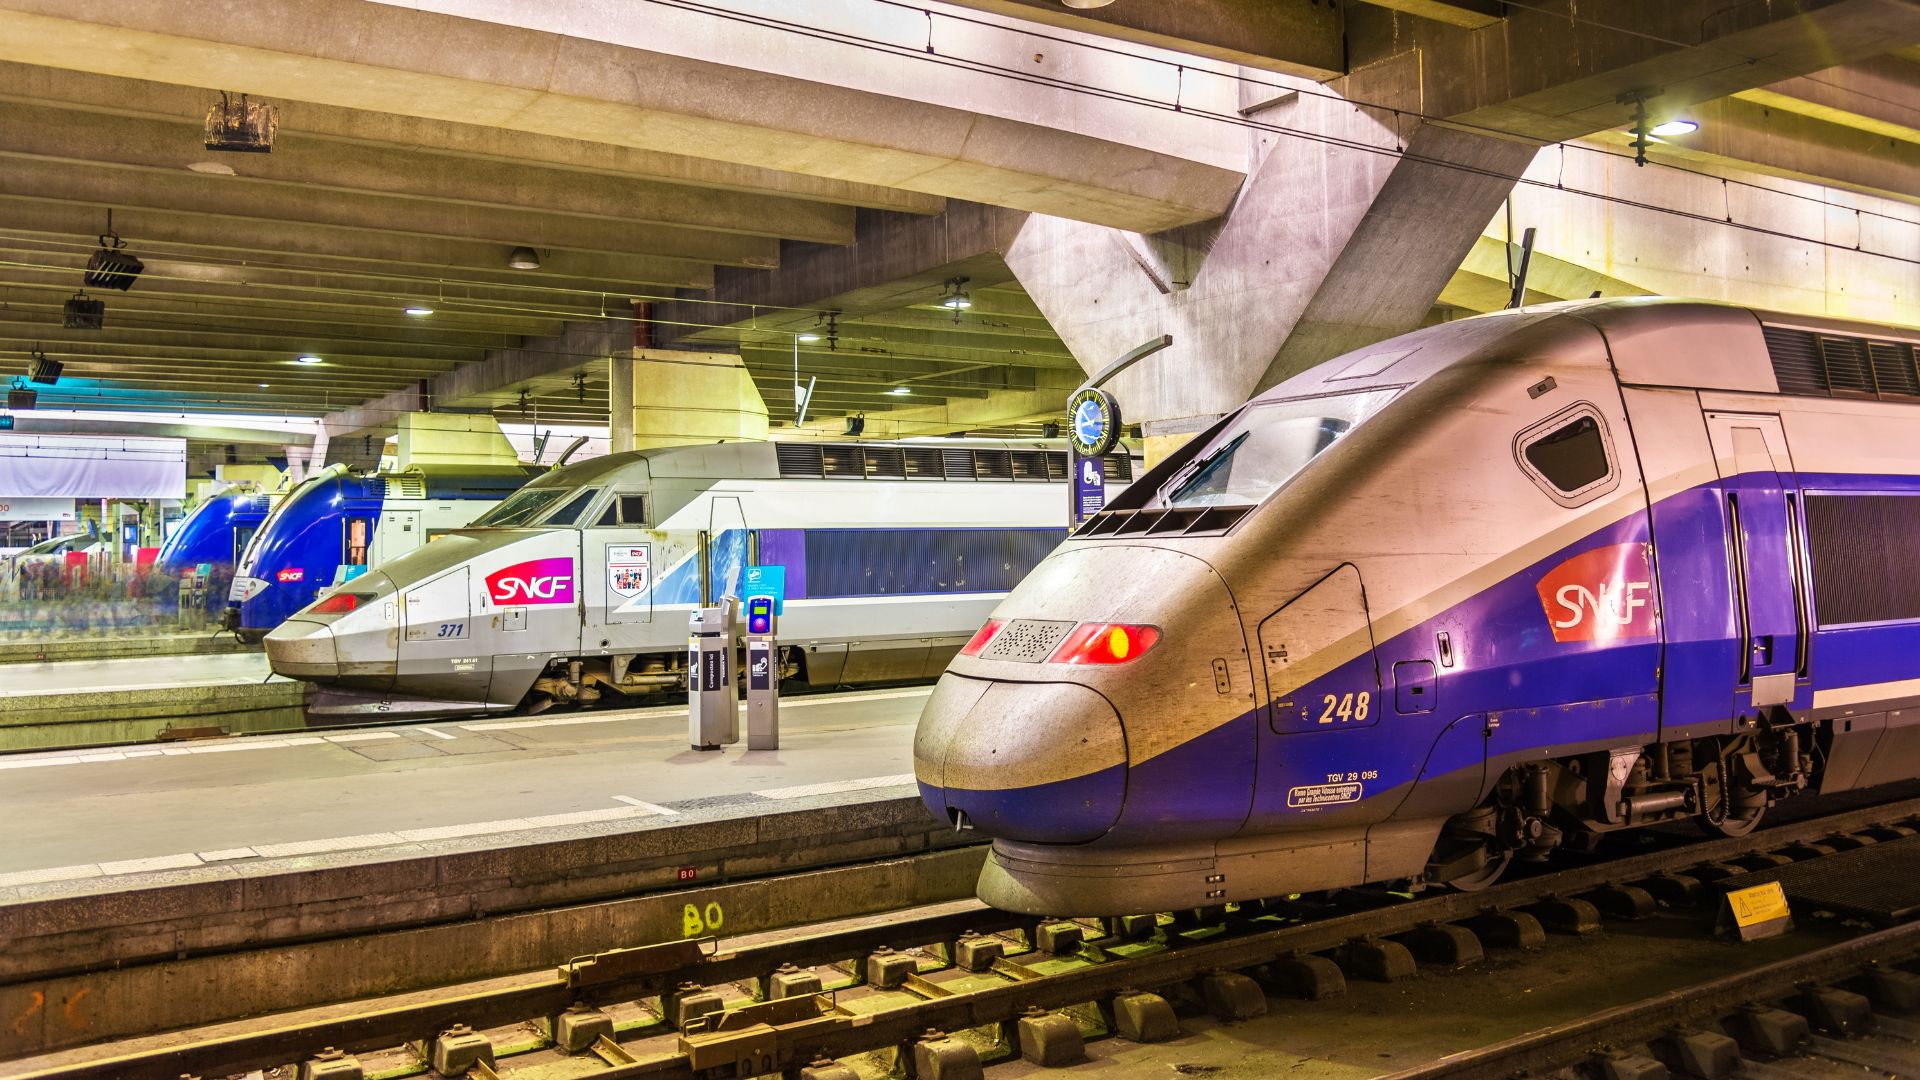
CLUGプロジェクトの実験では、2種類の異なる慣性航法システムがサポートを提供しています。さらに、SNCFはSBG Systemsのような信頼できる地元のプロバイダーと協業できることを高く評価しました。
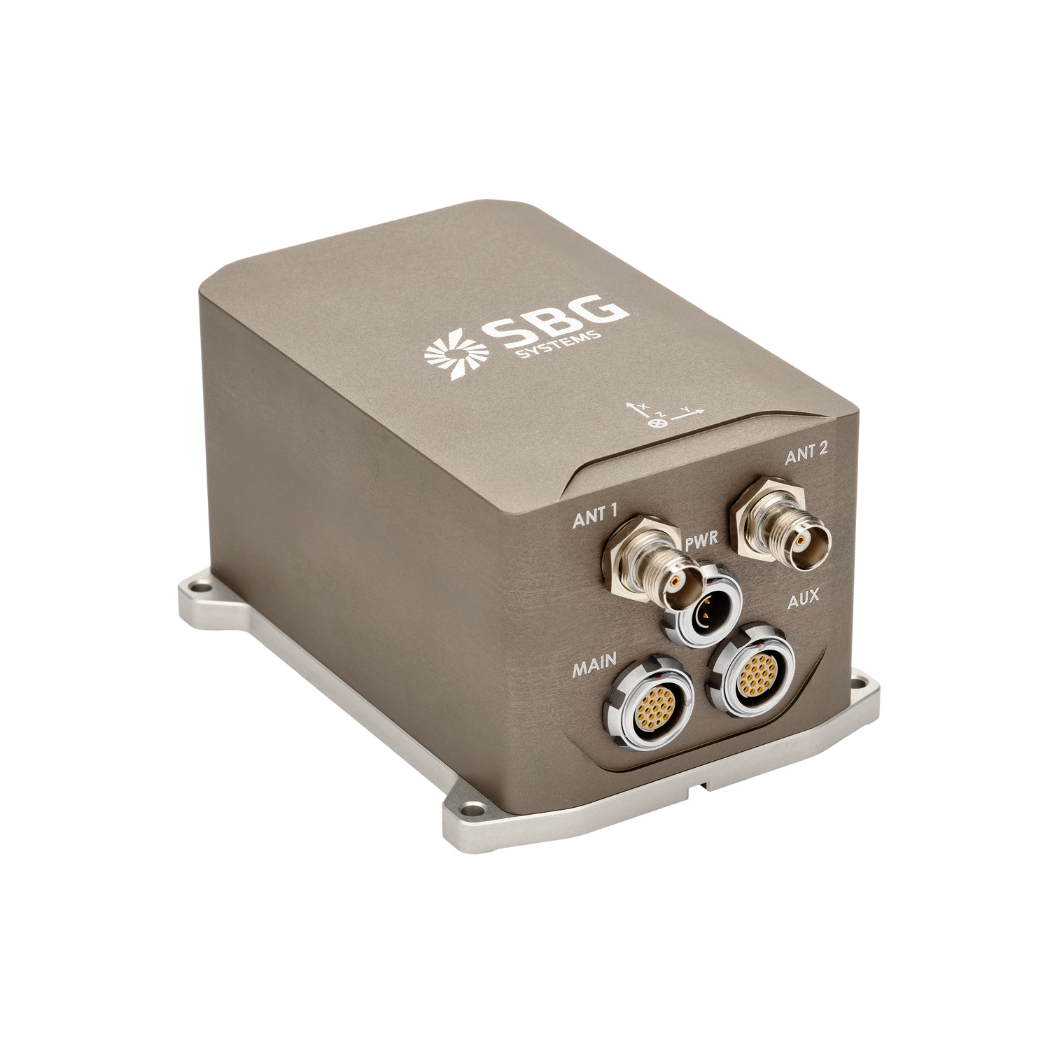
まず、Apogee-Dは、3周波GNSS受信機を搭載したオールインワンのINSです。高精度な姿勢(0.008°)、トゥルーヘディング(0.015°)、および位置情報を提供します。
次に、Ekinox-Eは外部補助型のINSとして機能します。さらに、ユーザーは任意の外部GNSS受信機に接続することができます。リアルタイムで最大0.02°の姿勢精度を提供し、さらにGNSS受信機と結合することで、GNSSの電波が遮断された状況下でもトゥルーヘディング(0.05°)と連続した位置情報を提供します。
また、CLUGチームは精度をさらに高めるため、特に長いトンネル内において、両方のINSにオドメーターを接続しています。さらに、パフォーマンス向上のためにINSの生データを使用しています。
最後に、エアバス・ディフェンス・アンド・スペース社が位置特定アルゴリズムを設計しました。同社は、テストの基準として、ポストプロセス処理されたApogeeの慣性データおよびGNSSデータを使用しています。
すべてのSBG製慣性センサーと同様に、Apogee-DおよびEkinox-Eは、徹底的なテスト、スクリーニング、およびキャリブレーションのプロセスを経て製造されています。
各センサーは-40°Cから85°Cの範囲で個別にキャリブレーションされ、キャリブレーションレポートが添付されて出荷されます。厳格なテストに合格し、仕様を満たしたセンサーのみが納品されます。このプロセスにより、最高レベルの信頼性が確保されます。
列車位置特定に使用されるSBG SystemsのINS
ApogeeおよびEkinox INSはリアルタイムのフュージョンデータを提供し、統合データロガーによる後処理を可能にします。さらに、SBG独自のPPKソフトウェアであるQinertiaにより、後処理が簡素化されます。Qinertiaには、自動補正統合のための独自のVBS機能が搭載されています。
さらに、VBSにより、数百キロメートルに及ぶ鉄道のコリドーマッピングがシームレスな作業へと変貌します。この実験の最終結果は2021年12月に予定されています。
最後に、この技術的なプロセスの各ステップをCLUGのWebサイトとソーシャルネットワークでフォローしてください。
Apogee-D
Ellipse-Dは、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムです。当社のINSは、ポストプロセッシングソフトウェアQinertiaと互換性があります。
ロボット工学および地理空間アプリケーション向けに設計されており、オドメーター入力をPulseまたはCAN OBDIIと融合して、デッドレコニング(推測航法)の精度を向上させることができます。
Apogee-Dの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
GNSS後処理(ポストプロセス)とは何ですか?
GNSSの後処理(PPK)は、GNSS受信機に記録された生データ測定値を、データ取得活動の完了後に処理する手法です。これらを他のGNSS測定ソースと組み合わせることで、最も過酷な環境であっても、そのGNSS受信機に対して最も完全かつ正確なキネマティック軌跡を提供することができます。
これらの他のソースとしては、データ取得プロジェクトの場所にあるかその近くにあるローカルGNSS基準局、あるいは通常は政府機関や商用CORSネットワークプロバイダーによって提供される既存の連続観測基準点(CORS)があります。
後処理キネマティック(PPK)ソフトウェアは、無償で利用可能なGNSS衛星の軌道およびクロック情報を活用することで、精度をさらに向上させることができます。PPKを用いることで、使用される絶対的なグローバル座標参照フレームの測地基準系におけるローカルGNSS基地局の位置を正確に決定できます。
PPKソフトウェアは、エンジニアリングプロジェクトを支援するため、異なる座標系間の複雑な変換にも対応しています。
つまり、これにより修正を行うことが可能となり、プロジェクトの精度が向上するだけでなく、ミッション終了後の測量や設置作業中に生じたデータの欠落や誤りを修復することさえできる。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
RTKとPPKの違いは何ですか?
リアルタイムキネマティック(RTK)は、通常RTCMフォーマットの補正ストリームを使用して、GNSS補正をほぼリアルタイムで送信する測位技術です。しかし、GNSS補正の完全性、可用性、カバレッジ、互換性といった点に関して、確実性を確保する上での課題が存在する場合があります。
RTKの後処理と比較して、PPKの最大の利点は、フォワード処理やバックワード処理を含むデータ処理作業を後処理の段階で最適化できる点にある。一方、リアルタイム処理では、補正値やその伝送に中断や不整合が生じると、測位精度が低下してしまう。
GNSSポストプロセッシング(PPK)とリアルタイム(RTK)の最初の重要な利点は、現場で使用されるシステムが、CORSからのRTCM補正をINS/GNSSシステムに取り込むためのデータリンクや無線を備えている必要がないという点です。
ポストプロセッシングの導入における主な制約は、最終的なアプリケーションが環境に対して何らかの処理を行う必要があるという点です。一方、最適化された軌道を生成するために必要な追加の処理時間をアプリケーションが許容できるのであれば、すべての成果物のデータ品質を大幅に向上させることができます。
