


Acoplamiento fuerte (tight coupling)
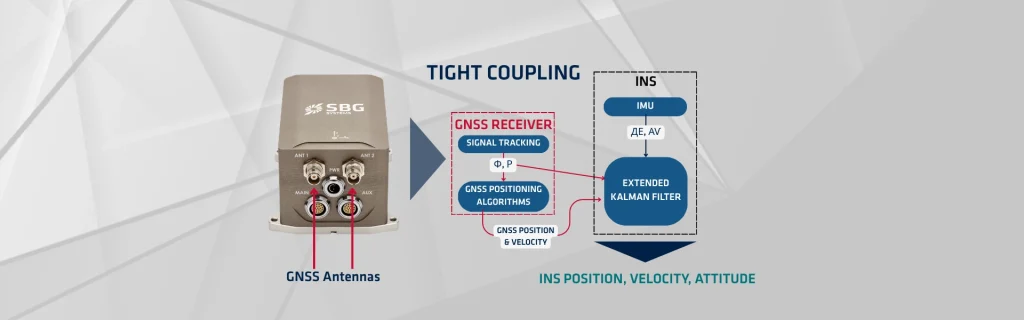
El acoplamiento fuerte representa una estrategia avanzada de fusión de datos fundamental para una integración robusta y de alta precisión entre el Sistema Global de Navegación por Satélite (GNSS) y el Sistema de Navegación Inercial (INS). Este enfoque combina las fortalezas de ambos sistemas —la estabilidad a largo plazo del GNSS y la precisión a corto plazo y alta frecuencia del INS— al fusionar sus mediciones principales directamente dentro de un único estimador, típicamente un Filtro de Kalman. El rendimiento mejora drásticamente, especialmente cuando las señales GNSS están parcialmente bloqueadas o degradadas.
Los receptores GNSS determinan la posición midiendo el tiempo que tardan las señales en viajar desde múltiples satélites. Este proceso genera posiciones absolutas cuya precisión depende de la visibilidad y geometría de los satélites. Sin embargo, el GNSS es susceptible a interrupciones de señal en entornos como cañones urbanos o bosques, lo que genera vacíos de datos y pérdida de navegación (deriva).
Los sistemas con acoplamiento fuerte utilizan mediciones de los parámetros de las señales de ayuda para mitigar la deriva en un INS. En comparación con los sistemas de acoplamiento débil, el acoplamiento fuerte actualiza los estados de error del INS, incluso cuando los datos GNSS insuficientes impiden fijar una posición. Esta situación ocurre cuando hay menos de cuatro satélites GNSS visibles, lo que hace imposible determinar una solución de posición utilizando únicamente información GNSS.
En los sistemas de acoplamiento débil, esta situación provoca una interrupción completa de los datos. Sin embargo, los sistemas con acoplamiento fuerte pueden utilizar mediciones GNSS limitadas, lo que les permite mitigar parcialmente la deriva de error del INS.
Para lograr este objetivo, los sistemas de acoplamiento fuerte deben calibrar la IMU (Unidad de Medición Inercial) en tiempo real, centrándose especialmente en los períodos en los que la señal GNSS no está obstruida. Esta calibración garantiza un conocimiento preciso del sesgo de la IMU y entrena a la IMU para anticipar la ubicación futura de la señal GNSS (modelado anticipatorio).
Al permitir que la IMU evalúe la validez y la precisión de la señal GNSS y seleccione aquella que corresponda a su predicción, el sistema establece una conexión sólida entre la IMU y el GNSS.
La arquitectura de acoplamiento estrecho
El concepto fundamental del acoplamiento fuerte es utilizar las medidas de pseudorangos y fase de portadora del GNSS directamente en el paso de actualización de la observación del filtro de Kalman. Esto supone una diferencia significativa respecto al acoplamiento débil (loose coupling), donde el filtro de Kalman utiliza la solución de posición y velocidad GNSS independiente y totalmente procesada.
En un sistema de acoplamiento fuerte, el vector de estado del filtro de Kalman incluye típicamente los estados de error del INS:
- Errores de posición (δr)
- Errores de velocidad (δv)
- Errores de actitud (δ𝛙)
- Sesgos de los sensores de la IMU (acelerómetro y giróscopo)
El filtro de Kalman utiliza las ecuaciones de mecanización del INS para el paso de propagación en el tiempo (predicción). Esto propaga los estados del INS hacia adelante utilizando los datos de la IMU de alta frecuencia.
Ventajas del acoplamiento estrecho
El acoplamiento fuerte ofrece varias ventajas potentes, especialmente para aplicaciones de postprocesamiento en las que todos los datos de los sensores están disponibles después de la misión. A diferencia del acoplamiento débil, que requiere una solución de al menos cuatro satélites GNSS para calcular una posición 3D, el acoplamiento fuerte solo necesita un satélite visible. Con una sola medida de pseudorango, el filtro de Kalman puede seguir derivando un vector de corrección de errores que frena eficazmente la deriva del INS. Esta capacidad es vital en zonas parcialmente obstruidas.
Al utilizar las mediciones brutas de GNSS, el filtrado puede modelar y estimar directamente el sesgo del reloj del receptor GNSS dentro del vector de estado. Este profundo nivel de integración da lugar a una solución de navegación general más exacta y precisa, especialmente al combinar las mediciones de fase de portadora para técnicas de postprocesamiento de cinemática en tiempo real (RTK) o posicionamiento preciso de punto (PPP).
El proceso de corrección integrado y fluido garantiza una calidad de navegación más uniforme y constante. Los algoritmos ponderan de forma óptima los datos de alta precisión del INS con las observaciones GNSS, que a menudo presentan ruido. Durante las interrupciones de GNSS, el INS debidamente calibrado (gracias a la estimación continua del sesgo) proporciona una solución de navegación a estima superior.
El postprocesamiento implica un filtrado hacia adelante y hacia atrás. Los datos se procesan primero cronológicamente (filtro hacia adelante). A continuación, un filtro hacia atrás procesa los datos en sentido inverso, utilizando las estimaciones finales de la ida como condiciones iniciales. Un suavizador de intervalo fijo (por ejemplo, el suavizador de Rauch-Tung-Striebel) suaviza los resultados de ambos filtros. Este paso de suavizado ofrece la solución de trayectoria estadísticamente óptima y más precisa, aprovechando todos los datos disponibles en todo el cronograma de la misión. Esto convierte al acoplamiento fuerte en el estándar de oro para aplicaciones de alta precisión como la cartografía y la topografía.
