


NED-Rahmen (North-East-Down)

Das NED-Koordinatensystem (North-East-Down) dient als weit verbreitetes Referenzsystem für Navigation und Inertialmessungen.
Der North-East-Down-Rahmen (NED) dient als lokales Bezugssystem, definiert durch seine ECEF-Koordinaten. Typischerweise ist er fest mit dem Fahrzeug oder der Plattform verbunden und bewegt sich mit dem Körperkoordinatensystem. Dieses System positioniert die Nord- und Ostachse in einer Ebene, die die Erdoberfläche am aktuellen Standort tangiert, basierend auf dem WGS84-Ellipsoidmodell.
Es besteht aus drei orthogonalen Achsen: Die Nordachse zeigt nach geographisch Nord, die Down-Achse erstreckt sich in das Erdinnere (entgegengesetzt zur lokalen Up-Richtung), und die Ostachse vervollständigt das rechtshändige System, indem sie nach Osten zeigt (senkrecht zu Nord).
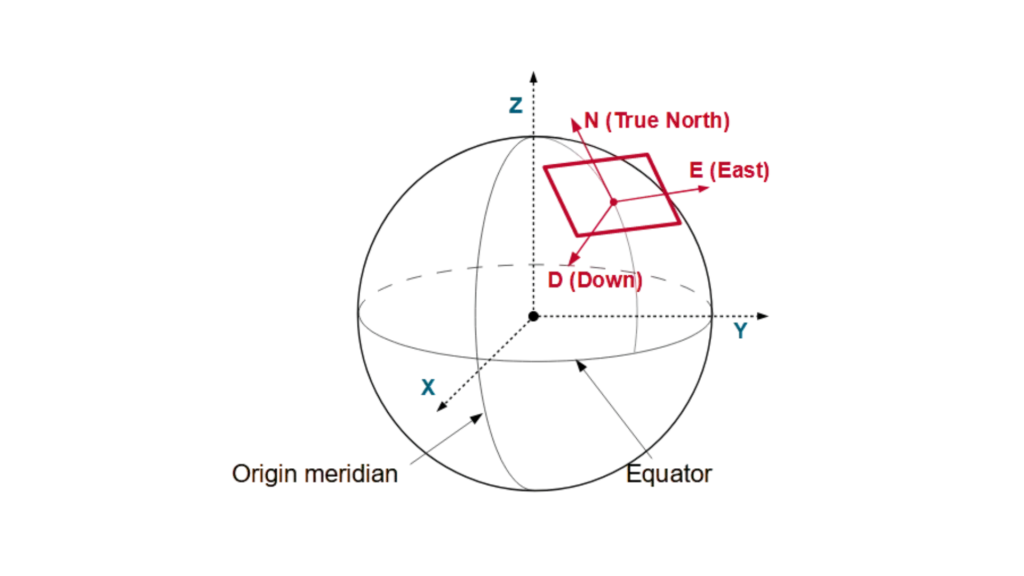
Ebenso kann an einem Fahrzeug oder einer Plattform ein lokales East-North-Up-Koordinatensystem (ENU) angebracht sein, das sich mit dem System bewegt. Im Gegensatz zum NED-System sind die Achsen des ENU-Systems anders ausgerichtet: Die Nordachse zeigt weiterhin nach geografisch Nord, während die Up-Achse vom Erdinneren wegweist und die Ostachse durch Ausrichtung nach Osten die Rechtshändigkeit des Systems beibehält.
Dieses rechtshändige Koordinatensystem vereinfacht Berechnungen für Flugzeuge, Wasserfahrzeuge und autonome Fahrzeuge, da es an den natürlichen Bewegungsrichtungen ausgerichtet ist.
NED-Anwendungen nutzen
Eine Drohne stützt sich auf ein Autopilotsystem, um ihre Trajektorie im NED-Koordinatensystem zu berechnen. Wenn die Drohne nach Norden fliegt, erhöht sich ihre Position in Nordrichtung. Steigt die Drohne hingegen auf, verringert sich ihr Down-Koordinatenwert, da Down nach unten positiv definiert ist.
Umgekehrt funktioniert das INS (Inertial Navigation System) eines Schiffes, indem es seine Bewegung relativ zum NED-Rahmen erfasst. Wenn sich das Schiff nach Osten bewegt, erhöht sich seine Ost-Koordinate. Wenn das Schiff hingegen abtaucht, steigt sein Down-Wert.
Ein selbstfahrendes Auto nutzt das NED-System zur Bestimmung seiner Position. Die Nord-Koordinate des Fahrzeugs erhöht sich bei der Fahrt nach Norden, während Bodenwellen oder Absenkungen im Gelände Änderungen des Down-Wertes verursachen.
Präzisionslenkwaffen nutzen das NED-System zur Anpassung ihrer Flugbahn. Wenn sich eine Rakete ihrem Ziel nähert und absinkt, erhöht sich die Down-Koordinate, was eine präzise Zielerfassung gewährleistet.
AUVs (Autonomous Underwater Vehicles) nutzen das NED-System für die Navigation. Bewegt sich ein AUV in nordöstlicher Richtung, erhöhen sich sowohl die Nord- als auch die Ost-Koordinate, während Tiefenänderungen die Down-Koordinate beeinflussen.
Das NED-System wurde entwickelt, um Bewegungen an der natürlichen Ausrichtung der Erde auszurichten und so die Navigation zu vereinfachen. Dieses System wird von Ingenieuren, Piloten und Wissenschaftlern genutzt, um die Präzision bei Positionierungs-, Führungs- und Steuerungsanwendungen zu erhöhen.
