


NED (Kuzey-Doğu-Down) Çerçevesi

NED (Kuzey-Doğu-Aşağı) koordinat sistemi, navigasyon ve atalet ölçümleri için yaygın olarak kullanılan bir referans sistemi işlevi görür.
Kuzey-Doğu-Aşağı (NED) sistemi, ECEF koordinatlarıyla tanımlanan yerel bir referans sistemi olarak işlev görür. Genellikle araca veya platforma sabitlenir ve gövde sistemi ile birlikte hareket eder. Bu sistem, WGS84 elipsoid modeline dayalı olarak, Kuzey ve Doğu eksenlerini mevcut konumunda Dünya yüzeyine teğet olan bir düzlemde konumlandırır.
Üç ortogonal eksenden oluşur: Kuzey ekseni Gerçek Kuzey’i gösterir, Aşağı ekseni Dünya’nın iç kısmına doğru uzanır (yerel Yukarı yönünün tersi) ve Doğu ekseni, doğuya (Kuzey’e dik) işaret ederek sağ el sistemini tamamlar.
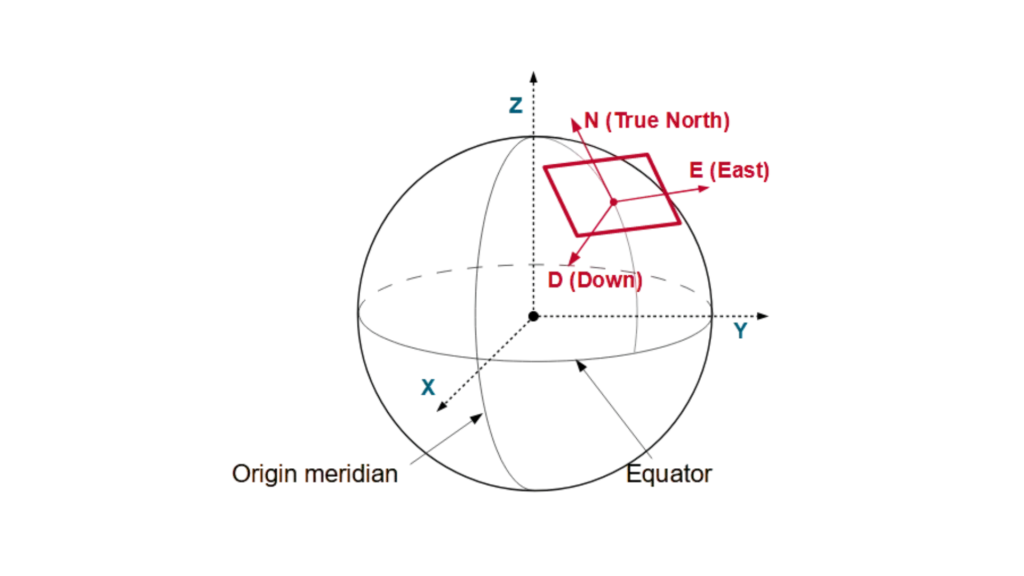
Benzer şekilde, bir araca veya platforma, sistemle birlikte hareket eden bir Doğu-Kuzey-Yukarı (ENU) referans sistemi yerel olarak eklenebilir. NED koordinat sisteminden farklı olarak, ENU koordinat sisteminde eksenlerin yönlendirilmesi farklıdır: Kuzey ekseni yine Gerçek Kuzey’i gösterir, ancak Yukarı ekseni Dünya’nın iç kısmından uzağa doğru uzanırken, Doğu ekseni doğuya bakarak sağ el sistemindeki hizalamasını korur.
Bu sağ el koordinat sistemi, doğal hareket yönleriyle uyumlu olması sayesinde uçaklar, deniz araçları ve otonom araçlar için hesaplamaları basitleştirir.
NED uygulamaları şunları kullanır:
Bir drone, NED koordinat sistemi içinde yörüngesini hesaplamak için bir otomatik pilot sistemine dayanır. Drone kuzeye doğru uçarken, konumunun Kuzey yönündeki değeri artar. Buna karşılık, drone yükselirken, Aşağı koordinat değeri azalır; burada Aşağı, aşağı yönde pozitif olarak kabul edilir.
Buna karşılık, bir geminin Atalet Navigasyon Sistemi (INS , INS), NED sistemine göre hareketini izleyerek çalışır. Gemi doğuya doğru ilerledikçe, Doğu koordinat değeri artar. Tersine, gemi daldığında Aşağı koordinatı artar.
Otonom bir araç, konumunu belirlemek için NED referans çerçevesini kullanır. Araç kuzeye doğru ilerledikçe Kuzey koordinatı artarken, arazideki tümsekler veya çukurlar Aşağı değerinde değişikliklere neden olur.
Hassas güdümlü mühimmatlar, yörüngelerini ayarlamak için NED referans çerçevesine dayanır. Bir füze hedefine doğru alçaldıkça Aşağı koordinatı artar ve bu da isabetli hedeflemeyi sağlar.
AUV’ler (Otonom Sualtı Araçları) seyrüsefer için NED koordinat sistemini kullanır. Bir AUV kuzeydoğu yönünde hareket ettiğinde hem Kuzey hem de Doğu koordinatları artarken, derinlikteki değişiklikler Aşağı koordinatını etkiler.
NED sistemi, hareketleri Dünya’nın doğal yönelimine uyumlu hale getirmek ve böylece seyrüseferi basitleştirmek amacıyla geliştirilmiştir. Bu sistem, konumlandırma, rehberlik ve kontrol uygulamalarında hassasiyeti artırmak amacıyla mühendisler, pilotlar ve bilim insanları tarafından kullanılmaktadır.
