


NED(노스-이스트-다운) 프레임

NED(North-East-Down) 좌표계는 항법 및 관성 측정 분야에서 널리 사용되는 기준 시스템입니다.
북-동-다운(NED) 프레임은 ECEF 좌표로 정의되는 로컬 기준 프레임 역할을 합니다. 일반적으로 차량이나 플랫폼에 고정되어 바디 프레임과 함께 이동합니다. 이 프레임은 WGS84 타원체 모델을 기반으로 현재 위치에서 지구 표면에 접하는 평면에 북쪽 및 동쪽 축을 배치합니다.
이 시스템은 세 개의 직교 축으로 구성됩니다. 북쪽 축은 진북을 가리키고, 다운 축은 지구 내부를 향하며(로컬 Up 방향의 반대), 동쪽 축은 동쪽을 가리켜(북쪽에 수직) 오른손 좌표계를 완성합니다.
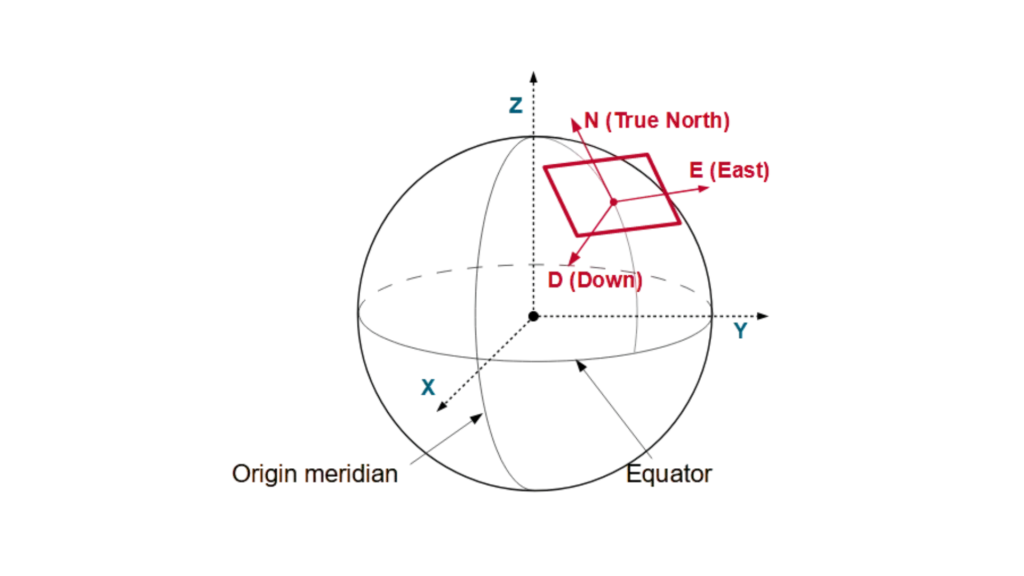
마찬가지로, 차량이나 플랫폼에도 시스템과 함께 이동하는 로컬 좌표계인 동-북-천(ENU) 좌표계를 연결할 수 있습니다. NED 좌표계와 달리 ENU 좌표계는 축의 방향이 다릅니다. 북쪽 축은 여전히 진북을 가리키고, 천장(Up) 축은 지구 내부에서 멀어지는 방향으로 뻗어 있으며, 동쪽 축은 동쪽을 가리킴으로써 오른손 좌표계 정렬을 유지합니다.
이 오른손 좌표계는 항공기, 선박, 자율주행 차량의 자연스러운 이동 방향에 맞춰 계산을 단순화합니다.
NED 응용 분야 사용
드론은 오토파일럿 시스템에 의존하여 NED 좌표 프레임 내에서 궤적을 계산합니다. 드론이 북쪽으로 비행할 때 북쪽 방향으로 위치가 증가합니다. 반대로 드론이 상승할 때 Down은 아래쪽으로 양수이므로 Down 좌표 값은 감소합니다.
반대로 선박의 INS(관성 항법 시스템)는 NED 프레임에 상대적인 움직임을 추적하여 작동합니다. 선박이 동쪽으로 이동하면 동쪽 좌표가 증가합니다. 반대로 선박이 하강할 때 Down 좌표가 상승합니다.
자율주행차는 NED 프레임을 사용하여 위치를 파악합니다. 차량이 북쪽으로 이동함에 따라 북쪽 좌표가 증가하고, 지형의 융기나 함몰로 인해 Down 값이 변경됩니다.
정밀 유도 무기는 NED 프레임에 의존하여 궤적을 조정합니다. 미사일이 목표물을 향해 하강할 때 Down 좌표가 증가하여 정확한 타격을 보장합니다.
AUV(자율 무인 잠수정)는 NED 프레임을 사용하여 항해합니다. AUV가 북동쪽 방향으로 이동할 때 북쪽과 동쪽 좌표가 모두 증가하며, 깊이의 변화는 Down 좌표에 영향을 줍니다.
NED 시스템은 움직임을 지구의 자연스러운 방향에 맞추어 항법을 단순화하도록 개발되었습니다. 이 시스템은 엔지니어, 조종사, 과학자들이 위치 지정, 유도, 제어 응용 분야의 정밀도를 높이기 위해 사용합니다.
