


NED-frame (North-East-Down)

Het NED-coördinatensysteem (North-East-Down) is een veelgebruikt referentiesysteem voor navigatie en inertiële metingen.
Het North-East-Down (NED)-coördinatensysteem fungeert als een lokaal referentiekader, gedefinieerd door zijn ECEF-coördinaten. Doorgaans blijft het vast aan het voertuig of platform en beweegt het mee met het lichaamsreferentiekader. Dit coördinatenstelsel positioneert de noord- en oostas in een vlak dat raakt aan het aardoppervlak op de huidige locatie, gebaseerd op het WGS84-ellipsoïdemodel.
Het bestaat uit drie orthogonale assen: de noordas wijst naar het ware noorden, de neerwaartse as strekt zich uit naar het binnenste van de aarde (tegenovergesteld aan de lokale opwaartse richting) en de oostas maakt het rechtshandige systeem compleet door naar het oosten te wijzen (loodrecht op het noorden).
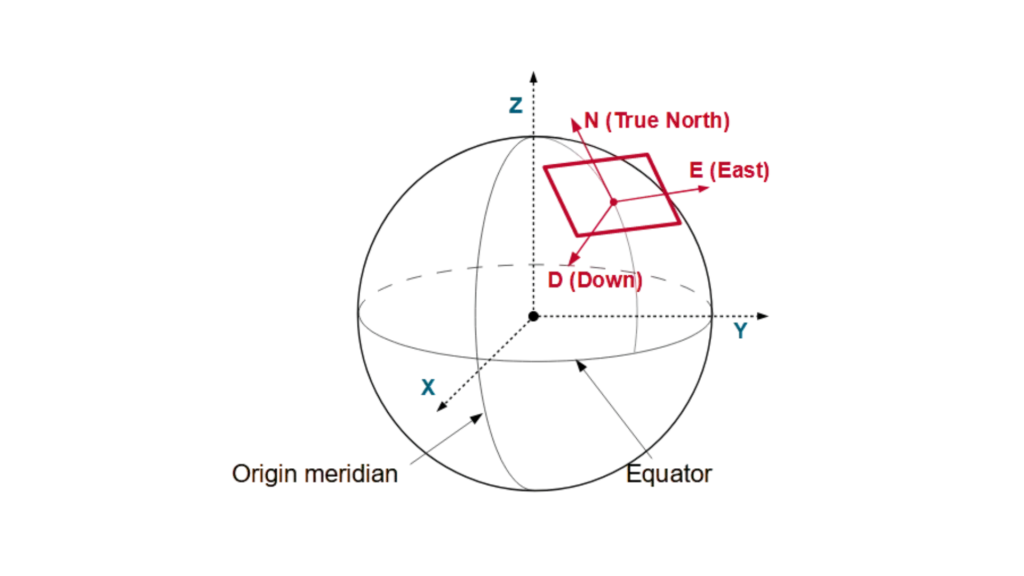
Evenzo kan aan een voertuig of platform lokaal het East-North-Up (ENU)-referentiekader worden gekoppeld, dat met het systeem meebeweegt. In tegenstelling tot het NED-coördinatensysteem zijn de assen van het ENU-coördinatensysteem anders georiënteerd: de noordas wijst nog steeds naar het ware noorden, maar de omhoog-as strekt zich uit van het binnenste van de aarde af, terwijl de oostas zijn rechtshandige uitlijning behoudt door naar het oosten te wijzen.
Dit rechtshandige coördinatensysteem vereenvoudigt berekeningen voor vliegtuigen, zeeschepen en autonome voertuigen door zich aan te passen aan natuurlijke bewegingsrichtingen.
NED-toepassingen maken gebruik van
Een drone maakt gebruik van een automatische piloot om zijn baan binnen het NED-coördinatenstelsel te berekenen. Wanneer de drone in noordelijke richting vliegt, neemt zijn positie in noordelijke richting toe. Omgekeerd, wanneer de drone stijgt, neemt de waarde van de ‘Down’-coördinaat af, aangezien ‘Down’ positief is in neerwaartse richting.
Het ‘INS ’ (inertieel navigatiesysteem) van een schip werkt daarentegen door de beweging van het schip ten opzichte van het NED-coördinatenstelsel te volgen. Naarmate het schip zich naar het oosten verplaatst, neemt de ‘East’-coördinaat toe. Omgekeerd stijgt de ‘Down’-coördinaat wanneer het schip duikt.
Een zelfrijdende auto maakt gebruik van het NED-referentiekader om zijn positie te bepalen. De ‘North’-coördinaat van het voertuig neemt toe naarmate het zich noordwaarts verplaatst, terwijl oneffenheden of dalingen in het terrein veranderingen in de ‘Down’-waarde veroorzaken.
Precisiegeleide munitie vertrouwt op het NED-referentiekader om zijn baan aan te passen. Terwijl een raket naar zijn doel daalt, neemt de ‘Down’-coördinaat toe, wat zorgt voor een nauwkeurige doelbepaling.
AUV’s (Autonomous Underwater Vehicles) maken gebruik van het NED-coördinatenstelsel om te navigeren. Wanneer een AUV zich in noordoostelijke richting verplaatst, nemen zowel de noord- als de oostcoördinaat toe, terwijl veranderingen in diepte de ‘Down’-coördinaat beïnvloeden.
Het NED-systeem is ontwikkeld om bewegingen af te stemmen op de natuurlijke oriëntatie van de aarde, waardoor navigatie wordt vereenvoudigd. Dit systeem wordt gebruikt door ingenieurs, piloten en wetenschappers om de precisie te verbeteren bij positionering, geleiding en besturingstoepassingen.
