


Repère NED (North-East-Down)

Le repère de coordonnées NED (North-East-Down) sert de système de référence largement utilisé pour la navigation et les mesures inertielles.
Le repère NED (North-East-Down) sert de système de référence local, défini par ses coordonnées ECEF. Généralement, il reste fixe par rapport au véhicule ou à la plateforme et se déplace avec le repère lié au corps. Ce repère positionne les axes Nord et Est dans un plan tangent à la surface de la Terre à son emplacement actuel, sur la base du modèle ellipsoïdal WGS84.
Il se compose de trois axes orthogonaux : l'axe Nord pointe vers le Nord géographique, l'axe Down s'étend vers l'intérieur de la Terre (à l'opposé de la direction Up locale), et l'axe Est complète le système trièdre direct en pointant vers l'est (perpendiculairement au Nord).
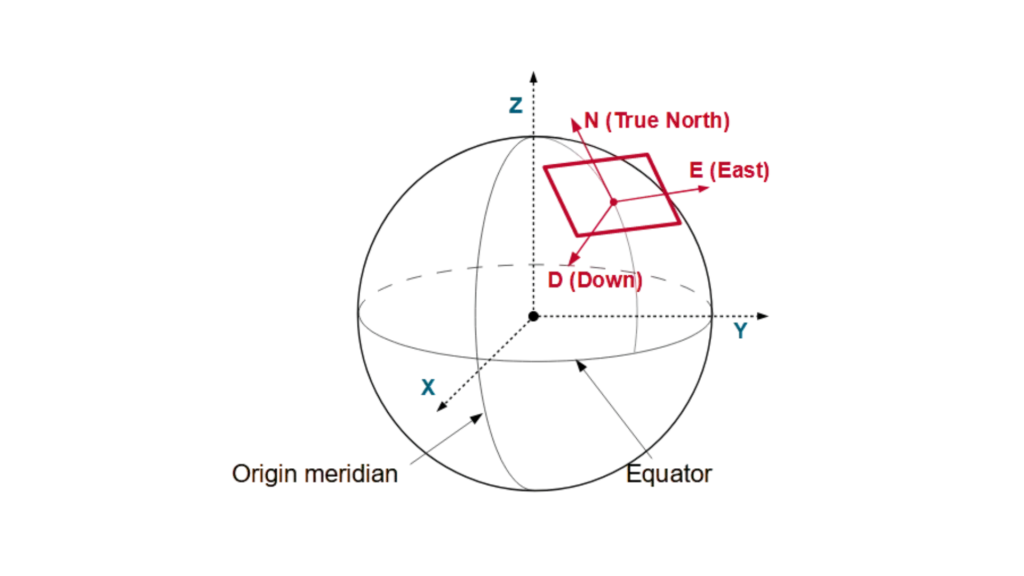
De même, un véhicule ou une plateforme peut être doté d'un référentiel Est-Nord-Haut (ENU) attaché localement et se déplaçant avec le système. Contrairement au référentiel NED, le référentiel ENU oriente ses axes différemment : l'axe Nord pointe toujours vers le Nord géographique, tandis que l'axe Haut s'éloigne de l'intérieur de la Terre, et l'axe Est maintient l'alignement de son système orienté vers la droite en pointant vers l'est.
Ce système de coordonnées orienté vers la droite simplifie les calculs pour les aéronefs, les navires et les véhicules autonomes en s'alignant sur les directions naturelles de mouvement.
Utilisation des applications NED
Un drone s'appuie sur un système de pilote automatique pour calculer sa trajectoire dans le référentiel de coordonnées NED. Lorsqu'il est en vol vers le nord, sa position augmente dans la direction Nord. Inversement, lorsque le drone monte, la valeur de sa coordonnée Down diminue, étant donné que Down est positif vers le bas.
À l'inverse, l'INS (Inertial Navigation System) d'un navire fonctionne en suivant son mouvement par rapport au référentiel NED. Lorsque le navire se déplace vers l'est, sa coordonnée Est augmente. Inversement, lorsque le navire plonge, sa coordonnée Down augmente.
Une voiture autonome utilise le référentiel NED pour déterminer sa position. La coordonnée Nord du véhicule augmente lorsqu'il se déplace vers le nord, tandis que les bosses ou creux du terrain entraînent des changements dans la valeur Down.
Les munitions à guidage de précision s'appuient sur le référentiel NED pour ajuster leur trajectoire. Lorsqu'un missile descend vers sa cible, la coordonnée Down augmente, assurant un ciblage précis.
Les AUV (Autonomous Underwater Vehicles) utilisent le référentiel NED pour naviguer. Lorsqu'un AUV se déplace vers le nord-est, les coordonnées Nord et Est augmentent toutes deux, tandis que les changements de profondeur affectent la coordonnée Down.
Le système NED a été développé pour aligner les mouvements avec l'orientation naturelle de la Terre, simplifiant ainsi la navigation. Ce système est utilisé par les ingénieurs, les pilotes et les scientifiques pour améliorer la précision dans les applications de positionnement, de guidage et de contrôle.
