


Rama NED (North-East-Down)

Układ współrzędnych NED (North-East-Down) służy jako powszechnie stosowany system odniesienia do nawigacji i pomiarów inercyjnych.
Układ North-East-Down (NED) służy jako lokalny układ odniesienia, zdefiniowany za pomocą współrzędnych ECEF. Zazwyczaj pozostaje on przymocowany do pojazdu lub platformy i porusza się wraz z układem związanym z ciałem. Układ ten pozycjonuje osie Północ i Wschód w płaszczyźnie stycznej do powierzchni Ziemi w jej obecnej lokalizacji, w oparciu o model elipsoidy WGS84.
Składa się z trzech ortogonalnych osi: oś Północ wskazuje kierunek północy geograficznej, oś Dół skierowana jest do wnętrza Ziemi (przeciwnie do lokalnego kierunku góra), a oś Wschód domyka prawoskrętny system, wskazując wschód (prostopadle do Północy).
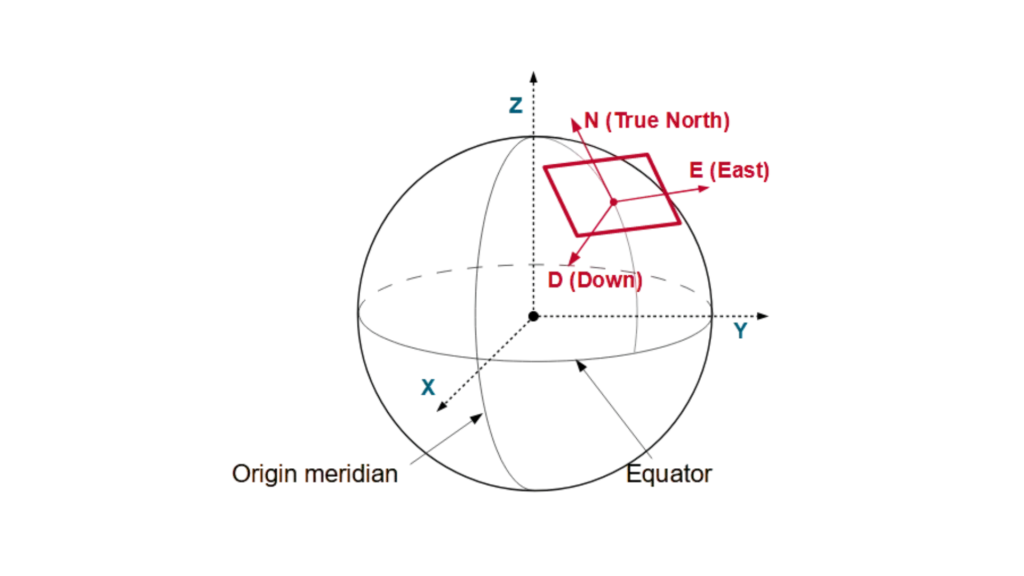
Podobnie do pojazdu lub platformy można lokalnie przymocować układ odniesienia „Wschód-Północ-Góra” (ENU), który porusza się wraz z systemem. W odróżnieniu od układu NED, układ ENU ma inaczej zorientowane osie: oś północna nadal wskazuje północ geograficzną, ale oś w górę rozciąga się w kierunku od wnętrza Ziemi, podczas gdy oś wschodnia zachowuje prawoskrętną orientację układu, wskazując na wschód.
Ten prawoskrętny układ współrzędnych upraszcza obliczenia dla samolotów, statków morskich i pojazdów autonomicznych poprzez dostosowanie do naturalnych kierunków ruchu.
Zastosowania aplikacji NED
Dron opiera się na systemie autopilota, aby obliczyć swoją trajektorię w układzie współrzędnych NED. Gdy dron leci na północ, jego współrzędna w kierunku Północnym rośnie. I odwrotnie, gdy dron wznosi się, wartość współrzędnej Dół maleje, biorąc pod uwagę, że kierunek Dół jest dodatni w dół.
Z kolei INS (Inertial Navigation System) statku funkcjonuje poprzez śledzenie jego ruchu względem układu NED. W miarę jak jednostka porusza się na wschód, jej współrzędna Wschód rośnie. I odwrotnie, gdy statek zanurza się, jego współrzędna Dół rośnie.
Autonomiczny samochód (self-driving car) wykorzystuje układ NED do ustalenia swojej pozycji. Współrzędna Północ pojazdu rośnie w miarę poruszania się na północ, podczas gdy nierówności lub zagłębienia terenu powodują zmiany wartości współrzędnej Dół.
Precyzyjnie kierowana amunicja opiera się na układzie NED w celu korekty swojej trajektorii. Gdy pocisk opada w kierunku celu, współrzędna Dół rośnie, zapewniając dokładne trafienie.
AUV (Autonomous Underwater Vehicles) wykorzystują układ NED do nawigacji. Gdy AUV porusza się w kierunku północno-wschodnim, rosną zarówno współrzędna Północ, jak i Wschód, podczas gdy zmiany głębokości wpływają na współrzędną Dół.
System NED został opracowany w celu dostosowania ruchów do naturalnej orientacji Ziemi, co upraszcza nawigację. System ten jest wykorzystywany przez inżynierów, pilotów i naukowców w celu zwiększenia precyzji w aplikacjach pozycjonowania, naprowadzania i sterowania.
