


NED(ノース・イースト・ダウン)フレーム

NED(北-東-下)座標系は、航法および慣性計測のための広く採用されている基準系として機能します。
NED(北-東-下)フレームは、ECEF座標によって定義されるローカルな基準フレームとして機能します。通常、これは車両またはプラットフォームに固定され、ボディフレームとともに移動します。このフレームは、WGS84楕円体モデルに基づいて、現在の位置における地球の表面に接する平面上に北軸と東軸を配置します。
これは3つの直交軸で構成されています。北軸は真北を指し、下軸は地球の内側に向かって伸び(ローカルな上方向の逆)、東軸は北に垂直な東方向を指すことで右手系を完成させます。
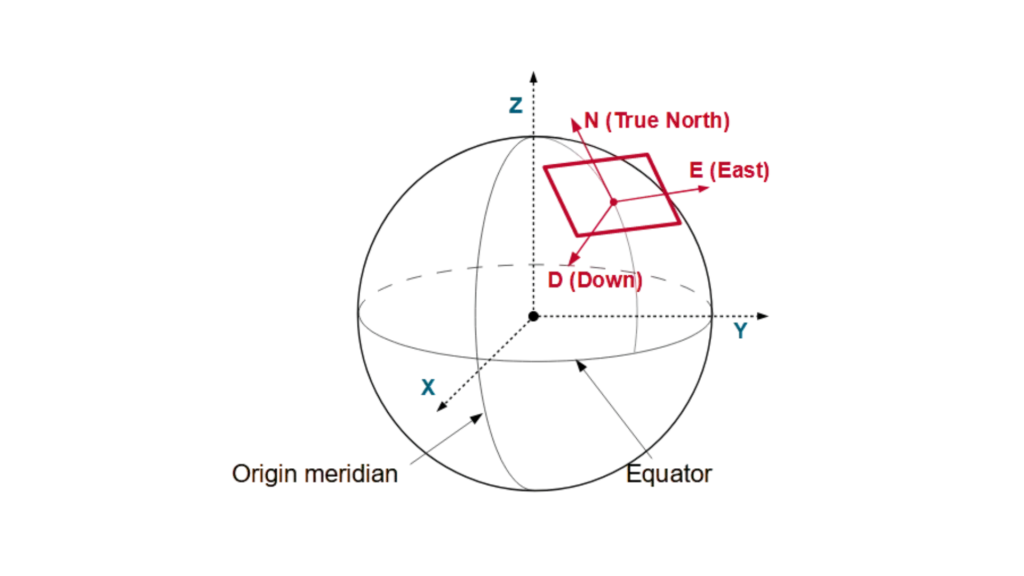
同様に、車両やプラットフォームには、そのシステムとともに移動する「東・北・上(ENU)」座標系を局所的に適用することができます。 NED座標系とは異なり、ENU座標系では軸の向きが異なります。北軸は依然として真北を指しますが、上軸は地球の内部から離れる方向に伸び、東軸は東を指すことで右利き座標系の配置を維持しています。
この右利き座標系は、自然な移動方向と一致するため、航空機、船舶、および自律走行車両の計算を簡素化します。
NEDアプリケーションの使用方法
ドローンは、NED座標系内で軌道を計算するために自動操縦システムに依存しています。ドローンが北向きに飛行している場合、その位置は北方向(North)に増加します。逆に、ドローンが上昇すると、下方向が正(Down is positive downward)であるため、Down座標の値は減少します。
一方、船舶のINS(慣性航法システム)は、NED座標系に対する相対的な動きを追跡することで機能します。船舶が東に進むと、East座標が増加します。逆に、船舶が潜航すると、Down座標が増加します。
自動運転車は、自らの位置を特定するためにNED座標系を利用します。車両が北に進むにつれてNorth座標が増加し、地形の隆起や落ち込みによってDown値が変化します。
精密誘導兵器は、軌道を調整するためにNED座標系に依存しています。ミサイルがターゲットに向かって降下するにつれてDown座標が増加し、正確なターゲティングが確保されます。
AUV(自律型水中航走体)は、NED座標系を利用して航行します。AUVが北東方向に移動すると、NorthとEastの両方の座標が増加し、深度の変化がDown座標に影響を与えます。
NEDシステムは、地球の自然な向きに合わせて動きを調整し、それによって航法を簡素化するように開発されています。このシステムは、測位、ガイダンス、制御アプリケーションの精度を向上させるために、エンジニア、パイロット、科学者によって利用されています。
