


Telaio NED (North-East-Down)

Il sistema di coordinate NED (North-East-Down) funge da sistema di riferimento ampiamente utilizzato per la navigazione e le misurazioni inerziali.
Il sistema NED funge da sistema di riferimento locale, definito dalle sue coordinate ECEF. Tipicamente, rimane fisso rispetto al veicolo o alla piattaforma e si muove con il corpo del mezzo. Questo sistema posiziona gli assi Nord ed Est in un piano tangente alla superficie terrestre nella posizione corrente, in base al modello ellissoidale WGS84.
Si compone di tre assi ortogonali: l'asse Nord punta verso il Nord vero, l'asse Down si estende verso l'interno della Terra (in opposizione alla direzione locale Up) e l'asse Est completa il sistema levogiro/destro puntando a est (perpendicolarmente al Nord).
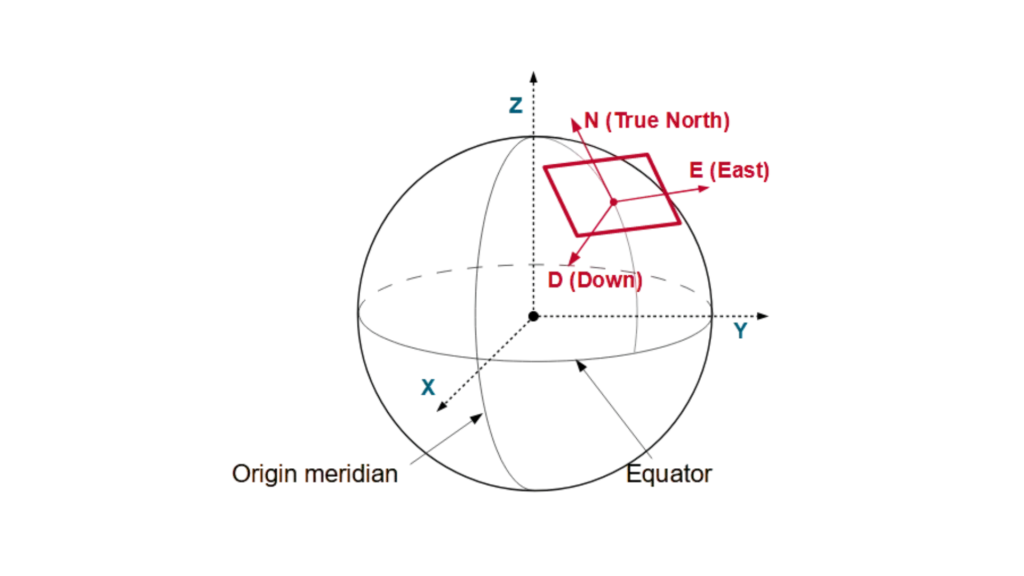
Allo stesso modo, a un veicolo o a una piattaforma può essere associato localmente il sistema di riferimento Est-Nord-Su (ENU), che si muove insieme al sistema. A differenza del sistema di riferimento NED, il sistema ENU orienta i propri assi in modo diverso: l’asse Nord punta ancora verso il Nord vero, ma l’asse Verso l’alto si estende lontano dall’interno della Terra, mentre l’asse Est mantiene l’allineamento destrorso del sistema puntando verso est.
Questo sistema di coordinate destrorso semplifica i calcoli per aeromobili, imbarcazioni e veicoli autonomi, allineandosi alle direzioni naturali di movimento.
Utilizzo delle applicazioni NED
Un drone si affida a un sistema di autopilota per calcolare la propria traiettoria all'interno del quadro di coordinate NED. Quando il drone vola verso nord, la sua posizione aumenta nella direzione Nord. Al contrario, quando il drone sale, il valore della sua coordinata Down diminuisce, dato che Down è positivo verso il basso.
Al contrario, l'INS (Inertial Navigation System) di una nave funziona tracciando il suo movimento rispetto al telaio NED. Man mano che l'imbarcazione si muove verso est, la sua coordinata East aumenta. Viceversa, quando l'imbarcazione si immerge, la sua coordinata Down aumenta.
Un veicolo a guida autonoma utilizza il telaio NED per determinare la propria posizione. La coordinata North del veicolo aumenta man mano che si sposta verso nord, mentre dossi o avvallamenti nel terreno causano variazioni nel valore Down.
Le munizioni a guida di precisione si affidano al telaio NED per regolare la propria traiettoria. Mentre un missile scende verso il bersaglio, la coordinata Down aumenta, garantendo un targeting accurato.
Gli AUV (Autonomous Underwater Vehicles) utilizzano il telaio NED per navigare. Quando un AUV si muove in direzione nord-est, sia la coordinata North che quella East aumentano, mentre le variazioni di profondità influenzano la coordinata Down.
Il sistema NED è stato sviluppato per allineare i movimenti con l'orientamento naturale della Terra, semplificando così la navigazione. Questo sistema viene utilizzato da ingegneri, piloti e scienziati per migliorare la precisione nelle applicazioni di posizionamento, guida e controllo.
