


NED (Nord-Øst-Down)-ramme

NED-koordinatsystemet (North-East-Down) fungerer som et mye brukt referansesystem for navigasjon og inertialmålinger.
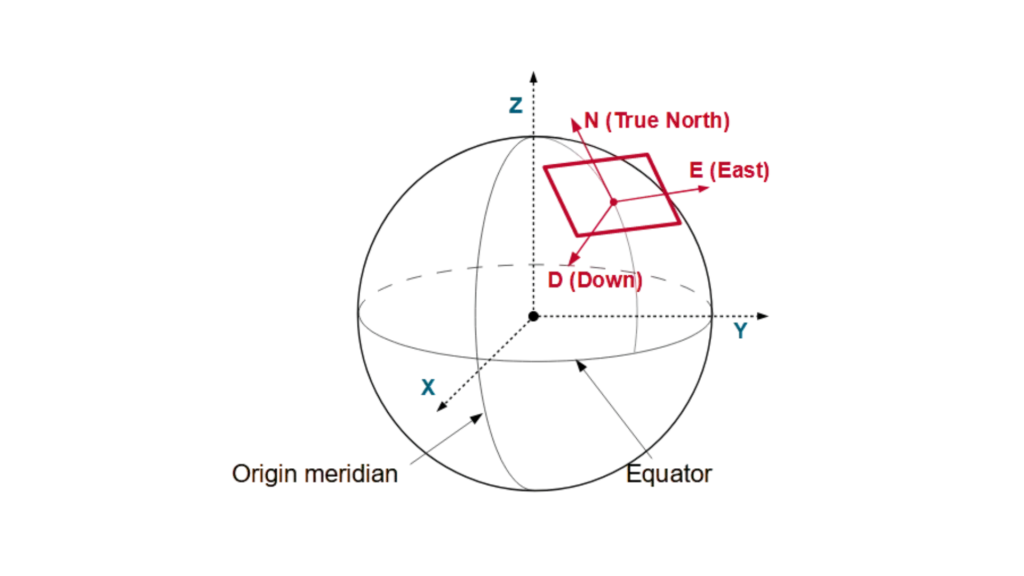
NED-koordinatsystemet (North-East-Down) fungerer som et lokalt referansesystem, definert av sine ECEF-koordinater. Vanligvis forblir det festet til kjøretøyet eller plattformen og beveger seg sammen med karosseriet. Dette referansesystemet plasserer nord- og østaksene i et plan som er tangent til jordoverflaten på dets aktuelle posisjon, basert på WGS84-ellipsoidemodellen.
Det består av tre ortogonale akser: nordaksen peker mot sann nord, ned-aksen strekker seg mot jordens indre (motsatt den lokale opp-retningen), og østaksen fullfører det høyrehendte systemet ved å peke mot øst (vinkelrett på nord).
På samme måte kan et kjøretøy eller en plattform ha ENU-referansesystemet (East-North-Up) festet lokalt, slik at det beveger seg sammen med systemet. I motsetning til NED-referansesystemet er aksene i ENU-referansesystemet orientert annerledes: Nord-aksen peker fortsatt mot geografisk nord, men Opp-aksen strekker seg bort fra jordens indre, mens Øst-aksen opprettholder sin høyrehendte orientering ved å peke mot øst.
Dette høyrehendte koordinatsystemet forenkler beregninger for fly, skip og autonome kjøretøy ved å samsvare med naturlige bevegelsesretninger.
NED-applikasjoner bruker
En drone bruker et autopilotsystem til å beregne sin bane innenfor NED-koordinatsystemet. Når dronen flyr nordover, øker posisjonen i nordlig retning. Omvendt, når dronen stiger, reduseres verdien på «Down»-koordinaten, ettersom «Down» er positivt nedover.
Omvendt fungerer et skips INAS (INS , inertialnavigasjonssystem) ved å spore bevegelsen i forhold til NED-koordinatsystemet. Når fartøyet beveger seg østover, øker «East»-koordinaten. Omvendt, når fartøyet dykker, øker koordinaten for «ned».
En selvkjørende bil bruker NED-referansesystemet til å fastslå sin posisjon. Kjøretøyets nord-koordinat øker når det beveger seg nordover, mens ujevnheter eller fordypninger i terrenget forårsaker endringer i «ned»-verdien.
Presisjonsstyrte våpen er avhengige av NED-referansesystemet for å justere sin bane. Når et missil stuper ned mot målet, øker «ned»-koordinaten, noe som sikrer nøyaktig målretting.
AUV-er (autonome undervannsfartøy) bruker NED-referansesystemet til å navigere. Når en AUV beveger seg i nordøstlig retning, øker både nord- og østkoordinatene, mens endringer i dybden påvirker «Down»-koordinaten.
NED-systemet er utviklet for å tilpasse bevegelser til jordens naturlige orientering, og dermed forenkle navigasjonen. Dette systemet brukes av ingeniører, piloter og forskere for å øke presisjonen i posisjonerings-, styrings- og kontrollapplikasjoner.
