


NED(东北-唐)框架

NED(北-东-地)坐标系用作导航和惯性测量中广泛使用的参考系统。
北-东-地 (NED) 坐标系用作局部参考坐标系,由其 ECEF 坐标定义。通常,它保持固定在车辆或平台上,并随车体坐标系移动。该坐标系根据 WGS84 椭球体模型,将北轴和东轴定位在当前位置地球表面切平面内。
它由三个正交轴组成:北轴指向正北,地轴延伸向地球内部(与当地的“天”方向相反),东轴通过指向东方(垂直于北方)来完善右手系统。
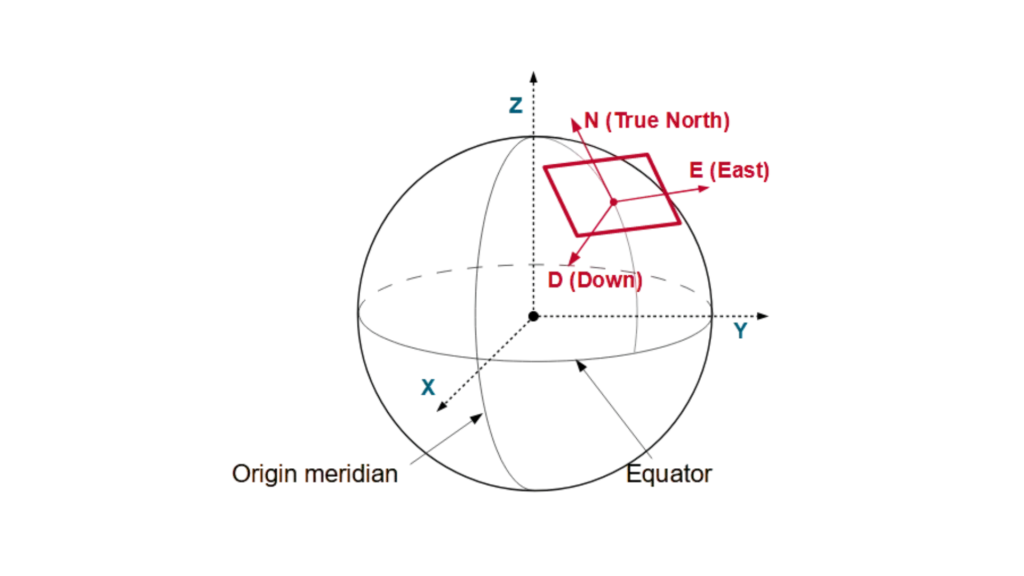
同样,车辆或平台也可以本地关联“东-北-上”(ENU)坐标系,并随系统一同移动。 与NED坐标系不同,ENU坐标系的轴向取向有所不同:北轴仍指向真北,但上轴远离地球内部延伸,而东轴则通过指向东方来保持其右手坐标系的对齐。
这种右手坐标系与自然运动方向保持一致,从而简化了飞机、船舶和自动驾驶车辆的计算。
NED 应用程序的使用
无人机依靠自动驾驶系统来计算其在 NED 坐标系框架内的轨迹。当无人机向北飞行时,其在北方方向的位置增加。相反,当无人机上升时,其“向下(Down)”坐标值减小,因为“向下”方向向下为正。
相反,船舶的 INS(惯性导航系统) 通过跟踪其相对于 NED 框架的运动来运作。当船舶向东移动时,其东方坐标增加。相反,当船舶下潜时,“向下”坐标上升。
自动驾驶汽车 利用 NED 框架来确定其位置。当车辆向北行驶时,其北方坐标增加,而地形的起伏则会导致“Down”值发生变化。
精确制导武器 依靠 NED 框架来调整其轨迹。当导弹向目标下降时,“向下”坐标增加,从而确保精确瞄准。
AUV(自主水下航行器) 利用 NED 框架进行导航。当 AUV 向东北方向移动时,北方和东方坐标都会增加,而深度的变化则会影响“向下”坐标。
开发 NED 系统的目的是使运动与地球的自然方向保持一致,从而简化导航。工程师、飞行员和科学家都在使用该系统来提高定位、制导和控制应用中的精度。
