


Estrutura NED (North-East-Down)

O sistema de coordenadas NED (North-East-Down) serve como um sistema de referência amplamente utilizado para navegação e medições inerciais.
O referencial NED (North-East-Down) atua como um sistema de referência local, definido por suas coordenadas ECEF. Tipicamente, ele permanece fixo ao veículo ou plataforma, movendo-se junto com o referencial do corpo. Este referencial posiciona os eixos Norte e Leste em um plano tangente à superfície da Terra em sua localização atual, com base no modelo elipsoidal WGS84.
Ele é composto por três eixos ortogonais: o eixo Norte aponta para o Norte Verdadeiro, o eixo Down estende-se em direção ao interior da Terra (oposto à direção Up local) e o eixo Leste completa o sistema dextrógiro apontando para o leste (perpendicular ao Norte).
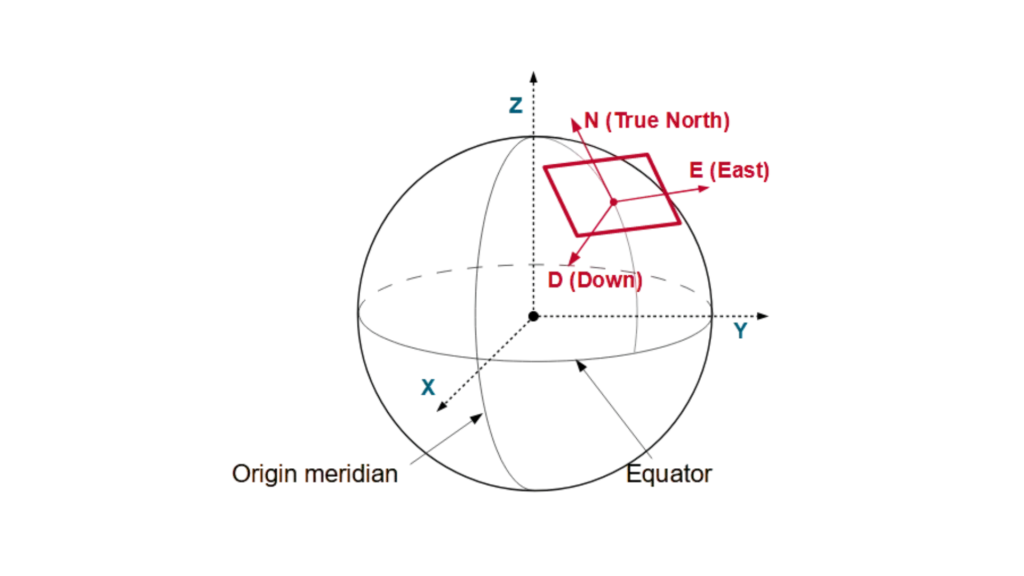
De forma similar, um veículo ou plataforma pode ter o referencial East-North-Up (ENU) acoplado localmente, movendo-se com o sistema. Ao contrário do referencial NED, o referencial ENU orienta seus eixos de maneira diferente: o eixo Norte ainda aponta para o Norte Verdadeiro, mas o eixo Up afasta-se do interior da Terra, enquanto o eixo Leste mantém o alinhamento do seu sistema dextrógiro apontando para o leste.
Este sistema de coordenadas dextrógiro simplifica os cálculos para aeronaves, embarcações marítimas e veículos autônomos ao alinhar-se com as direções naturais de movimento.
Aplicações NED utilizam
Um drone depende de um sistema de piloto automático para calcular sua trajetória dentro do referencial de coordenadas NED. Quando o drone está em voo para o norte, sua posição aumenta na direção Norte. Por outro lado, quando o drone ascende, o valor de sua coordenada Down diminui, dado que Down é positivo para baixo.
Por outro lado, o INS (Sistema de Navegação Inercial) de um navio funciona rastreando seu movimento em relação ao referencial NED. À medida que a embarcação se move para leste, sua coordenada Leste aumenta. Inversamente, quando a embarcação mergulha, sua coordenada Down aumenta.
Um carro autônomo utiliza o referencial NED para determinar sua posição. A coordenada Norte do veículo aumenta à medida que ele se move para o norte, enquanto solavancos ou depressões no terreno causam alterações no valor Down.
Munições guiadas de precisão dependem do referencial NED para ajustar sua trajetória. À medida que um míssil desce em direção ao seu alvo, a coordenada Down aumenta, garantindo uma mira precisa.
AUVs (Veículos Subaquáticos Autônomos) utilizam o referencial NED para navegar. Quando um AUV se move na direção nordeste, as coordenadas Norte e Leste aumentam, enquanto as mudanças na profundidade afetam a coordenada Down.
O sistema NED foi desenvolvido para alinhar os movimentos com a orientação natural da Terra, simplificando assim a navegação. Este sistema é utilizado por engenheiros, pilotos e cientistas para aumentar a precisão em aplicações de posicionamento, guiagem e controle.
