


Каркас NED (North-East-Down)

Система координат NED (North-East-Down) слугує широко використовуваною системою відліку для навігації та інерціальних вимірювань.
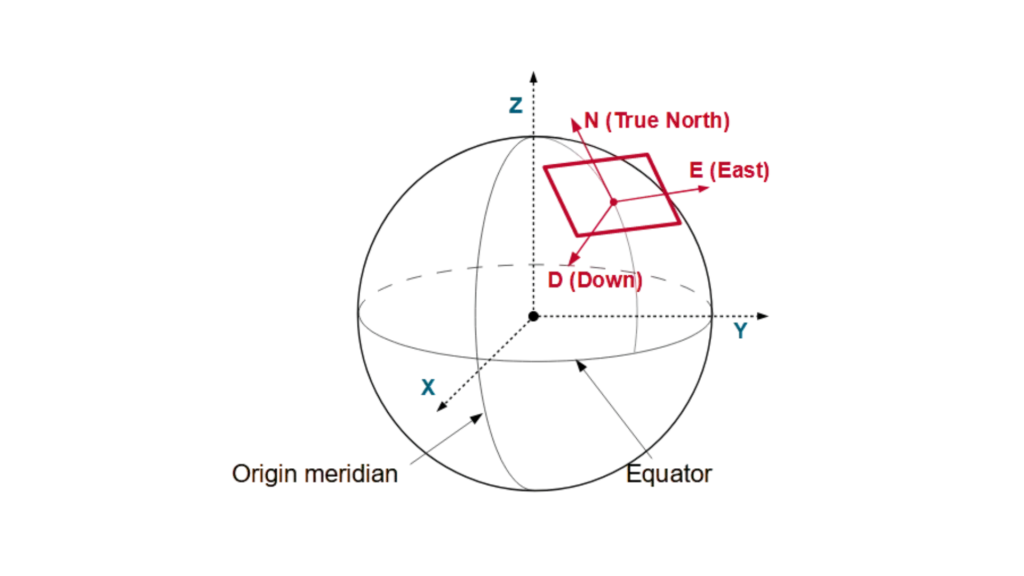
Система координат North-East-Down (NED) слугує локальною системою відліку, що визначається її координатами ECEF. Як правило, вона залишається фіксованою на транспортному засобі або платформі й рухається разом із системою координат корпусу. Ця система розташовує північну та східну ося в площині, дотичній до поверхні Землі в її поточному положенні, на основі моделі еліпсоїда WGS84.
Вона складається з трьох ортогональних осей: вісь Півночі вказує на істинну Північ, вісь Вниз простягається до надр Землі (протилежно до локального напрямку Вгору), а вісь Сходу доповнює праву систему координат, вказуючи на схід (перпендикулярно до Півночі).
Аналогічно, до транспортного засобу або платформи може бути локально прив’язана система координат «Схід-Північ-Вгору» (ENU), яка рухається разом із системою. На відміну від системи координат NED, система ENU орієнтує свої осі інакше: північна вісь, як і раніше, вказує на істинний північ, але вісь «вгору» простягається від внутрішньої частини Землі, тоді як східна вісь зберігає правосторонню орієнтацію системи, вказуючи на схід.
Ця правостороння система координат спрощує розрахунки для літаків, морських суден та автономних транспортних засобів завдяки узгодженню з природними напрямками руху.
Використання додатків NED
Дрон покладається на систему автопілота для обчислення своєї траєкторії в координатному фреймі NED. Коли дрон летить на північ, його положення збільшується в північному напрямку. Навпаки, коли дрон підіймається, значення його координати Down зменшується, враховуючи, що Down є додатним унизу.
Навпаки, INS (Inertial Navigation System) корабля функціонує шляхом відстеження його руху відносно фрейму NED. Коли судно рухається на схід, його східна координата збільшується. Навпаки, коли судно занурюється, його координата Down зростає.
self-driving car використовує фрейм NED для визначення свого положення. Північна координата транспортного засобу збільшується в міру його руху на північ, тоді як нерівності або заглиблення в рельєфі викликають зміни значення Down.
Precision-guided munitions покладаються на фрейм NED для коригування своєї траєкторії. Коли ракета спускається до своєї цілі, координата Down збільшується, забезпечуючи точне наведення.
AUVs (Autonomous Underwater Vehicles) використовують фрейм NED для навігації. Коли AUV рухається в північно-східному напрямку, як північна, так і східна координати збільшуються, тоді як зміни глибини впливають на координату Down.
Система NED була розведена для узгодження рухів з природною орієнтацією Землі, тим самим спрощуючи навігацію. Ця система використовується інженерами, пілотами та науковцями для підвищення точності в задачах позиціонування, наведення та керування.
