


NED-koordinatsystem (North-East-Down)

Koordinatsystemet NED (North-East-Down) fungerar som ett brett använt referenssystem för navigation och tröghetsmätningar.
NED-ramen (North-East-Down) fungerar som en lokal referensram, definierad av dess ECEF-koordinater. Den förblir vanligtvis fixerad vid fordonet eller plattformen och rör sig med stomramen. Denna ram positionerar norr- och österaxlarna i ett plan som är tangent till jordens yta vid dess nuvarande position, baserat på ellipsoidernas WGS84-modell.
Den består av tre ortogonala axlar: den norra axeln pekar mot den verkliga nordpolen, den nedåtgående axeln sträcker sig mot jordens inre (motsatt den lokala uppåtriktningen), och den östra axeln kompletterar det högerhänta systemet genom att peka österut (vinkelrätt mot norr).
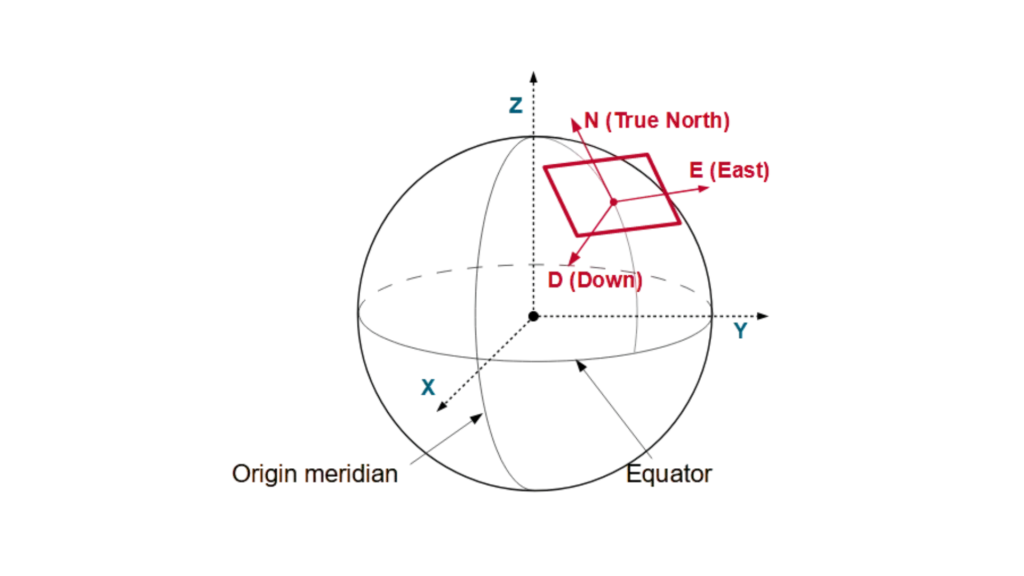
På samma sätt kan ett fordon eller en plattform ha ett lokalt anslutet ENU-system (East-North-Up) som följer med systemets rörelser. Till skillnad från NED-systemet har ENU-systemet sina axlar orienterade på ett annat sätt: Nordaxeln pekar fortfarande mot den geografiska nordpolen, men Upp-axeln sträcker sig bort från jordens innandöme, medan Östaxeln bibehåller sin högerhänta systeminriktning genom att peka österut.
Detta högerhänta koordinatsystem förenklar beräkningar för flygplan, fartyg och autonoma fordon genom att det stämmer överens med naturliga rörelseriktningar.
NED-tillämpningar använder
En drönare är beroende av ett autopilotssystem för att beräkna sin bana inom NED-koordinatsystemet. När drönaren flyger norrut ökar dess position i nordlig riktning. Om drönaren däremot stiger minskar dess Ned-koordinatvärde, eftersom Ned är positivt nedåt.
Ett fartygs INS (Inertial Navigation System) fungerar i sin tur genom att spåra dess rörelse i förhållande till NED-systemet. När fartyget rör sig österut ökar dess Öst-koordinat. Om fartyget däremot sjunker, stiger dess Ned-koordinat.
En självkörande bil använder NED-systemet för att fastställa sin position. Fordonets Nord-koordinat ökar när det rör sig norrut, medan ojämnheter eller svackor i terrängen orsakar förändringar i Ned-värdet.
Precisionsstyrning av ammunition förlitar sig på NED-systemet för att justera sin bana. När en missil sänker sig mot sitt mål ökar Ned-koordinaten, vilket säkerställer exakt träffsäkerhet.
AUV:er (Autonoma undervattensfarkoster) använder NED-systemet för navigation. När en AUV rör sig i nordostlig riktning ökar både Nord- och Öst-koordinaterna, medan djupförändringar påverkar Ned-koordinaten.
NED-systemet har utvecklats för att anpassa rörelser efter jordens naturliga orientering och på så sätt förenkla navigationen. Detta system används av ingenjörer, piloter och forskare för att förbättra precisionen i positionerings-, styr- och reglerapplikationer.
