SLAM-basierte mobile Kartierung
Das vMS3D ist ein mobiles Kartierungssystem, das das Beste aus Inertial-, GNSS- und SLAM-Technologien kombiniert.
„Die Ellipse INS liefert sehr, sehr präzise Geschwindigkeitsdaten.“ | Herr Ninot, Gründer von VIAMETRIS
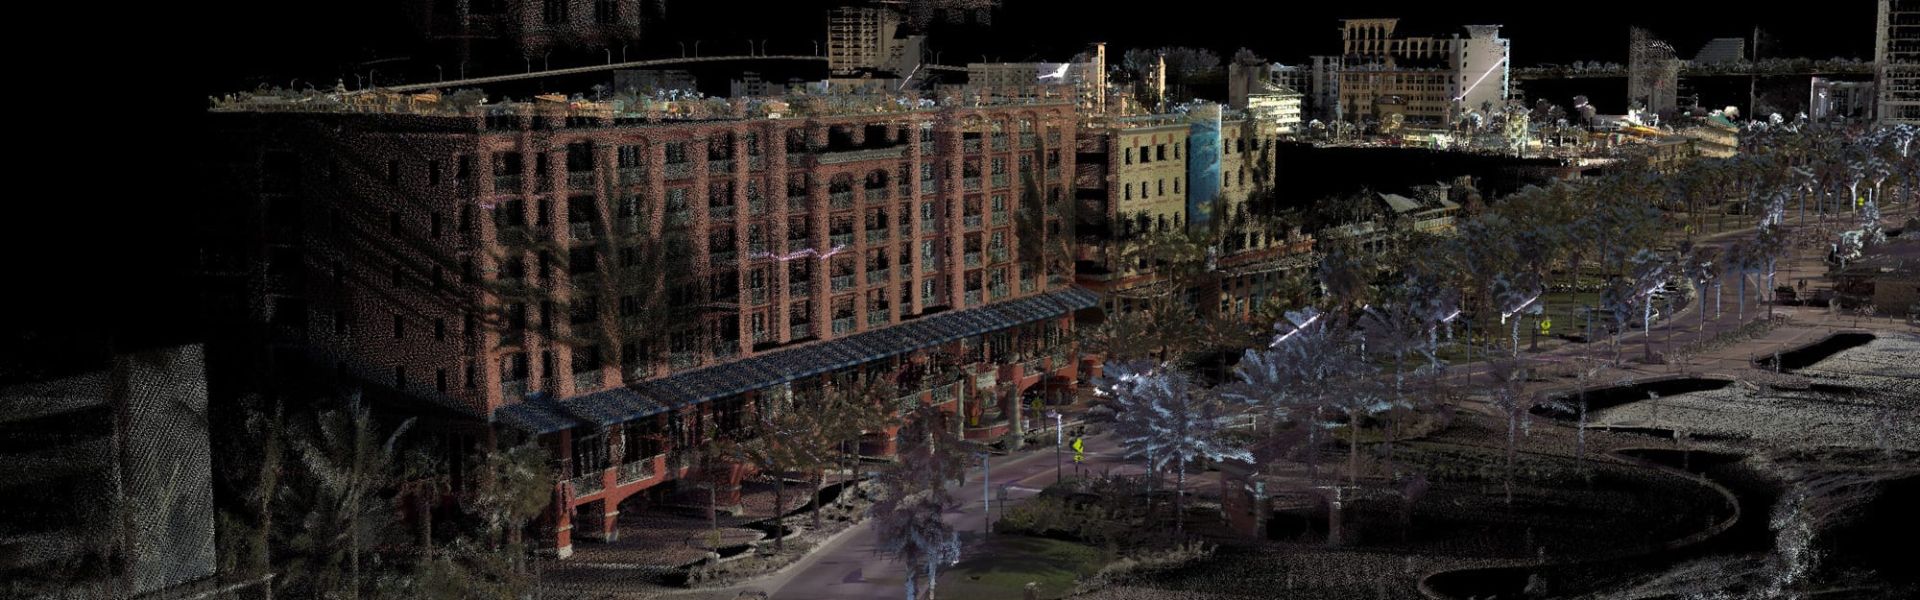
VIAMETRIS ist ein Vorreiter bei der Entwicklung SLAM-basierter Lösungen. Vor zwei Jahren brachte das Unternehmen das iMS3D auf den Markt, ein Innenraum-Kartierungssystem auf Basis der SLAM-Technologie.
Aufbauend auf dieser Erfahrung hat das Unternehmen nun eine neue Lösung auf den Markt gebracht: das vMS3D, ein mobiles Kartierungssystem, das das Beste aus Inertial-, GNSS- und SLAM-Technologien vereint, um eine innovative Lösung mit einem attraktiven Leistungs-Preis-Verhältnis anzubieten.
Das intelligenteste mobile Kartierungssystem
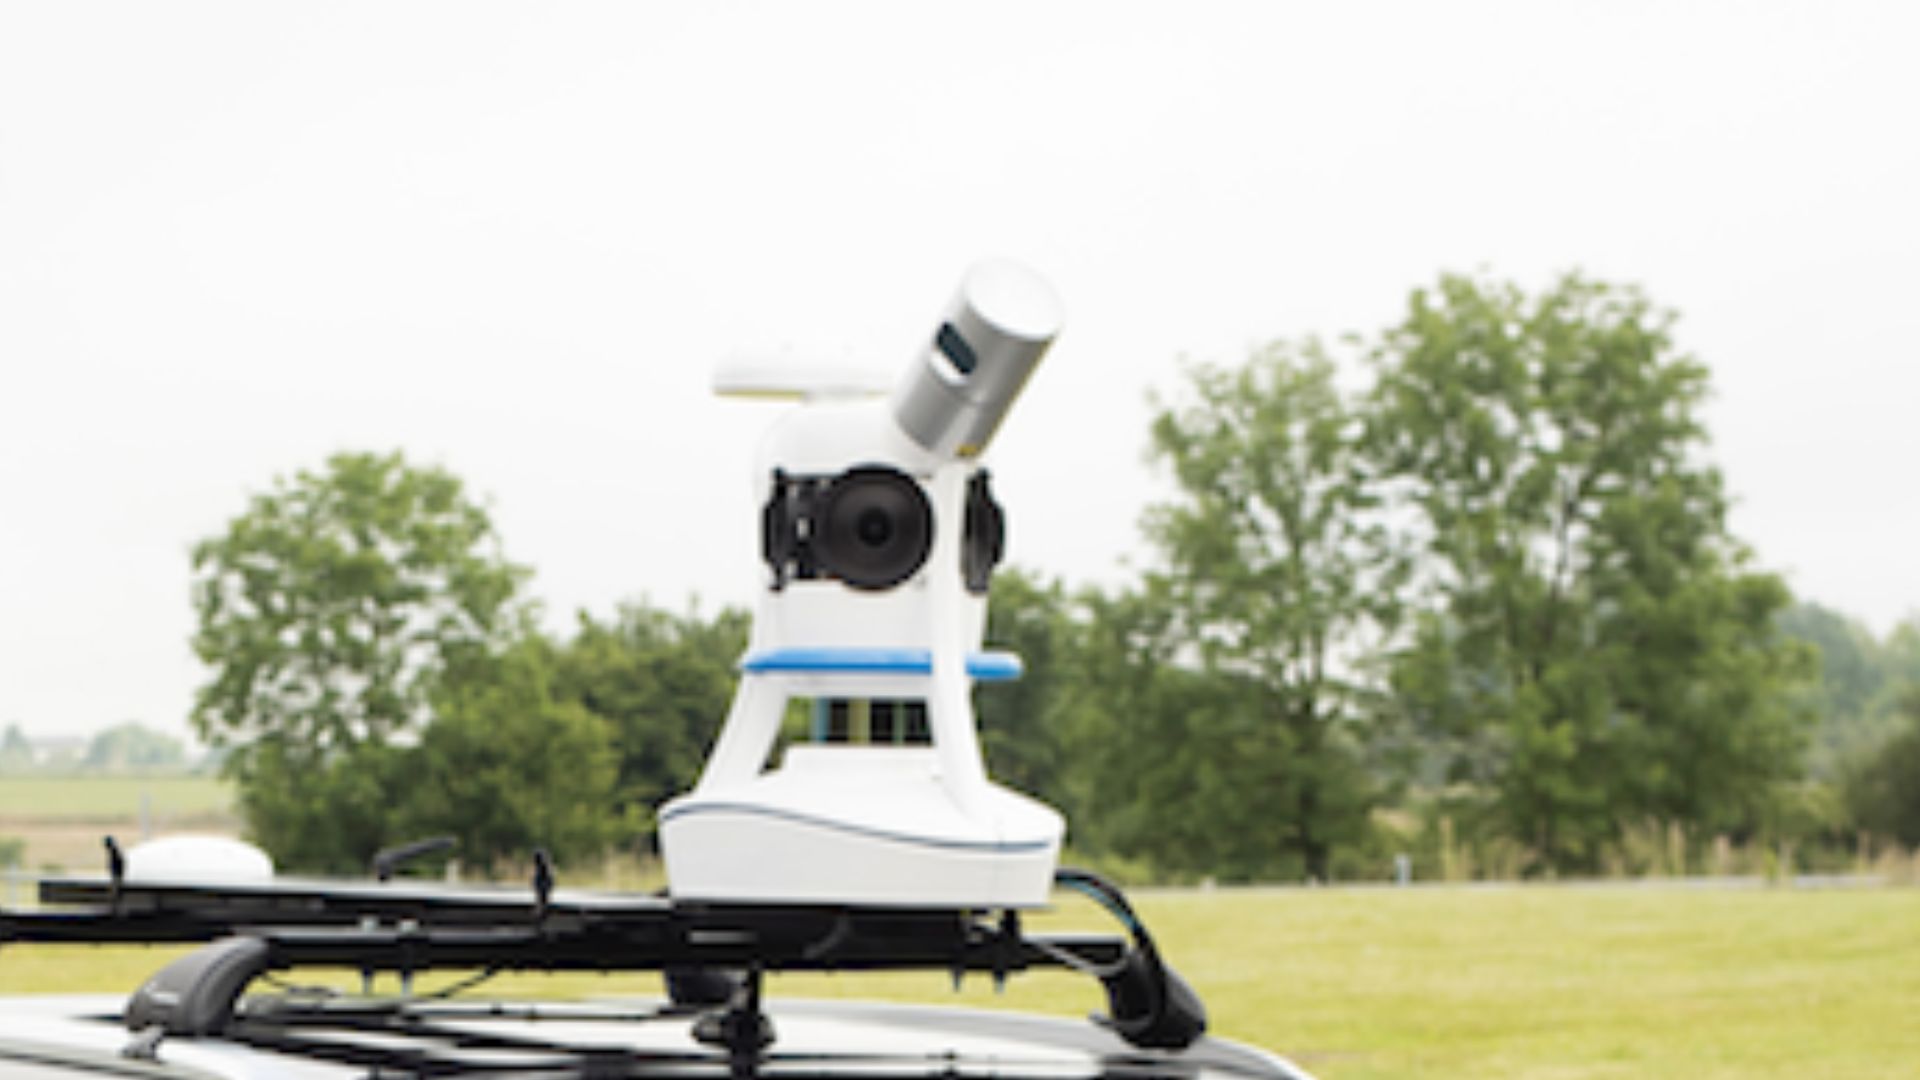
Das vMS3D sieht aus wie ein klassisches Mobiles Kartierungssystem (MMS). Es integriert eine 360°-Kamera, einen rotierenden LiDAR und ein Trägheitsnavigationssystem mit GNSS-Empfänger.
Der unkomplizierte, automatisierte Arbeitsablauf lässt die subtile und dennoch ausgefeilte interne Berechnung verbergen, die es so einzigartig macht. Tatsächlich ist das vMS3D mit einem zusätzlichen LiDAR für die SLAM-Berechnung ausgestattet.
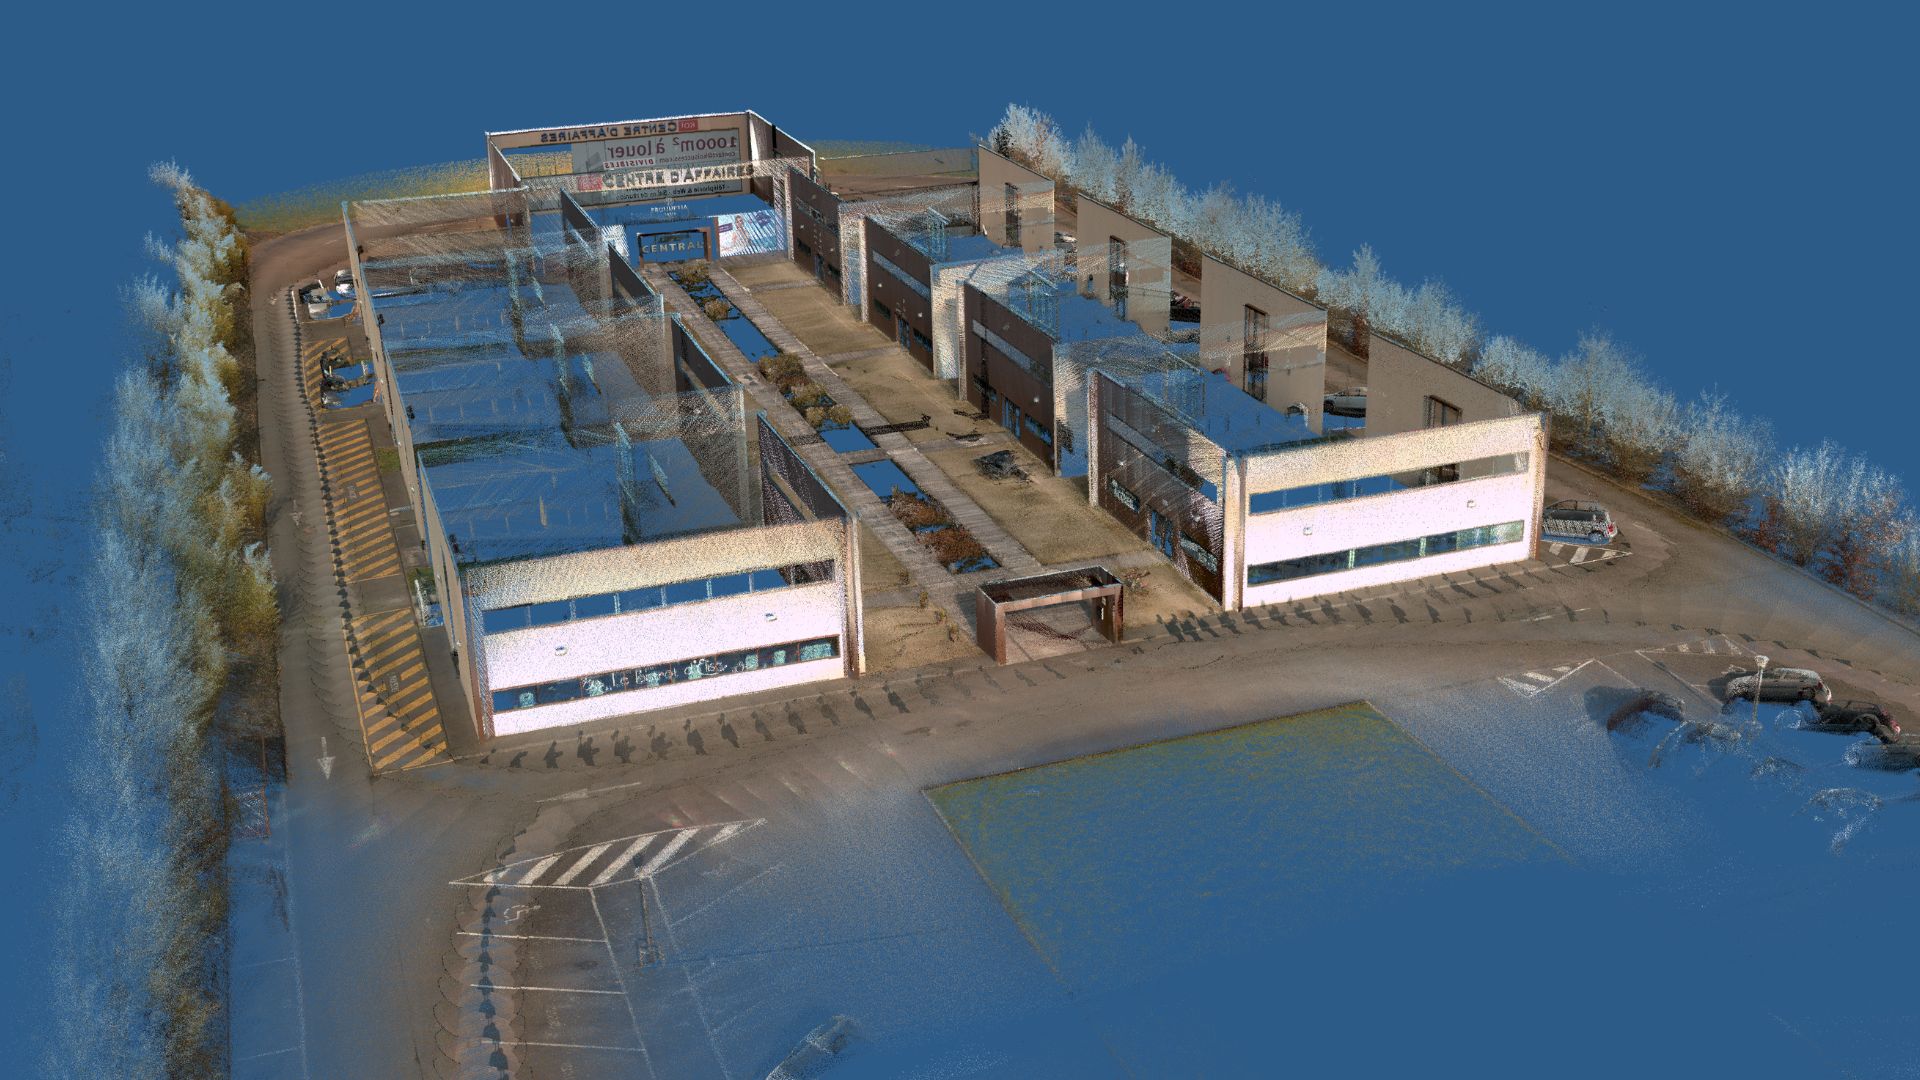
Nach der Erfassung analysiert die Nachbearbeitungssoftware – genannt PPiMMS – automatisch Situationen, in denen GNSS ausreicht, in denen das Inertialsystem bevorzugt wird oder in denen SLAM erforderlich ist.
Das Beste aus GNSS, Inertialtechnik und SLAM
Die vMS3D-Lösung berücksichtigt die Vor- und Nachteile der einzelnen Technologien je nach deren Einsatzbedingungen:
- GNSS: Wenn der GNSS-Empfänger zuverlässige Daten liefert, beispielsweise in Freiflächen, basiert die Lösung auf dessen Position. Wenn ein GNSS-Ausfall oder eine Störung auftritt, wählt das System zwischen Inertial- oder SLAM-basierten Daten
- SLAM: Die mittels SLAM berechnete Position wird in dichten Umgebungen bevorzugt, in denen die umgebenden Objekte sehr unterschiedlich und nahe beieinander liegen, wie beispielsweise in städtischen Schluchten oder Wäldern. In Umgebungen, in denen Objekte zu weit entfernt oder nicht unterscheidbar sind, sind die Möglichkeiten von SLAM begrenzt.
- Trägheit: Die vom Trägheitsnavigationssystem (INS) bereitgestellten Geschwindigkeits- und Orientierungsinformationen können die Navigation in allen Fällen unterstützen, in denen GNSS und SLAM an ihre Grenzen stoßen. Das Trägheitsnavigationssystem liefert Roll- und Nickwinkel zur Einschränkung aller LiDAR-Daten, sodass die Punktwolke auf Bodenniveau referenziert wird. Drehraten sind ebenfalls sehr hilfreich, insbesondere bei abrupten Richtungsänderungen. Tatsächlich ist zwischen zwei Scans ein Bewegungsausgleich (Orientation Compensation) erforderlich, wenn sich das LiDAR in Bewegung befindet.
Ellipse-D, die intelligente Wahl von VIAMETRIS
Bereits sehr zufrieden mit der Ellipse für sein Indoor-iMS3D, musste Jérôme Ninot, der Gründer von VIAMETRIS, nicht lange suchen, um ein INS für sein neues innovatives Projekt auszuwählen.
„Die Ellipse INS liefert sehr, sehr präzise Geschwindigkeitsdaten“, erklärt Herr Ninot.
Die innovative SLAM-Berechnung ermöglicht es VIAMETRIS, auf miniaturisierte und kostengünstige Inertialsensoren zurückzugreifen, während andere Systeme auf dem Markt Inertialsensoren höherer Genauigkeit erfordern. Ellipse-Sensoren liefern eine Lagengenauigkeit von 0,1°.
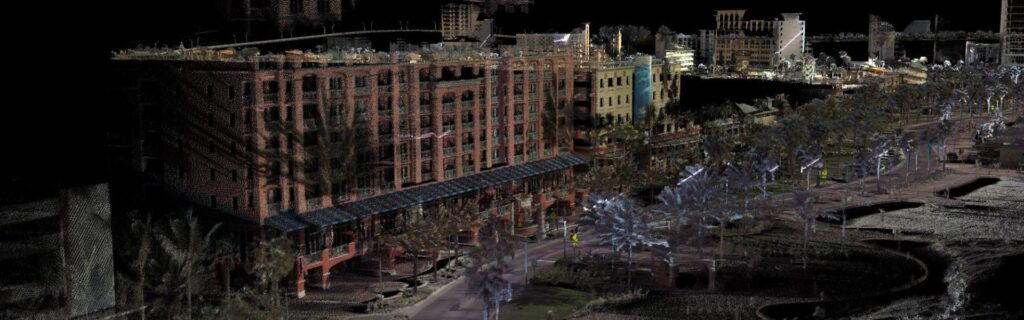
Herr Ninot entschied sich ebenfalls für das Modell Ellipse-D aufgrund des All-in-One- und Miniaturformfaktors sowie des integrierten RTK-GNSS-Empfängers.
„Mit einem integrierten INS wie der Ellipse-D, das eine einzige Kommunikationsschnittstelle sowie eine integrierte Synchronisation mit GNSS und LiDAR bietet, konnten wir uns ganz auf unsere SLAM-Expertise konzentrieren“, fügt der CEO hinzu, bevor er erwähnt, dass weniger Kabel immer eine gute Wahl sind.
Ellipse-D, ein Partner für zahlreiche Aufgaben
Die in diese innovative Lösung integrierte Ellipse-D erfüllt mehrere Aufgaben. Erstens liefert sie Roll- und Nickwinkel, um alle LiDAR-Daten einzuschränken, sodass die Punktwolke auf Bodenniveau referenziert wird.
Zweitens sind die Drehraten der Ellipse-D sehr hilfreich, insbesondere bei abrupten Richtungswechseln. Tatsächlich ist zwischen zwei Scans eine Lagekompensation erforderlich, wenn sich das LiDAR in Bewegung befindet.
Schließlich fusioniert die Ellipse-D in Echtzeit Inertial- und GNSS-Informationen, um exzellente Geschwindigkeitsmessungen zu liefern, die auch für die kontinuierliche Unterstützung der internen Algorithmen des vMS3D von großer Bedeutung sind.
Ellipse-D
Das Ellipse-D ist ein Inertiales Navigationssystem mit integriertem Dual-Antennen- und Dual-Frequenz-RTK-GNSS, das mit unserer Post-Processing-Software Qinertia kompatibel ist.
Es wurde für Roboter- und Geodäsie-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsnavigation (Dead Reckoning) zu präzisieren.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Wie kann ich Inertialsysteme für die Drohnenkartierung mit einem LIDAR kombinieren?
Die Kombination der Trägheitssysteme von SBG Systems mit LiDAR für die Drohnenkartierung erhöht die Genauigkeit und Zuverlässigkeit bei der Erfassung präziser Geodaten.
So funktioniert die Integration und welche Vorteile sie für die Kartierung mit Drohnen bietet:
- Eine Fernerkundungsmethode, bei der Laserpulse verwendet werden, um Entfernungen zur Erdoberfläche zu messen und eine detaillierte 3D-Karte des Geländes oder von Strukturen zu erstellen.
- Das INS von SBG Systems kombiniert eine Trägheitsmesseinheit (IMU) mit GNSS-Daten, um präzise Positionen, Orientierungen (Nick-, Roll- und Gierwinkel) sowie Geschwindigkeiten bereitzustellen – selbst in GNSS-gestörten oder -abgedeckten Umgebungen.
Das Inertialsystem von SBG ist mit den LiDAR-Daten synchronisiert. Das INS erfasst präzise die Position und Ausrichtung der Drohne, während das LiDAR die darunterliegenden Details des Geländes oder Objekts erfasst.
Da die genaue Ausrichtung der Drohne bekannt ist, lassen sich die LiDAR-Daten im 3D-Raum präzise verorten.
Die GNSS-Komponente sorgt für die globale Positionierung, während die IMU Echtzeitdaten zu Ausrichtung und Bewegung liefert. Diese Kombination stellt sicher, dass das INS selbst bei schwachem oder nicht verfügbarem GNSS-Signal (z. B. in der Nähe hoher Gebäude oder dichter Wälder) den Pfad und die Position der Drohne weiterhin verfolgen kann, was eine konsistente LiDAR-Kartierung ermöglicht.
Was ist eine Multibeam-Echolotmessung?
Die Multibeam-Echolotung (MBES) ist ein modernes Verfahren der hydrografischen Vermessung, mit dem der Meeresboden und Unterwassermerkmale hochpräzise kartiert werden können.
Im Gegensatz zu herkömmlichen Echoloten mit nur einem Messstrahl, die Wassertiefen an einem einzelnen Punkt direkt unter dem Schiff messen, nutzt das MBES ein Array aus Sonarstrahlen, um gleichzeitig Tiefenmessungen über eine breite Streifenbreite des Meeresbodens zu erfassen. Dies ermöglicht eine detaillierte, hochauflösende Kartierung des Unterwasserterrains, einschließlich Topografie, geologischer Strukturen und potenzieller Gefahren.
MBES-Systeme senden Schallwellen aus, die sich durch das Wasser ausbreiten, vom Meeresboden reflektiert werden und zum Schiff zurückkehren. Durch die Analyse der Zeit, die die Echos für den Rückweg benötigen, berechnet das System die Tiefe an mehreren Punkten und erstellt so eine umfassende Karte der Unterwasserlandschaft.
Diese Technologie ist für verschiedene Anwendungsbereiche unverzichtbar, darunter Navigation, Wasserbau, Umweltüberwachung und Rohstoffexploration, und liefert wichtige Daten für einen sicheren Schiffsbetrieb und eine nachhaltige Bewirtschaftung der Meeresressourcen.
Was ist der Unterschied zwischen RTK und PPK?
Real-Time Kinematic (RTK) ist eine Positionierungstechnik, bei der GNSS-Korrekturdaten fast in Echtzeit übertragen werden, typischerweise über einen Korrekturdatenstrom im RTCM-Format. Es kann jedoch Herausforderungen geben, um die GNSS-Korrekturen hinsichtlich ihrer Vollständigkeit, Verfügbarkeit, Abdeckung und Kompatibilität sicherzustellen.
Der größte Vorteil von PPK gegenüber der RTK-Nachbearbeitung besteht darin, dass die Datenverarbeitungsschritte während der Nachbearbeitung optimiert werden können, einschließlich der Vorwärts- und Rückwärtsverarbeitung, während bei der Echtzeitverarbeitung jede Unterbrechung oder Inkompatibilität bei den Korrekturen und deren Übertragung zu einer geringeren Positionsgenauigkeit führt.
Ein erster wesentlicher Vorteil der GNSS-Nachbearbeitung (PPK) gegenüber Echtzeit (RTK) besteht darin, dass das im Feld eingesetzte System keine Datenverbindung bzw. kein Funkmodul benötigt, um die von CORS stammenden RTCM-Korrekturen in das INS/GNSS-System einzuspeisen.
Das größte Hindernis für den Einsatz der Nachbearbeitung ist die Anforderung, dass die Endanwendung auf die Umgebung einwirken muss. Kann Ihre Anwendung hingegen die zusätzliche Verarbeitungszeit verkraften, die zur Erstellung einer optimierten Flugbahn erforderlich ist, wird sich die Datenqualität all Ihrer Ergebnisse erheblich verbessern.
