Amerikanische Militärfriedhöfe wurden im Rahmen einer feierlichen Mission digitalisiert
„Wir haben uns für die Ellipse-D entschieden, da sie eine All-in-One-GNSS- und Inertiallösung in einem kompakten und stromsparenden Gerät bietet.“ | Matthew R. Staley, Military Engineering & Survey Support Scientist am US Army Geospatial Center
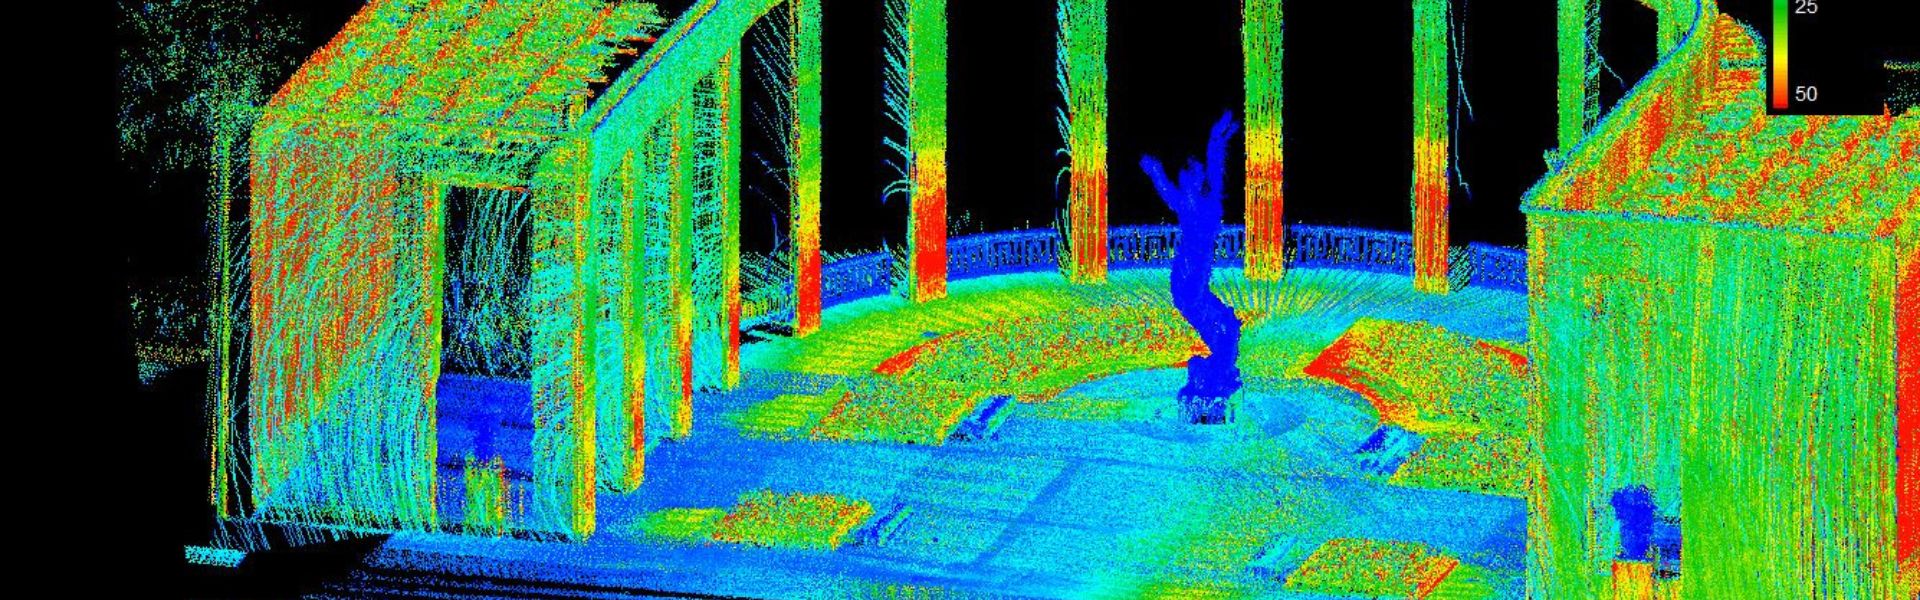
Das Army Geospatial Center (AGC) hat innovative Lösungen entwickelt, um Besuchern amerikanischer Militärfriedhöfe zu helfen, ihre Angehörigen zu finden.
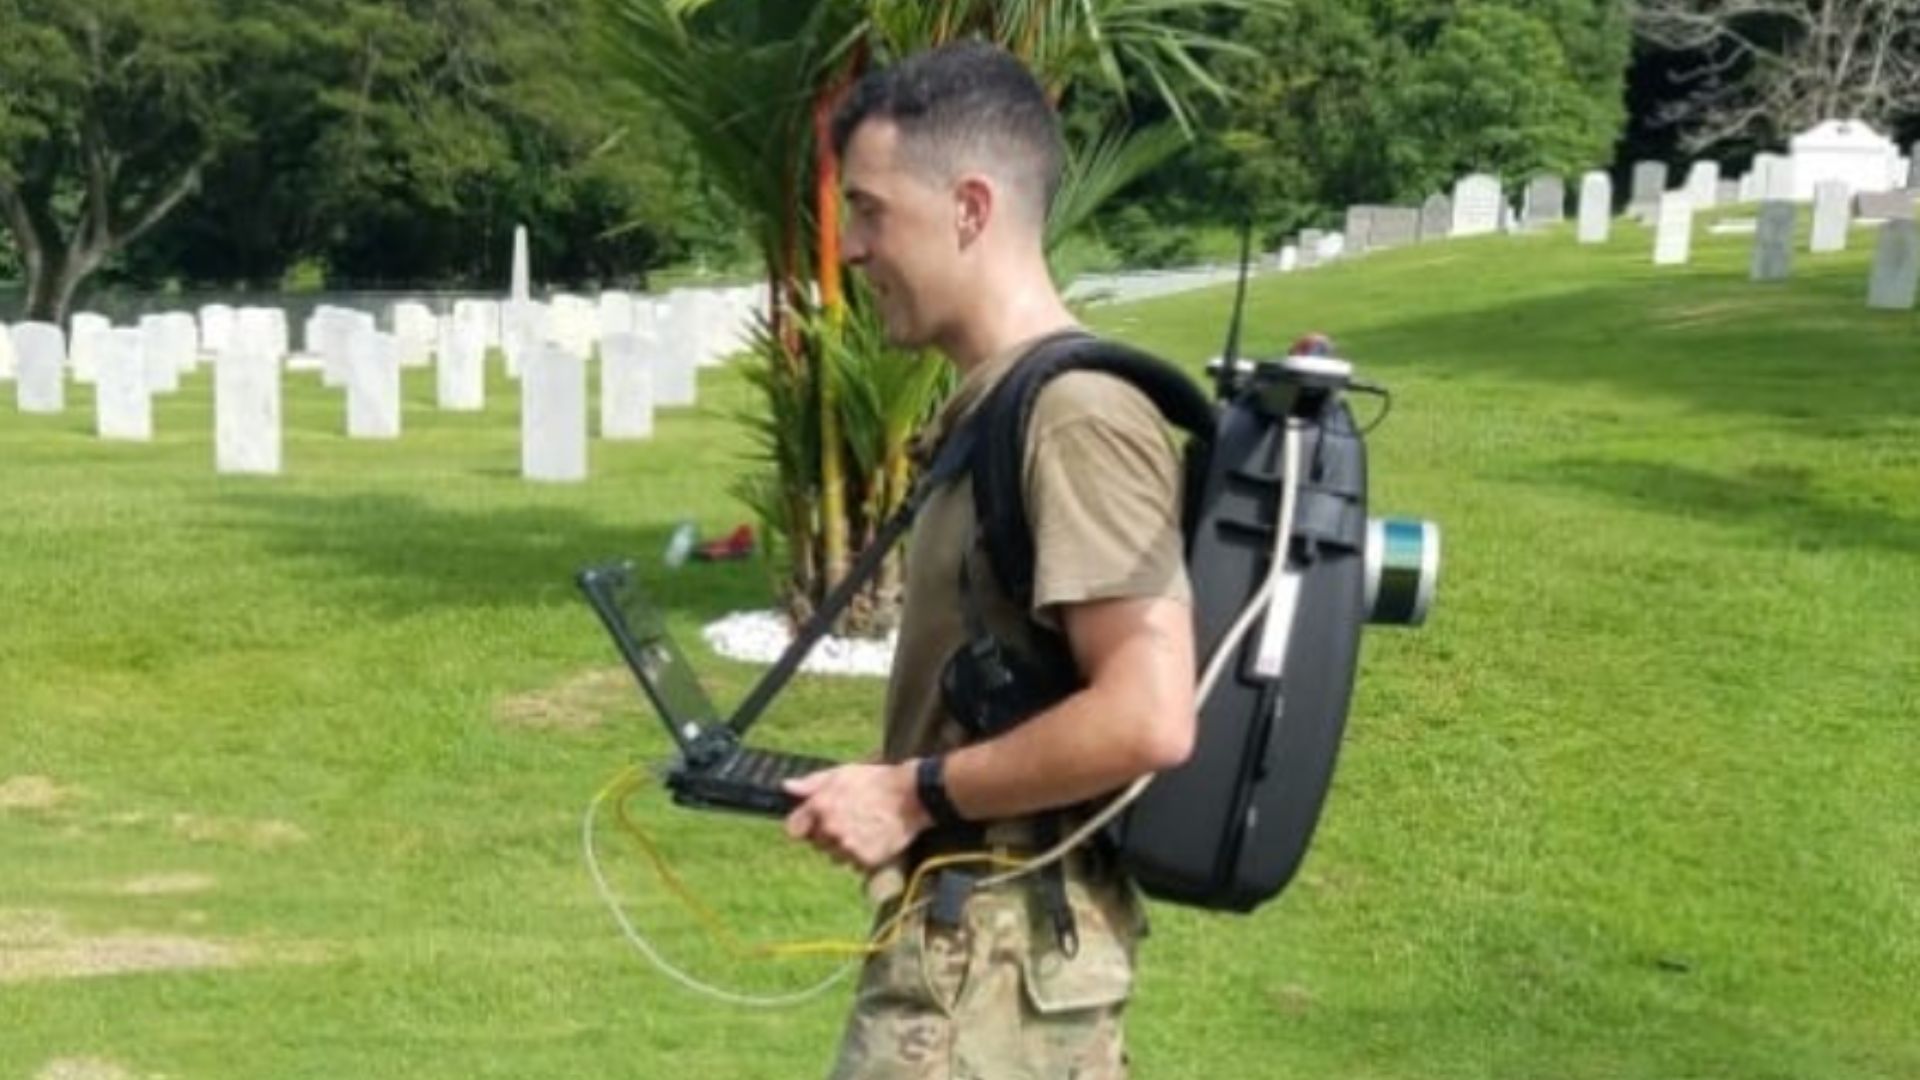
Traditionelle GPS-Vermessungsmethoden und die Digitalisierung von 3D-Mapping wurden integriert und auf einem Rucksack montiert, der speziell für die Datenerfassung dieses Projekts entwickelt wurde.
Eine Web-Schnittstelle, die als Frontend für die erfassten Daten dient, bietet Besuchern eine einfache Möglichkeit, ihre Verwandten zu finden und auf erweiterte Informationen in der GIS-Datenbank zuzugreifen.
Ein Pilotprojekt für eine feierliche Mission
Das Finden eines bestimmten Grabsteins auf einem amerikanischen Nationalfriedhof erfordert von den Administratoren oft umfangreiche und zeitaufwändige Aktenrecherchen.
Um Besuchern das Auffinden ihrer Angehörigen zu erleichtern, hat das Army Geospatial Center (AGC) in Zusammenarbeit mit dem Arlington National Cemetery (ANC) ein Pilotprojekt abgeschlossen, das den Friedhof Corozal (Panama) und den Friedhof in der Normandie (France) umfasst und zusammen mehr als 15.000 Grabstätten zählt.
Dieses massive Projekt kombiniert traditionelle Vermessungsmethoden und moderne Technologien, um virtuelle Modelle beider Friedhöfe zu erstellen.
Die Modelle umfassen nicht nur das darunterliegende Gelände und die GPS-Koordinaten für jeden Grabstein oder jedes Denkmal, sondern auch Merkmale wie Straßen, Gehwege, Bäume, Bordsteine, Rinnen, Denkmäler und viele andere vom Menschen geschaffene Strukturen mit einer geschätzten Genauigkeit von 10 cm (3,9 Zoll).
Georeferenzierte Fotografien der Vorder- und Rückseite jedes Grabsteins zur Unterstützung der Identifizierung komplettierten die Erfassungslösung.
Die erfassten Daten wurden auf dem ENFIRE-Laptop verarbeitet und integriert. Dank dieser Innovationen können Besucher über die Kioske in den Einrichtungen, auf denen das ANC-Explorer-Programm läuft, auf Friedhofsdaten zugreifen, nach Angehörigen suchen oder historisch bedeutsame Grabstätten finden.
Virtuelle Besucher haben über das Programm auf ihrem Heimcomputer oder Mobilgerät dieselben Funktionen.
Mobile Kartierungsmethode mit Rucksack
Um die Friedhöfe in ihrer Gesamtheit mit maximalen Details zu kartieren, entwickelte Matthew R. Staley, Wissenschaftler für Militärtechnik und Vermessungsunterstützung beim US Army Geospatial Center, eine auf einem Rucksack basierende mobile Kartierungslösung.
Der Einsatz der Ausrüstung minimiert die Kosten durch verkürzte Erfassungszeiten und durch die Bereitstellung leicht verarbeitbarer Datenformate. Sie nutzt Tools des U.S. Military Survey Services namens ENFIRE und GPS-S.
„Ich habe einen LiDAR von Velodyne mit dem Ellipse-D Trägheitsnavigationssystem (INS) mit integriertem RTK-GPS von SBG Systems gekoppelt“, erklärt Matthew R. Staley.
Er entschied sich für die Ellipse-D wegen ihrer All-in-One-GNSS- und Inertiallösung in einem kompakten und stromsparenden Gerät.
Das INS/GNSS sorgt für die Bewegungskompensation und die Georeferenzierung der Punktwolke. Darüber hinaus wurde auf dem Friedhof eine RTK-Basisstation (Real Time Kinematic) installiert, um eine maximale Genauigkeit zu erzielen. Zudem verwaltete die Software Hypack die generierte Punktwolke effizient.
Anpassung der magnetischen Deklination
Eine der Herausforderungen war die Magnetometerkalibrierung, die durch den Eisengehalt des Standorts beeinflusst wird. Die Änderung der magnetischen Deklination hängt vom Standort ab; der Versand des Rucksacks von den USA nach Frankreich änderte daher die magnetische Deklination.
Die amerikanische National Oceanographic and Atmospheric Agency (NOAA) aktualisiert alle 5 Jahre eine globale Karte des Erdmagnetfeldes.
Diese Karte kann verwendet werden, um, unter Berücksichtigung eines bestimmten Standorts und Datums, die magnetische Deklination an diesem spezifischen Ort zu bestimmen.
SBG Systems bettet diese Karte in ihre Inertialnavigationssysteme ein, was eine automatische Ausrichtung auf den wahren Norden bei Verwendung von Magnetometern ermöglicht.
Vermessung rund um Bäume
Eine weitere Herausforderung war die Vermessung in der Nähe bestimmter Baumspezies, die den Satellitenempfang stark beeinträchtigen. Herr Staley modifizierte das Datenerfassungsverfahren, um dieses Problem zu kompensieren, und erforscht weiterhin Möglichkeiten, um die Beeinträchtigung des Empfangs durch die Vegetation weiter zu minimieren.
Zudem wird geprüft, ob eine Reduzierung der LiDAR-Reichweite zur Erzielung einer höheren Genauigkeit (+/- 5 cm insgesamt) als Maßnahme zur Minimierung von Gier-Artefakten beitragen kann.
„Ich werde die Nachbearbeitungssoftware Qinertia von SBG bald testen; sie könnte dabei helfen, unter allen Bedingungen eine robuste Genauigkeit aufrechtzuerhalten“, fügt der US-Militäringenieur hinzu.
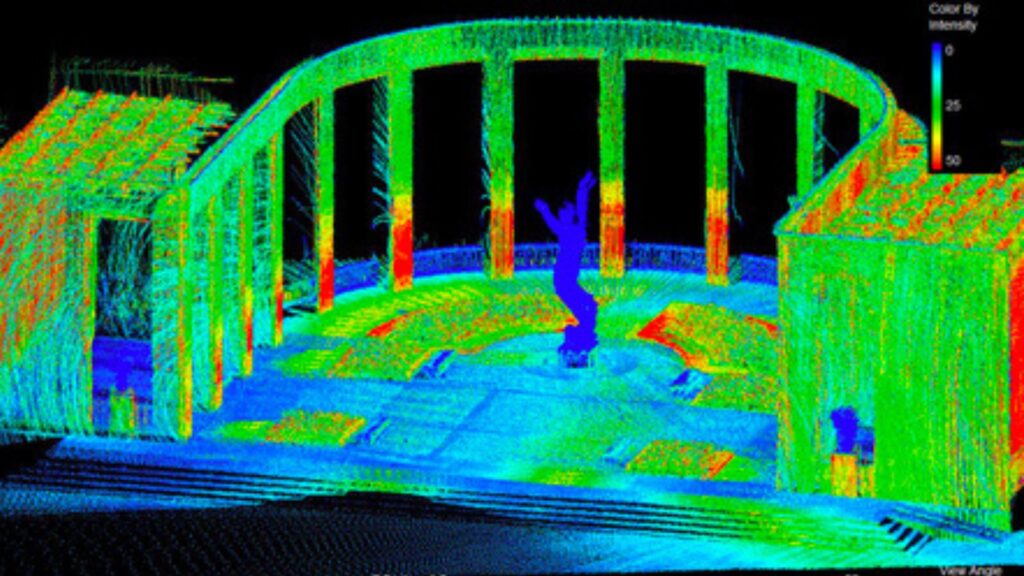
Post Processing Kinematic (PPK) Software wie Qinertia ermöglicht den Zugriff auf Offline-RTK-Korrekturen und verbessert die Leistung von Inertialen Navigationssystemen durch die Nachbearbeitung von Inertialdaten mit rohen GNSS-Beobachtungsdaten mittels einer Berechnung namens Forward-Backward-Merge.
Die kürzlich veröffentlichte Qinertia-Software wurde intuitiv und benutzerfreundlich konzipiert und wird branchenweit als die schnellste Nachbearbeitungssoftware auf dem Markt eingestuft.
Wie geht es weiter?
Die Hauptaufgabe bestand darin, Daten bezüglich Bestattungen zu erfassen und die Anwendbarkeit der ENFIRE-, GPS-S- und LiDAR-Toolsets für den Betrieb und die Verwaltung des Arlington National Cemetery zu bestätigen.
Sie erkannten die Möglichkeit, Gelände zu prüfen, Aufzeichnungen zu aktualisieren und Bauarbeiten mithilfe der gesammelten LiDAR-Daten zu bewerten.
Darüber hinaus entwickelten sie strategische Pläne, die die Effizienz ihrer Geschäftsprozesse verbesserten.
Nachdem die Pilotphase abgeschlossen ist, arbeitet das Army Geospatial Center eng mit dem Arlington National Cemetery und der American Battle Monuments Commission zusammen, um die Ergebnisse zu bewerten und eine Strategie für zukünftige Verbesserungen und Innovationen festzulegen.
Erste Ergebnisse zeigten, dass die Kosten im Vergleich zu früheren Bemühungen minimiert wurden. Darüber hinaus erzielten mehrere Gemeinschaften einen ausgezeichneten Return on Investment.
Ellipse-D
Das Ellipse-D ist ein Inertiales Navigationssystem mit integriertem Dual-Antennen- und Dual-Frequenz-RTK-GNSS, das mit unserer Post-Processing-Software Qinertia kompatibel ist.
Es wurde für Roboter- und Geodäsie-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsnavigation (Dead Reckoning) zu präzisieren.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
