


Enge Kopplung
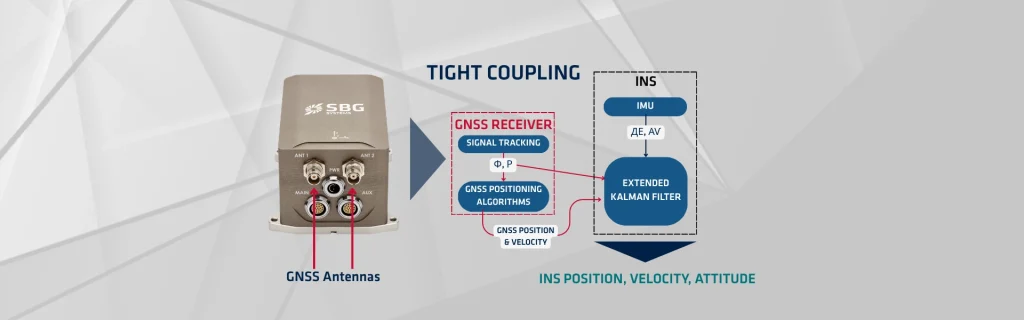
Die enge Kopplung (Tight Coupling) stellt eine fortschrittliche Datenfusionsstrategie dar, die für eine robuste und hochpräzise Integration von GNSS (Global Navigation Satellite System) und INS (Trägheitsnavigationssystem) von entscheidender Bedeutung ist. Dieser Ansatz kombiniert die Stärken beider Systeme – die Langzeitstabilität von GNSS und die hochfrequente Kurzzeitpräzision des INS –, indem ihre Kernmessungen direkt in einem einzigen Schätzer, typischerweise einem Kalman-Filter, zusammengeführt werden. Die Leistung verbessert sich drastisch, insbesondere wenn GNSS-Signale teilweise blockiert oder gestört sind.
GNSS-Empfänger bestimmen die Position, indem sie die Laufzeit von Signalen mehrerer Satelliten messen. Dieser Prozess liefert absolute Positionen, deren Genauigkeit von der Satellitensichtbarkeit und -geometrie abhängt. GNSS ist jedoch anfällig für Signalausfälle in Umgebungen wie Straßenschluchten (Urban Canyons) oder Wäldern, was zu Datenlücken und Navigationsverlust (Drift) führt.
Fest gekoppelte Systeme nutzen Messungen von Stützsignalparametern, um die Drift in einem INS zu mildern. Im Vergleich zu lose gekoppelten Systemen aktualisiert die enge Kopplung die Fehlerzustände des INS selbst dann, wenn unzureichende GNSS-Daten eine Positionsbestimmung verhindern. Diese Situation tritt auf, wenn weniger als vier GNSS-Satelliten sichtbar sind, wodurch es unmöglich wird, eine Positionslösung ausschließlich anhand von GNSS-Informationen zu ermitteln.
In lose gekoppelten Systemen führt diese Situation zu einem vollständigen Datenausfall. Eng gekoppelte Systeme können jedoch begrenzte GNSS-Messungen nutzen, sodass sie die INS-Fehlerdrift teilweise reduzieren können.
Um dieses Ziel zu erreichen, müssen eng gekoppelte Systeme die IMU (Inertial Measurement Unit) in Echtzeit kalibrieren, wobei der Schwerpunkt insbesondere auf Zeiträumen liegt, in denen das GNSS-Signal unverschleiert ist. Diese Kalibrierung gewährleistet eine präzise Kenntnis des IMU-Bias und trainiert die IMU, den zukünftigen Standort des GNSS-Signals vorherzusehen (antizipatorische Modellierung).
Indem die IMU in die Lage versetzt wird, die Gültigkeit und Präzision des GNSS-Signals zu bewerten und dasjenige GNSS-Signal auszuwählen, das ihrer Vorhersage entspricht, stellt das System eine starke Verbindung zwischen IMU und GNSS her.
Die Architektur mit enger Kopplung
Das Kernkonzept der festen Kopplung besteht darin, die GNSS-Pseudstrecken- und Trägerphasenmessungen direkt im Beobachtungsaktualisierungsschritt des Kalman-Filters zu verwenden. Dies stellt eine deutliche Abkehr von der losen Kopplung (Loose Coupling) dar, bei welcher der Kalman-Filter die vollständig verarbeitete Standalone-GNSS-Positions- und Geschwindigkeitslösung verwendet.
In einem fest gekoppelten System enthält der Zustandsvektor des Kalman-Filters typischerweise die INS-Fehlerzustände:
- Positionsfehler (δr)
- Geschwindigkeitsfehler (δv)
- Lagefehler (δ𝛙)
- IMU-Sensor-Biases (Beschleunigungsmesser und Gyroskop)
Das Kalman-Filter verwendet die INS-Mechanisierungsgleichungen für den Schritt der Zeitpropagation (Vorhersage). Dadurch werden die INS-Zustände mithilfe der hochfrequenten IMU-Daten vorwärts propagiert.
Vorteile einer engen Kopplung
Die feste Kopplung bietet mehrere starke Vorteile, insbesondere für Nachbearbeitungsanwendungen (Post-Processing), bei denen nach der Mission alle Sensordaten verfügbar sind. Im Gegensatz zur losen Kopplung, die eine Lösung von mindestens vier GNSS-Satelliten zur Berechnung einer 3D-Position erfordert, benötigt die feste Kopplung nur einen sichtbaren Satelliten. Mit einer einzigen Pseudstreckenmessung kann der Kalman-Filter dennoch einen Fehlerkorrekturvektor ableiten, der die INS-Drift effektiv begrenzt. Diese Fähigkeit ist in teilabgedeckten Gebieten von entscheidender Bedeutung.
Durch die Nutzung der rohen GNSS-Messungen kann die Filterung den Taktfehler des GNSS-Empfängers direkt im Zustandsvektor modellieren und schätzen. Dieser tiefe Integrationsgrad führt zu einer genaueren und präziseren Gesamtnavigationslösung, insbesondere wenn Trägerphasenmessungen für Echtzeit-Kinematik- (RTK) oder Precise Point Positioning-Nachbearbeitungstechniken (PPP) kombiniert werden.
Der nahtlose, integrierte Korrekturprozess sorgt für eine glattere und konsistentere Navigationsqualität. Die Algorithmen gewichten die hochpräzisen INS-Daten optimal gegenüber den oft rauschbehafteten GNSS-Beobachtungen. Während GNSS-Ausfällen liefert das gut kalibrierte INS (durch kontinuierliche Bias-Schätzung) eine überlegene Koppelnavigationslösung (Dead Reckoning).
Das Post-Processing umfasst eine Vorwärts- und Rückwärtsfilterung. Die Daten werden zunächst chronologisch verarbeitet (Vorwärtsfilter). Anschließend verarbeitet ein Rückwärtsfilter die Daten in umgekehrter Reihenfolge, wobei die finalen Vorwärtsschätzungen als Anfangsbedingungen dienen. Ein Glätter mit festem Intervall (z. B. Rauch-Tung-Striebel-Glätter) glättet die Ergebnisse beider Filter. Dieser Glättungsschritt liefert die genaueste, statistisch optimale Trajektorienlösung unter Ausnutzung aller verfügbaren Daten über den gesamten Missionszeitraum hinweg. Dies macht die feste Kopplung zum Goldstandard für hochpräzise Anwendungen wie Kartierung und Vermessung.
