uORocketry erreicht die Top 10 beim SA Cup mit SBG INS/GNSS
Das Raketenteam der Ottawa University integriert das Inertialnavigationssystem Ellipse-N für den Spaceport America Cup.
„Die Einheit und das Fachwissen von SBG Systems haben uns geholfen, einem optimierten Regelungsalgorithmus für die Luftbremsen näher zu kommen.“ | Raketenteam der Ottawa University
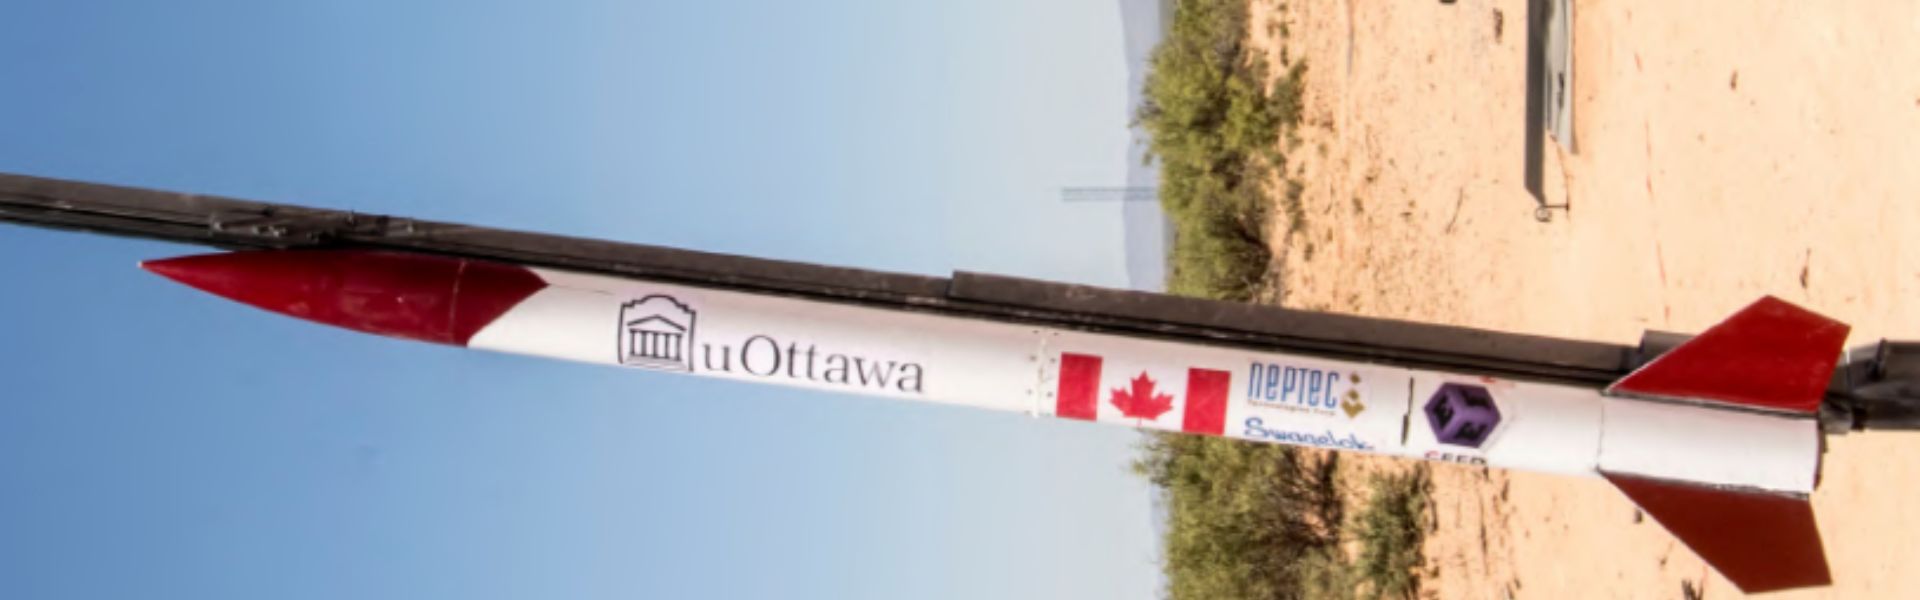
Die Universität Ottawa nahm am Spaceport America Cup teil
Der Spaceport America Cup ist der weltweit größte internationale Hochschulwettbewerb im Bereich Raketentechnik, der wissenschaftliche Konferenzen und Wettkämpfe miteinander verbindet.
Bei der Ausgabe 2019 starteten 1.500 Studierende aus mehr als 124 Teams Feststoff-, Flüssig- und Hybridraketen, um Höhen von 10.000 und 30.000 Fuß zu erreichen.
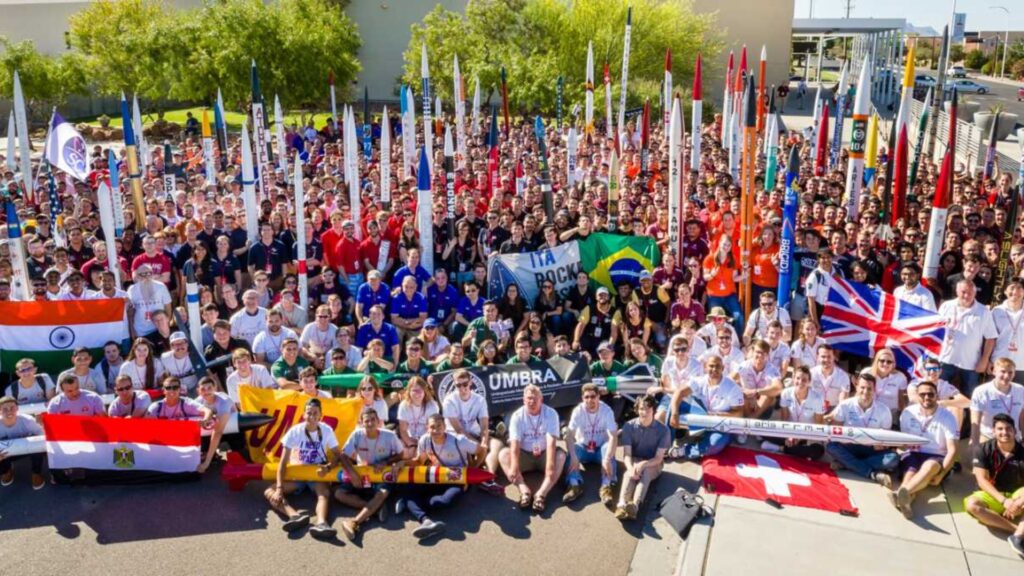
Bei ihrer zweiten Teilnahme hat uORocketry, das Raketenbau-Team der Universität Ottawa, eine weitere Weiterentwicklung seines bereits erfolgreichen Entwurfs vorgenommen, um wichtige Merkmale zu verbessern.
Eine Rakete mit einem beeindruckenden automatischen Luftbremssystem
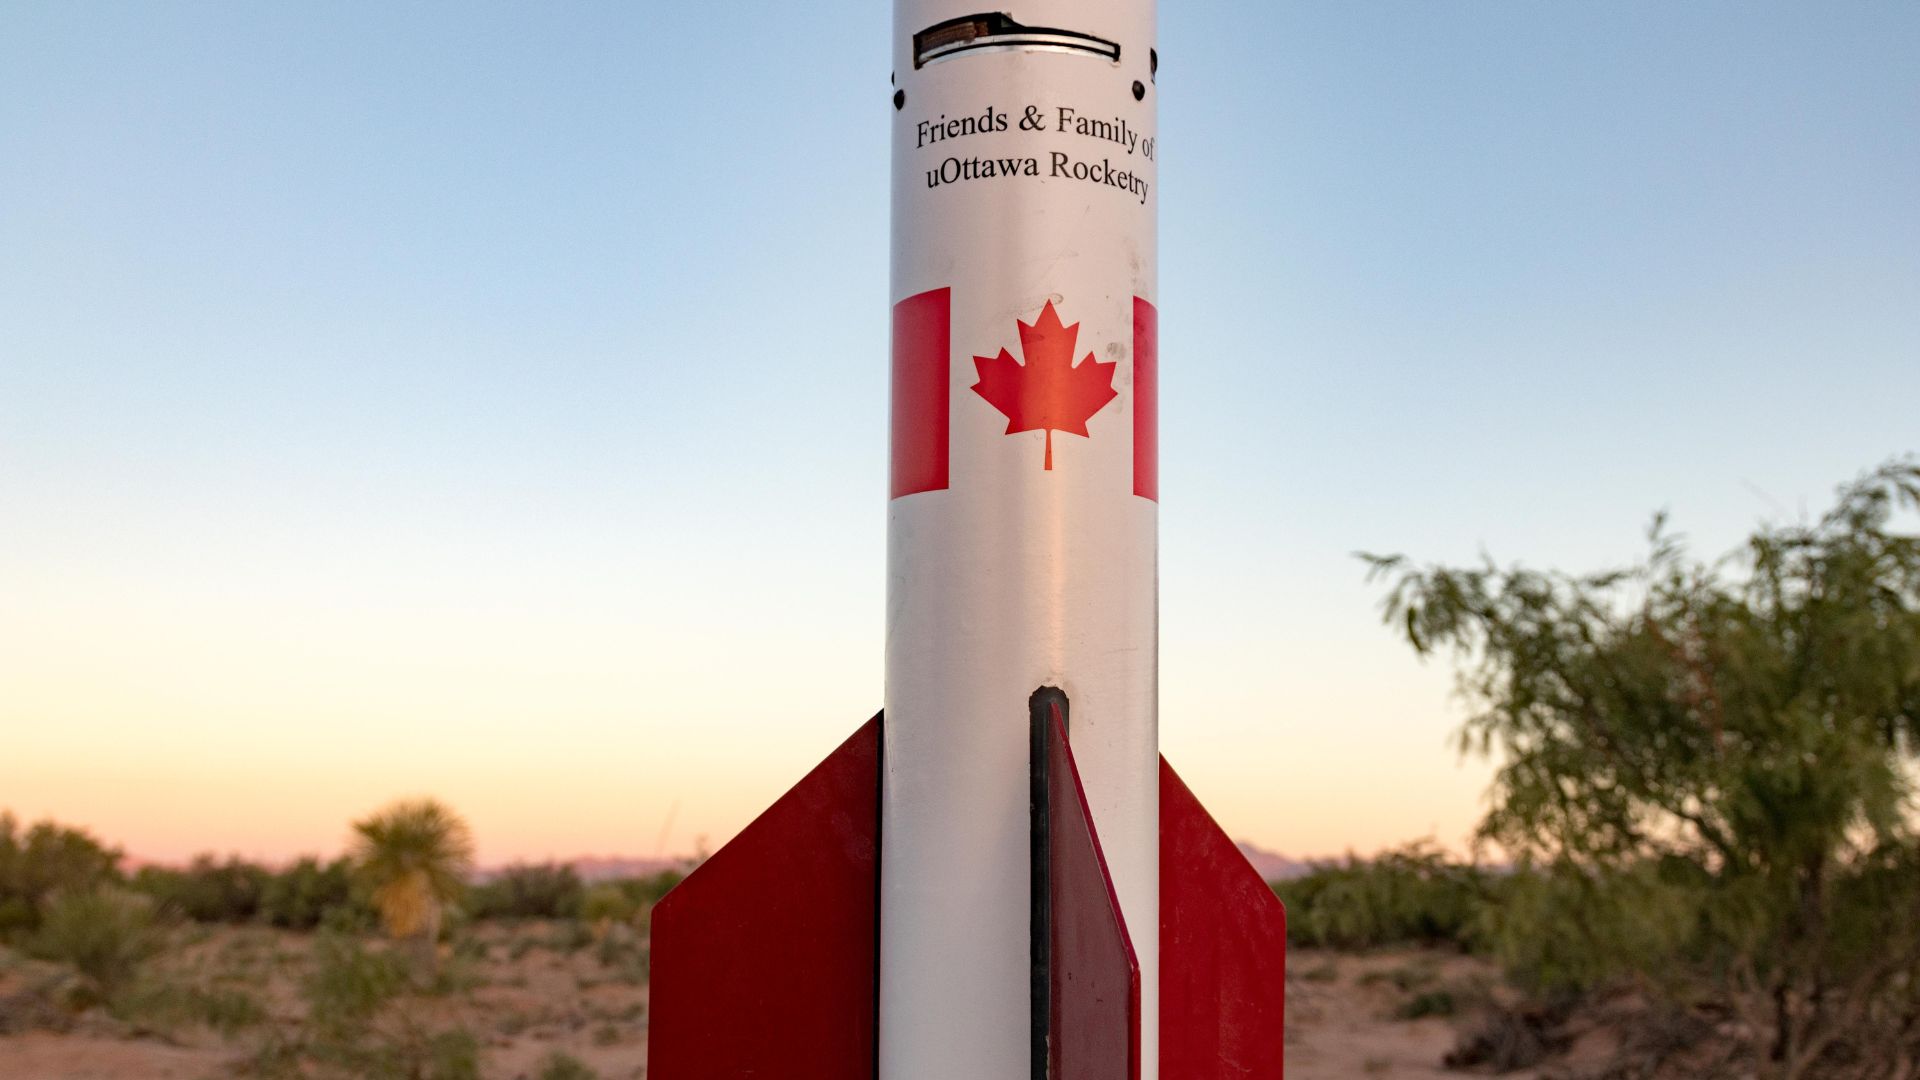
Die Rakete „Jackalope“ von uORocketry verfügt über einen erheblichen Wettbewerbsvorteil: ihr automatisches Luftbremssystem, das vollständig vom bordeigenen Flugcomputer gesteuert wird. Es erhöht den Luftwiderstand und verlangsamt die Rakete, sobald sie sich der Zielhöhe nähert.
Eines der wichtigsten Ziele des Teams in diesem Jahr war die Verbesserung der Zuverlässigkeit ihres Rückgewinnungssystems.
Um dies zu erreichen, setzten sie auf ihr mechanisch robustes Luftbremssystem sowie auf ein Steuerungsverfahren, um dieses effektiv zu betätigen.
Das Avioniksystem ist für die Echtzeitsteuerung der Luftbremsen, die Abfolge der Rückgewinnungsschritte sowie die Übertragung von Telemetriedaten während des Fluges zur Datenerfassung und Rückgewinnung zuständig.
Verbesserung der Zuverlässigkeit des Bergungssystems dank der Ellipse-N
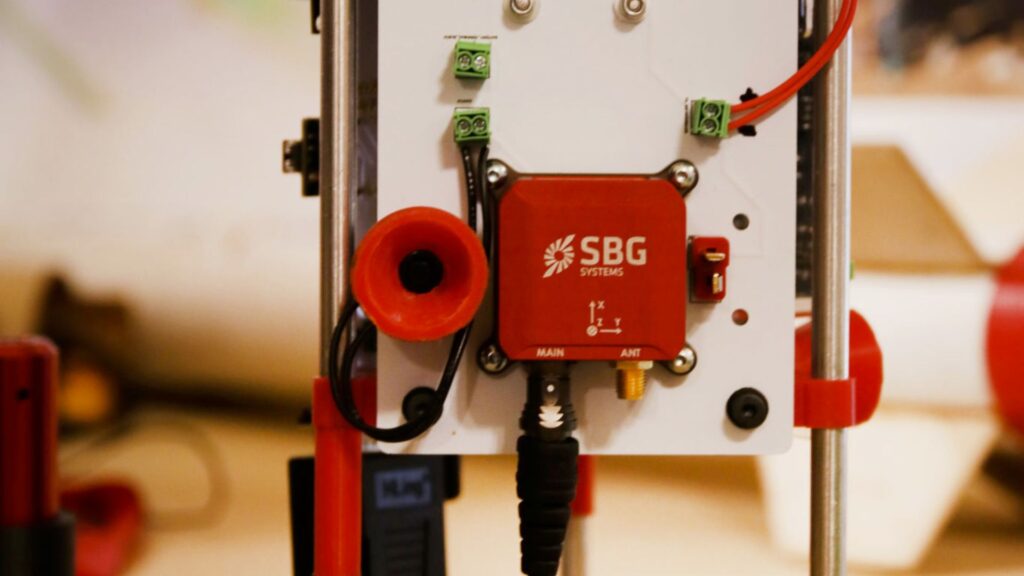
uORocketry integrierte das Ellipse-N INS von SBG Systems in ihre Avioniklösung von 2019, um einen optimierten Regelalgorithmus für die Bremsklappen zu erzielen.
Das Team integrierte diese INS GNSS Sensorlösung in die Power-Board der Hardware und nutzte sie für Zustandsschätzungen, um den idealen Einsatz der Bremsklappen zu bestimmen.
Luftbremssystem mit integriertem INS
Die Ellipse-N INS GNSS-Sensoren beinhalten eine Trägheitsmesseinheit, die aus Beschleunigungsmessern, Gyroskopen und Magnetometern in Kombination mit einem GPS und einem Barometer besteht.
Unsere Lösung liefert dank hochwertiger, industrietauglicher Komponenten, die hinsichtlich Dynamik und Temperatur (von -40 °C bis 85 °C) kalibriert wurden, robuste Ausrichtungs-, Höhen- und Navigationsdaten unter den härtesten Bedingungen.
Sie wurde eingesetzt, um den Flug optimal zu steuern, die erforderliche Höhe zu erreichen und das Bergungssystem optimal zu entfalten. Sie trug dazu bei, die richtige Konfiguration und ideale Position der Rakete zu finden, um die Fallschirme für Landung und Bergung zu entfalten.
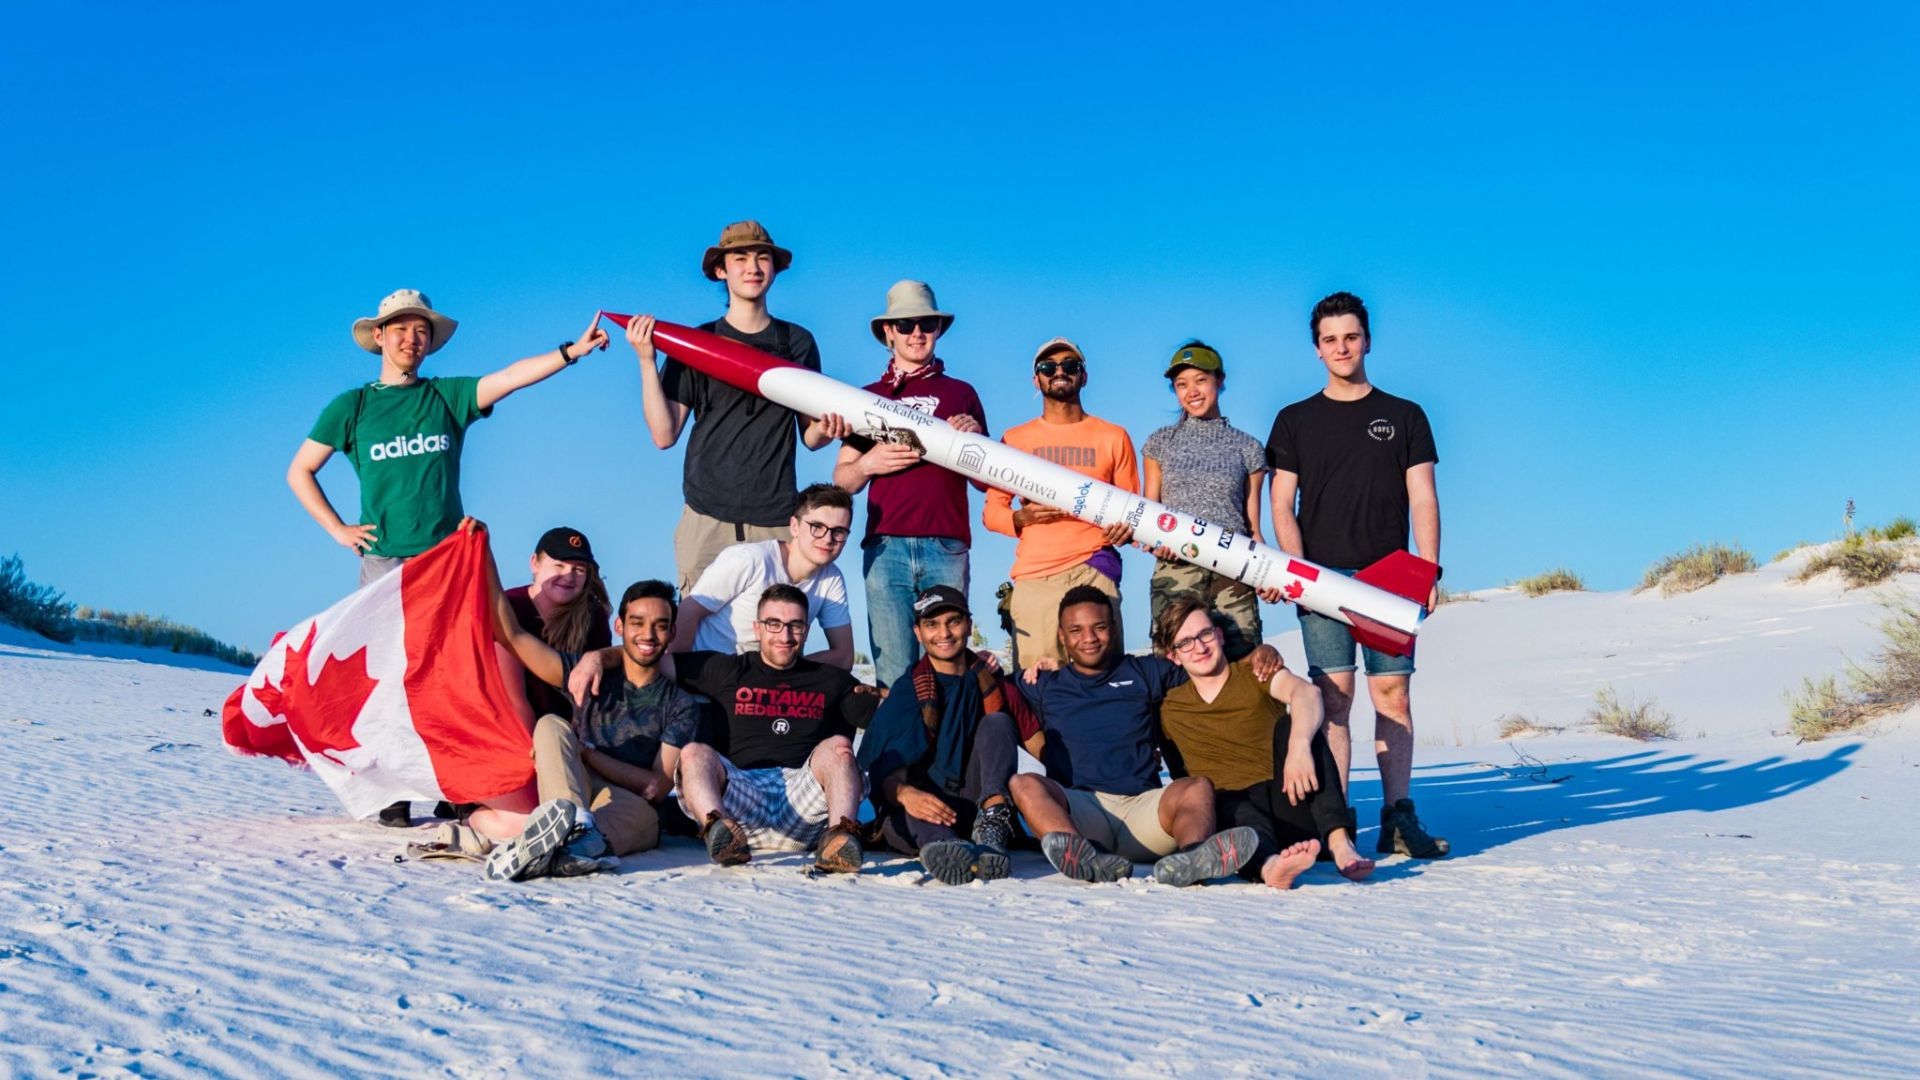
uORocketry hat sowohl 2018 als auch 2019 am SA Cup teilgenommen. Mit ihrer Rakete namens „Jackalope“ schafften sie es in diesem Jahr unter die Top 10 und belegten Platz 8 von 122!
Außerdem belegten sie den 4. Platz unter den 47 teilnehmenden Teams in ihrer Kategorie: 10.000 Fuß Höhe, kommerzieller Antrieb. Sie haben nicht nur am Wettbewerb teilgenommen, sondern auch einen Vortrag über ihr Luftbremssystem gehalten, das für eine präzise Endhöhe während der Flüge eingesetzt wird.
Über uORocketry
uOttawa Rocketry ist ein interdisziplinäres studentisches Ingenieurteam an der Universität, das 2016 gegründet wurde.
Seitdem hat das Team zahlreiche Projekte im Bereich der Luft- und Raumfahrt entwickelt, darunter einen Hybridraketenantrieb, ein Fallschirmkonzept, maßgeschneiderte Avioniksysteme und sogar einzigartige Zündmechanismen.
Ihr Hauptaugenmerk liegt jedoch auf dem Bau von Raketen.
Ellipse-N
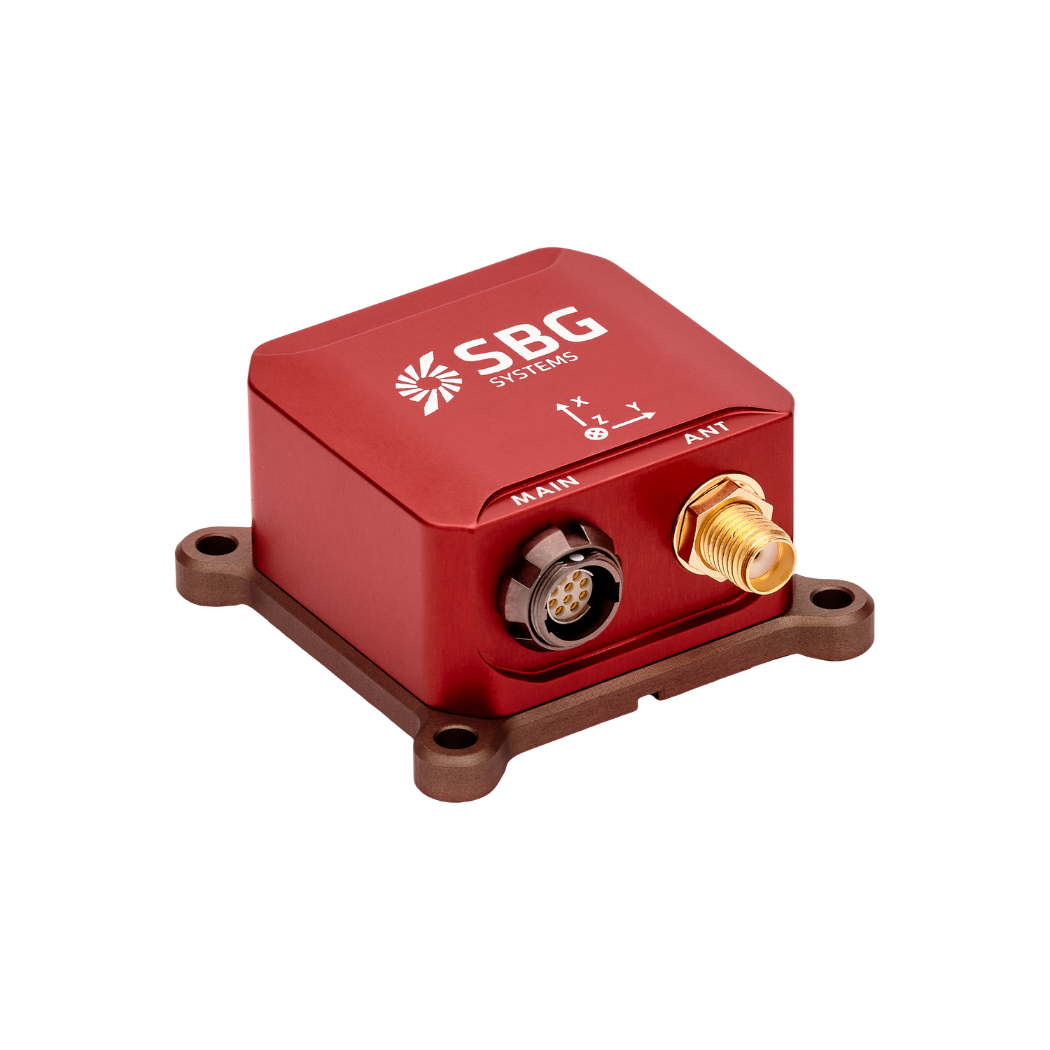
Das Ellipse-N ist ein kompaktes und leistungsstarkes RTK-Trägheitsnavigationssystem (INS) mit integriertem Dual-Band- und Quad-Konstellations-GNSS-Empfänger. Es liefert Roll-, Nick-, Gier- und Hebewegungen sowie eine zentimetergenaue GNSS-Position.
Der Ellipse-N Sensor liefert in dynamischen Umgebungen und bei schwierigen GNSS-Bedingungen beste Ergebnisse. Darüber hinaus kann er mit magnetischem Kurs auch in Anwendungen mit geringerer Dynamik eingesetzt werden.
Angebot für Ellipse-N anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.