uORocketry w czołowej dziesiątce pucharu SA Cup z systemem SBG INS/GNSS
Zespół rakietowy Uniwersytetu w Ottawa integruje system nawigacji inercyjnej Ellipse-N na potrzeby zawodów Spaceport America Cup.
„Urządzenie oraz wsparcie techniczne dostarczone przez SBG Systems pomogły nam zbliżyć się do stworzenia zoptymalizowanego algorytmu sterowania dla hamulców aerodynamicznych.” | Zespół rakietowy Uniwersytetu w Ottawa
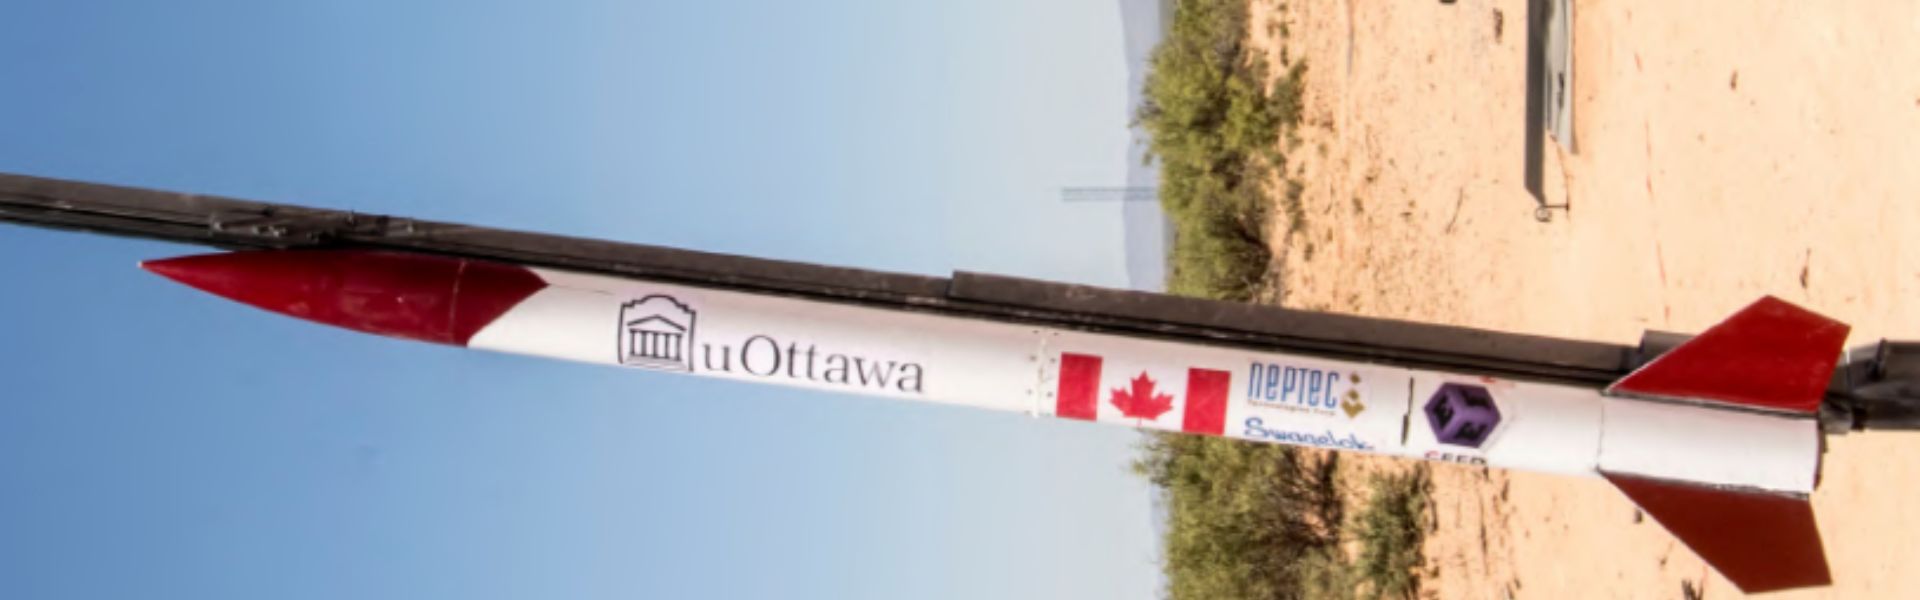
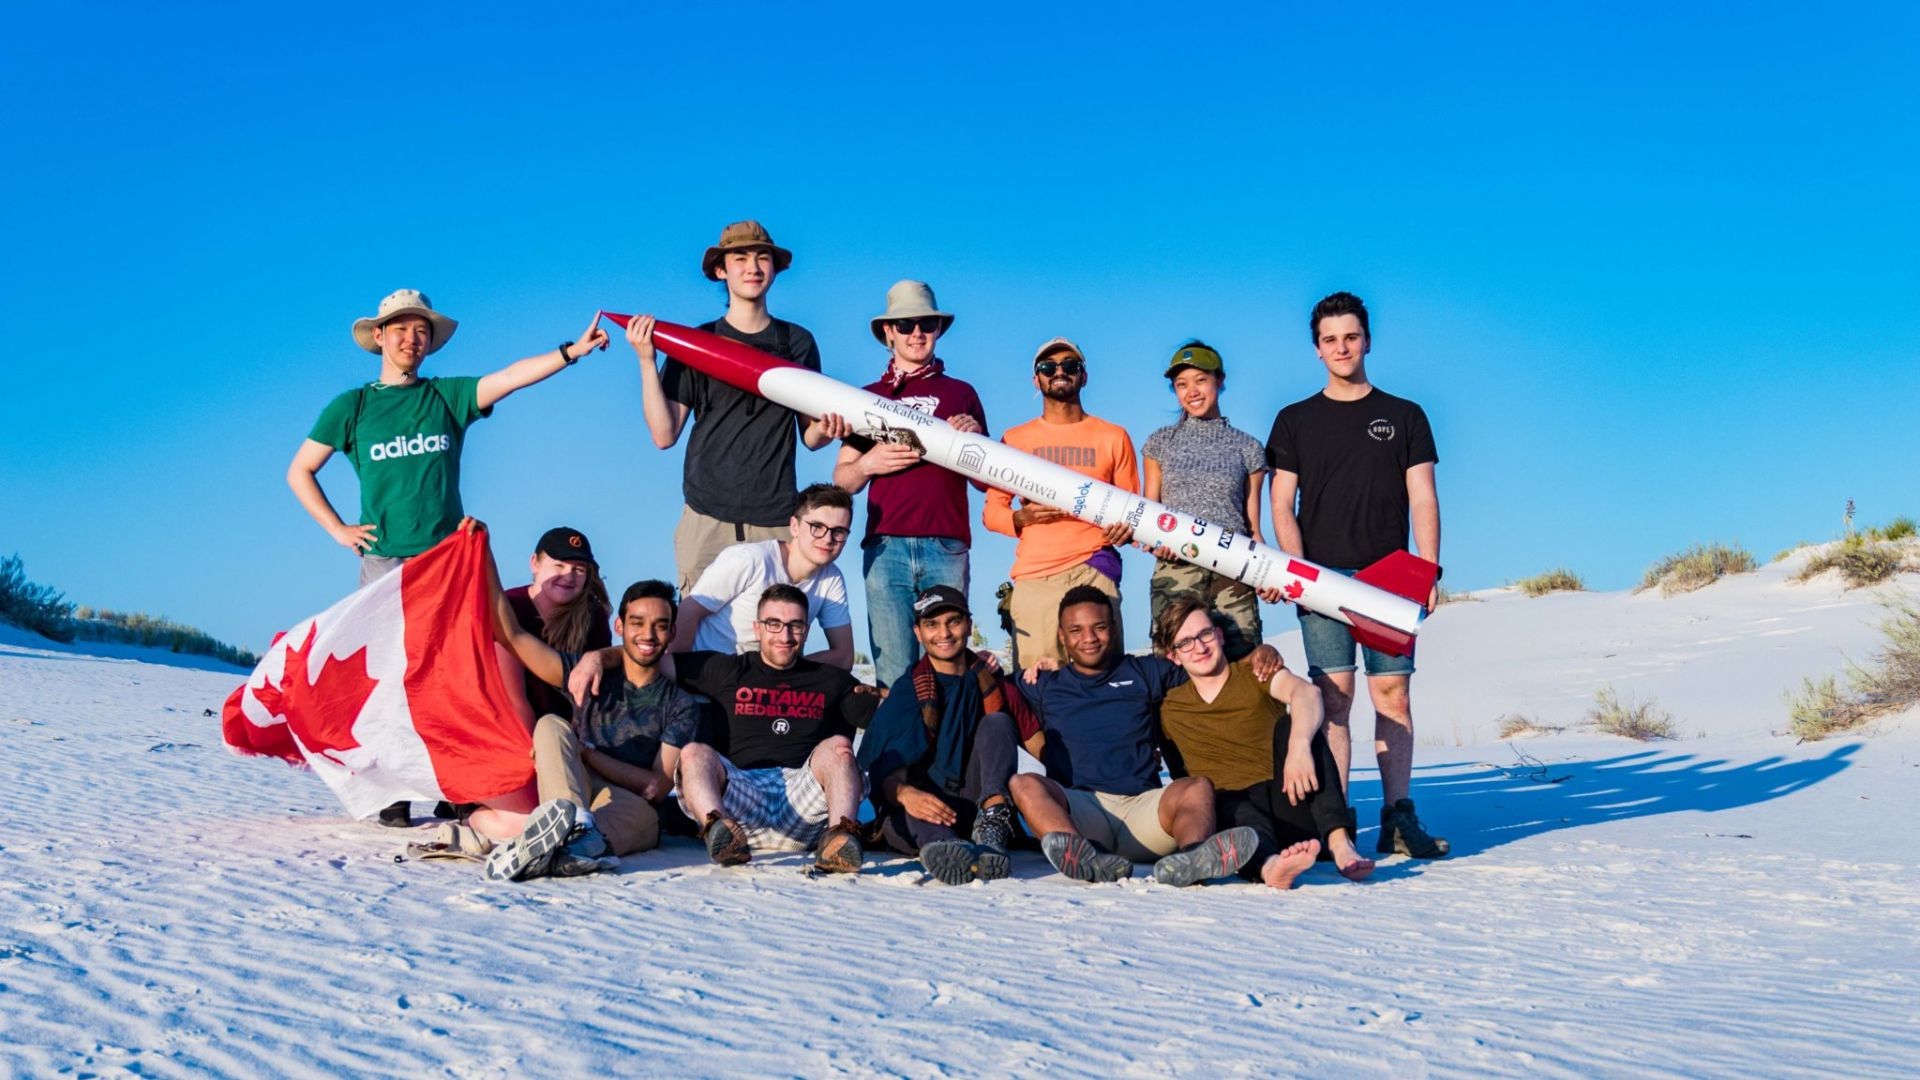
Uniwersytet w Ottawie wziął udział w zawodach Spaceport America Cup
Spaceport America Cup to największy na świecie międzynarodowy konkurs inżynierii rakietowej dla studentów, łączący konferencje naukowe i zawody.
Podczas edycji w 2019 roku 1500 studentów z ponad 124 zespołów wystrzeliło rakiety na paliwo stałe, ciekłe i hybrydowe, aby osiągnąć docelowe wysokości 10 000 i 30 000 stóp.
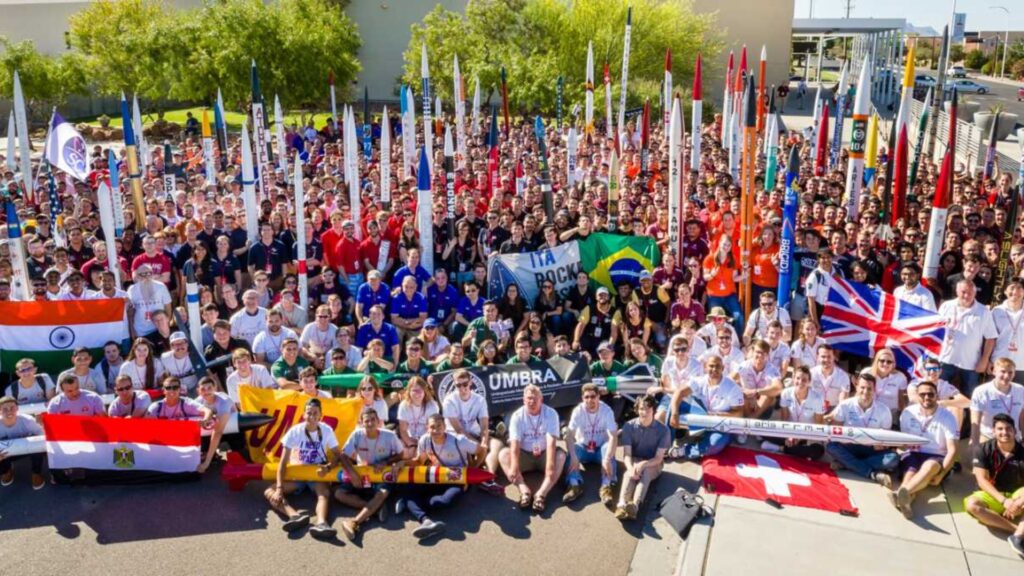
Podczas swojego drugiego udziału w zawodach zespół uORocketry z Uniwersytetu w Ottawie wprowadził kolejne ulepszenia do swojego sprawdzonego projektu, aby udoskonalić jego kluczowe cechy.
Rakieta wyposażona w niesamowity automatyczny system hamowania powietrznego
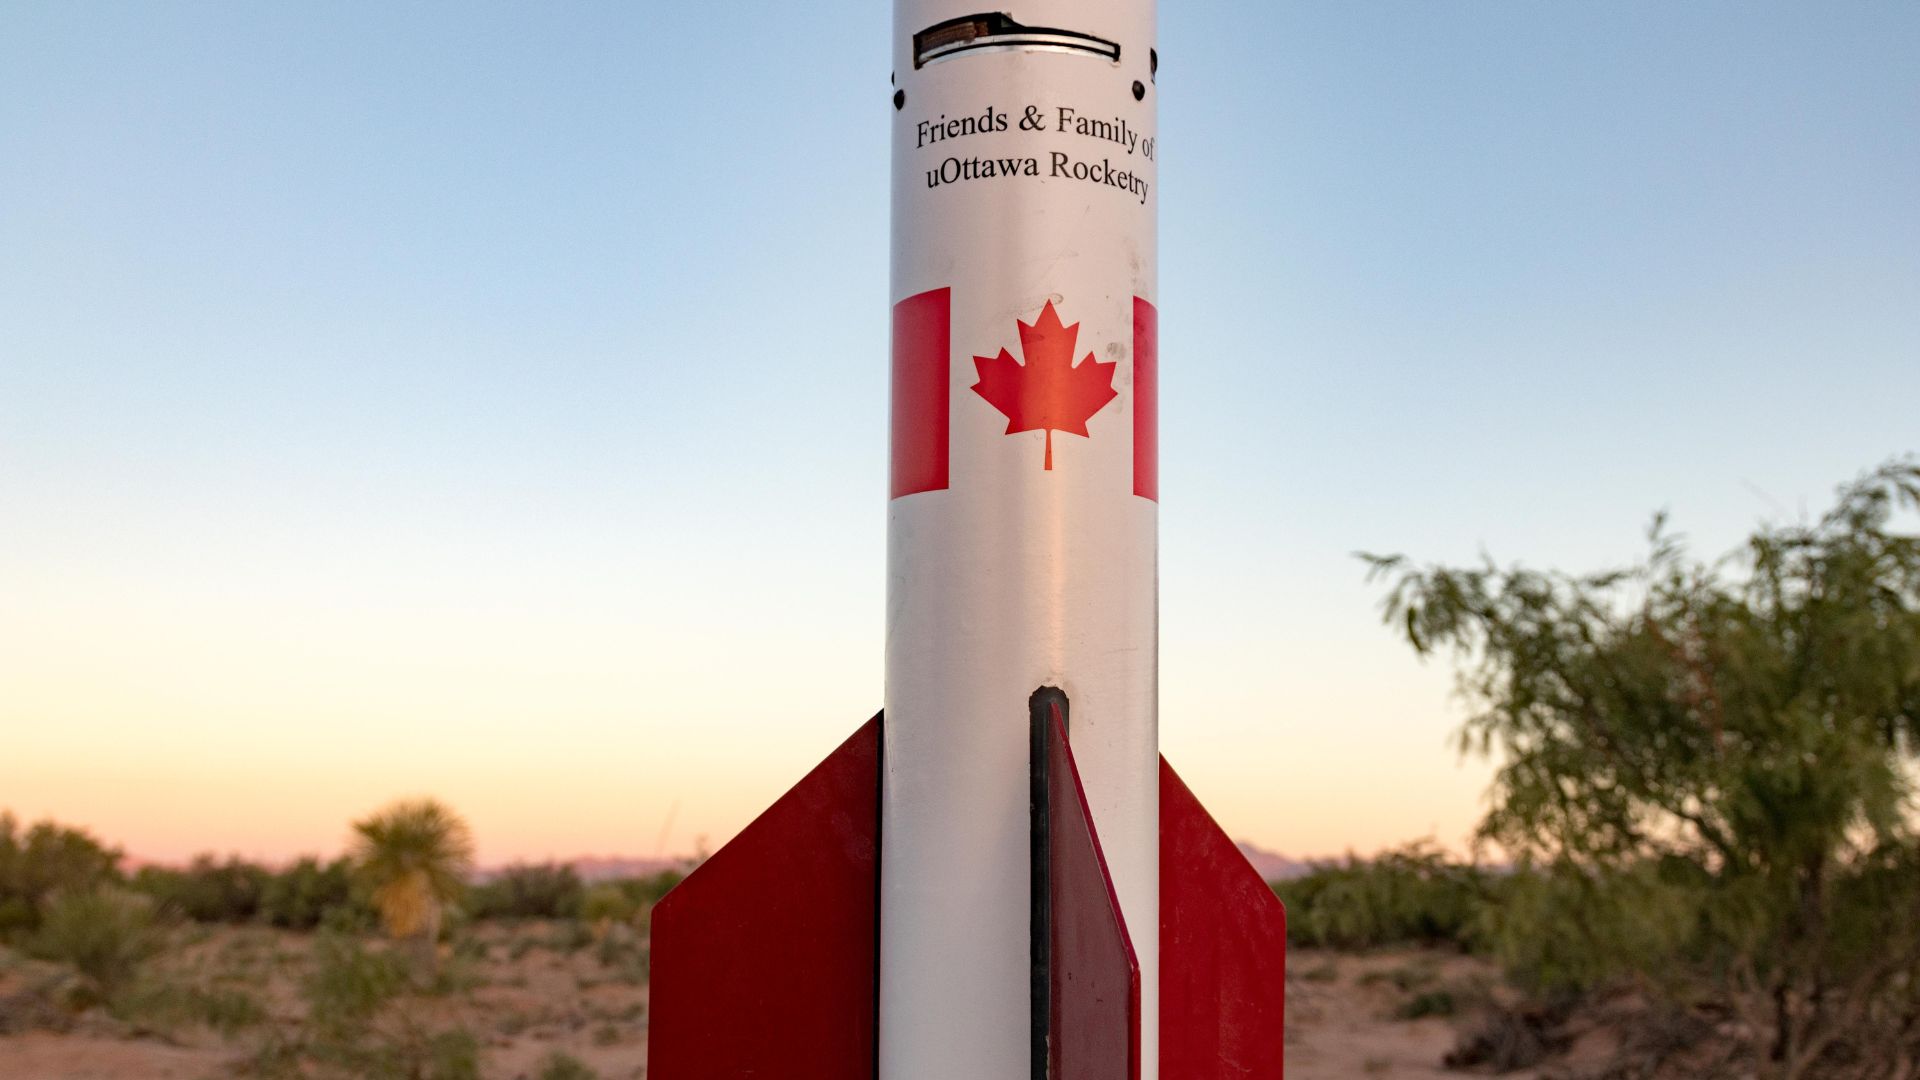
Rakieta firmy uORocketry, „Jackalope”, ma znaczną przewagę konkurencyjną: zautomatyzowany system hamowania powietrznego, w pełni sterowany przez pokładowy komputer lotu. Zwiększa on opór powietrza i spowalnia rakietę w miarę zbliżania się do docelowej wysokości.
Jednym z głównych celów zespołu w tym roku było zwiększenie niezawodności systemu odzyskiwania.
Aby to osiągnąć, postawiono na solidny mechanicznie system hamowania aerodynamicznego oraz metodę sterowania umożliwiającą jego skuteczne uruchamianie.
System awioniki odpowiada za sterowanie hamulcami aerodynamicznymi w czasie rzeczywistym, sekwencyjne uruchamianie systemu odzyskiwania oraz przesyłanie danych telemetrycznych podczas lotu w celu rejestracji danych i odzyskania rakiety.
Poprawa niezawodności systemu odzyskiwania dzięki sensorowi Ellipse-N
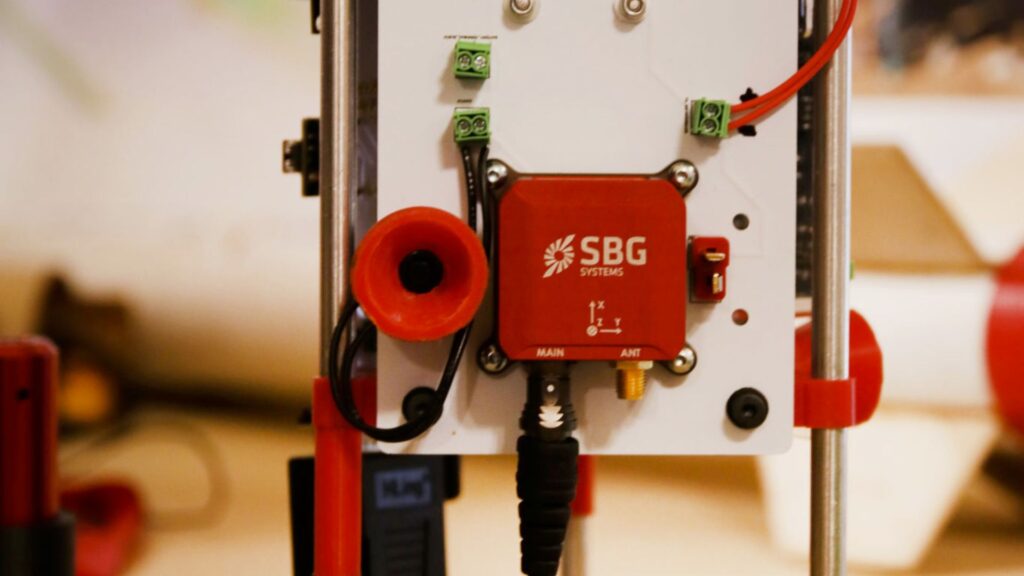
uORocketry zintegrowało system nawigacji inercyjnej Ellipse-N firmy SBG Systems ze swoim rozwiązaniem awionicznym z 2019 roku w celu osiągnięcia zoptymalizowanego algorytmu sterowania dla hamulców aerodynamicznych.
Zespół zintegrował to rozwiązanie czujnika INS GNSS z płytą zasilającą sprzętu, wykorzystując je do estymacji stanu w celu określenia idealnego wysunięcia hamulców aerodynamicznych.
System hamowania pneumatycznego z wbudowanym INS
Czujniki GNSS Ellipse-N INS zawierają inercyjną jednostkę pomiarową składającą się z akcelerometrów, żyroskopów i magnetometrów połączonych z odbiornikiem GPS oraz barometrem.
Nasze rozwiązanie zapewnia solidne dane o orientacji, wysokości i nawigacji w najtrudniejszych warunkach dzięki wysokiej jakości komponentom klasy przemysłowej, skalibrowanym pod kątem dynamiki i temperatury (od -40°C do 85°C).
Został on użyty do optymalnej kontroli lotu i osiągnięcia wymaganej wysokości, a także do optymalnego wdrożenia systemu odzyskiwania. Pomogło to w znalezieniu odpowiedniej konfiguracji rakiety i idealnej pozycji do wypuszczenia spadochronów w celu lądowania i odzyskania.
Zespół uORocketry brał udział w zawodach SA Cup zarówno w 2018, jak i w 2019 roku. Dzięki swojej rakiecie o nazwie „Jackalope” znalazł się w tym roku w pierwszej dziesiątce, zajmując 8. miejsce na 122 drużyny!
Zajął również 4. miejsce spośród 47 drużyn startujących w swojej kategorii: wysokość 10 000 stóp, silnik komercyjny. Zespół nie tylko brał udział w zawodach, ale również wygłosił prezentację na temat swojego systemu hamowania powietrznego, wykorzystywanego do precyzyjnego ustalania końcowej wysokości podczas lotów.
O uORocketry
uOttawa Rocketry to multidyscyplinarny studencki zespół inżynieryjny działający przy uniwersytecie, założony w 2016 roku.
Od tego czasu członkowie zespołu opracowali wiele projektów z dziedziny lotnictwa i kosmonautyki, takich jak hybrydowy silnik rakietowy, koncepcja spadochronu, niestandardowe systemy awioniczne, a nawet unikalne mechanizmy zapłonowe.
Ich głównym celem jest jednak budowa rakiet.
Ellipse-N
Ellipse-N to kompaktowy i wydajny system nawigacji inercyjnej RTK (INS) z wbudowanym dwupasmowym odbiornikiem GNSS obsługującym cztery konstelacje. Dostarcza dane o przechyłach (roll, pitch), kurs (heading) i kołysaniu (heave), a także centymetrową pozycję GNSS.
Sensor Ellipse-N najlepiej sprawdza się w dynamicznych środowiskach i trudnych warunkach GNSS. Ponadto, może również pracować w aplikacjach o niższej dynamice, wykorzystując heading magnetyczny.

Poproś o wycenę Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
