uORocketry увійшла до топ-10 на кубку SA Cup завдяки рішенням SBG INS/GNSS
Команда з ракетобудування Університету Оттави інтегрує інерціальну навігаційну систему Ellipse-N для Spaceport America Cup.
«Пристрій та експертна підтримка, надані SBG Systems, допомогли нам наблизитися до створення оптимізованого алгоритму керування повітряними гальмами». | Команда з ракетобудування Університету Оттави
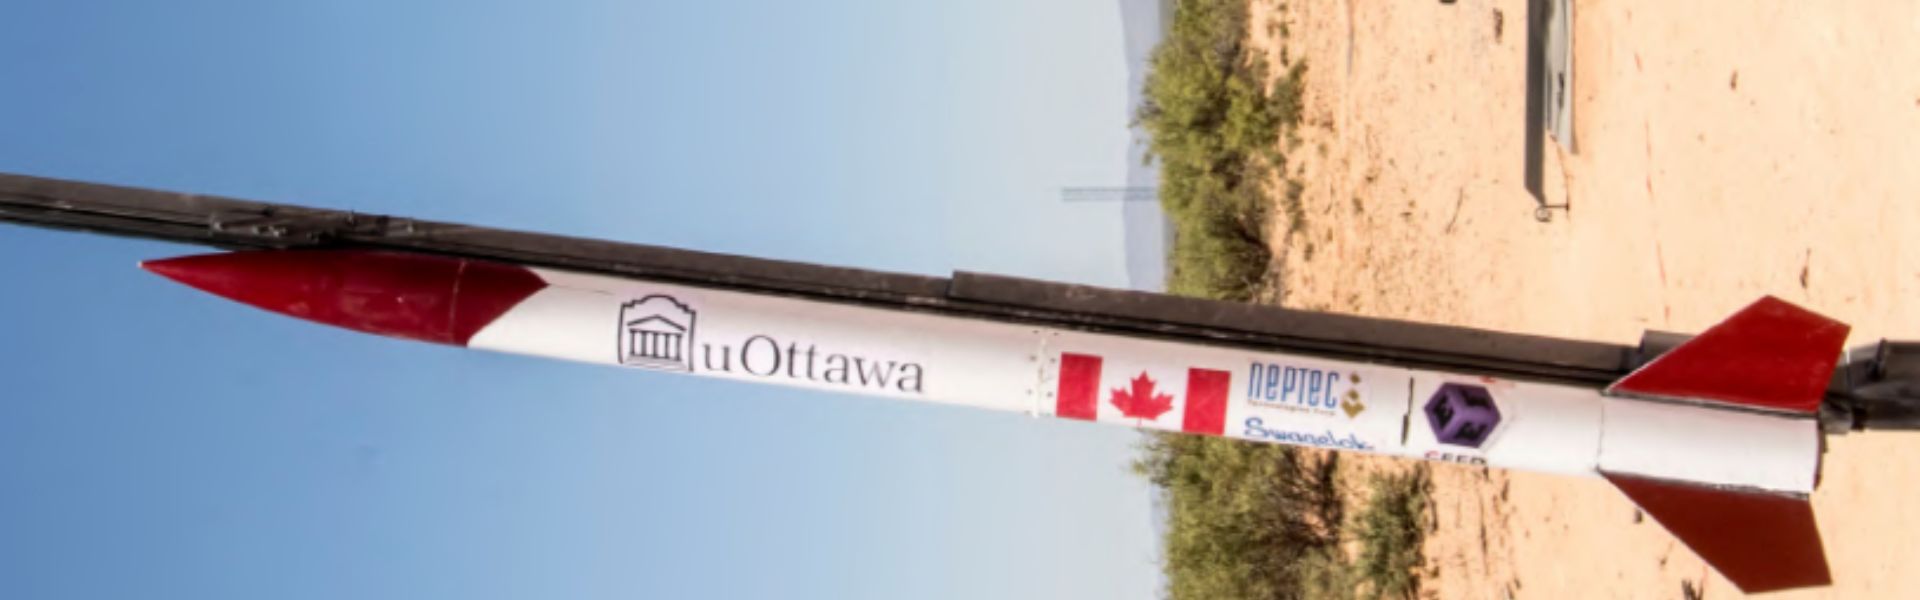
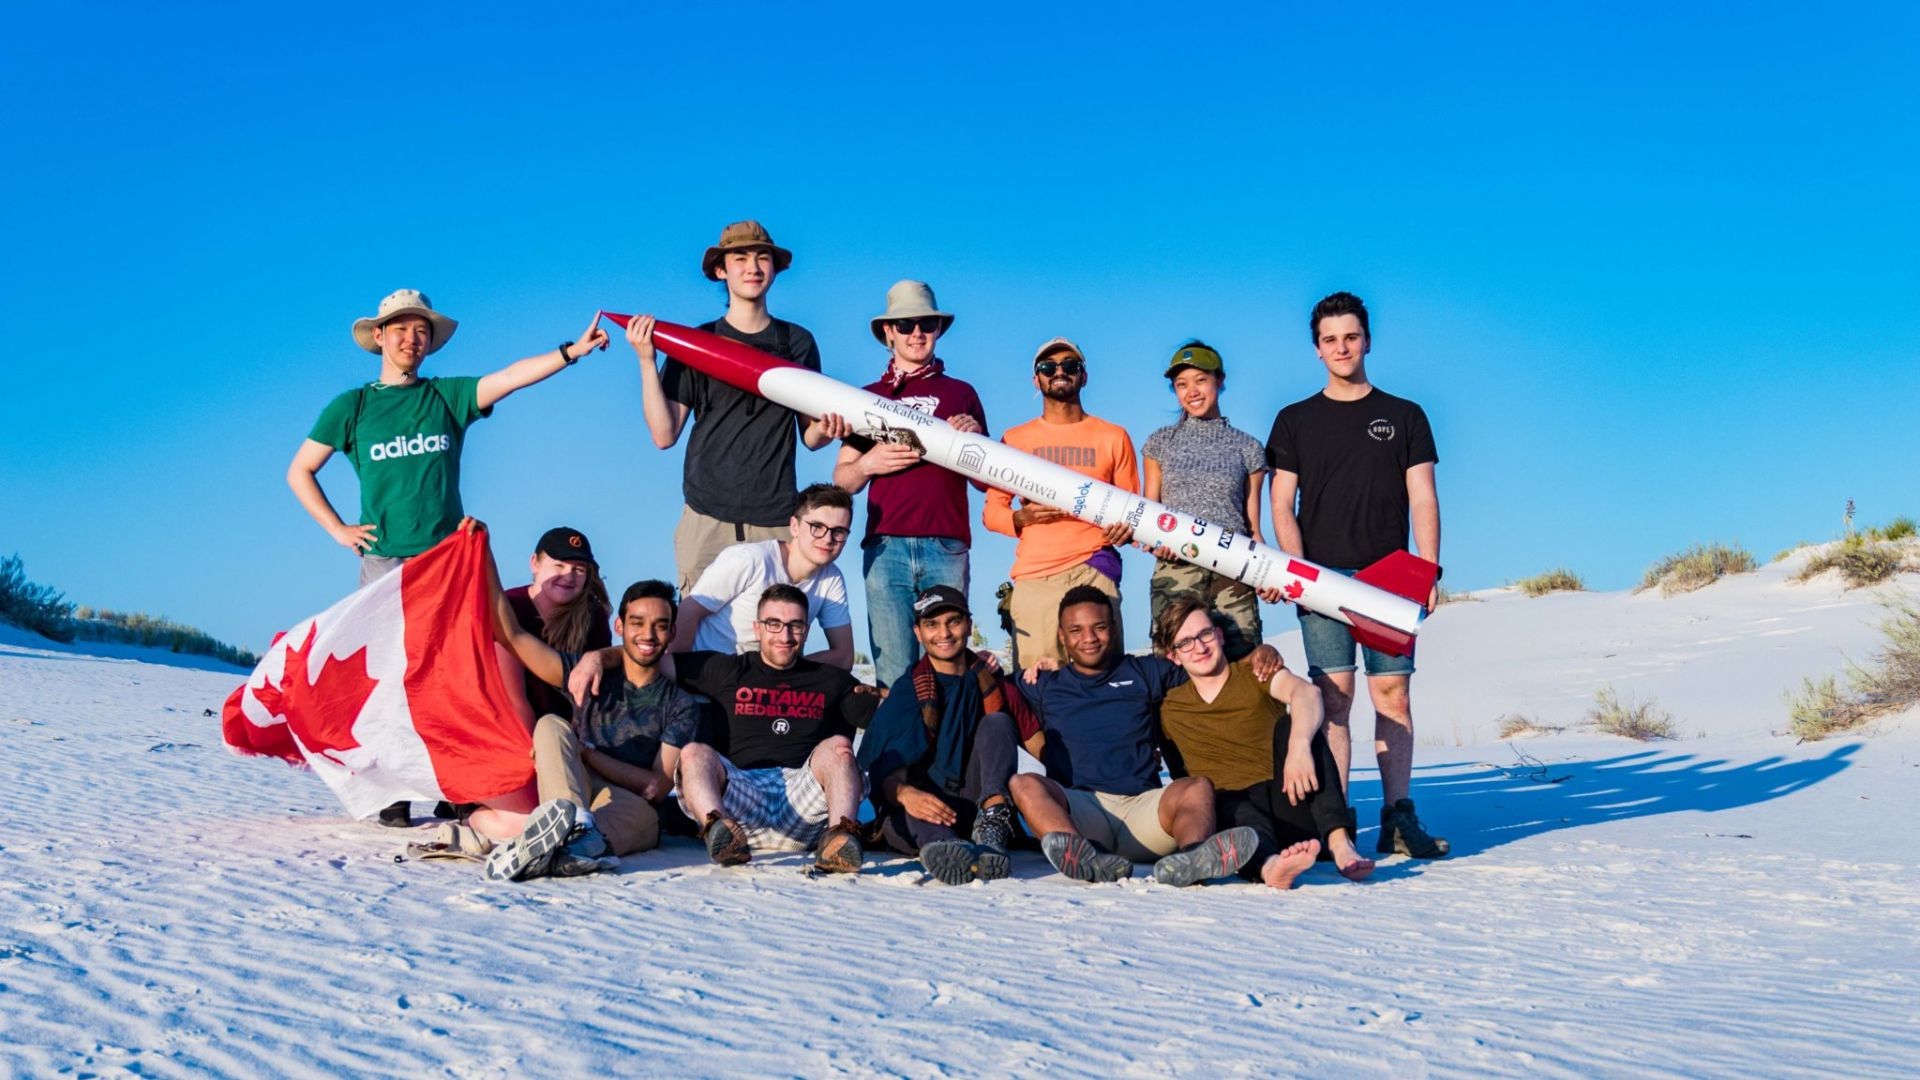
Університет Оттави взяв участь у змаганнях «Spaceport America Cup»
«Spaceport America Cup» — це найбільший у світі міжнародний міжвузівський конкурс з ракетної інженерії, що поєднує наукові конференції та змагання.
Під час змагань 2019 року 1 500 студентів із понад 124 команд запустили ракети на твердому, рідкому та гібридному паливі, прагнучи досягти висоти 10 000 та 30 000 футів.
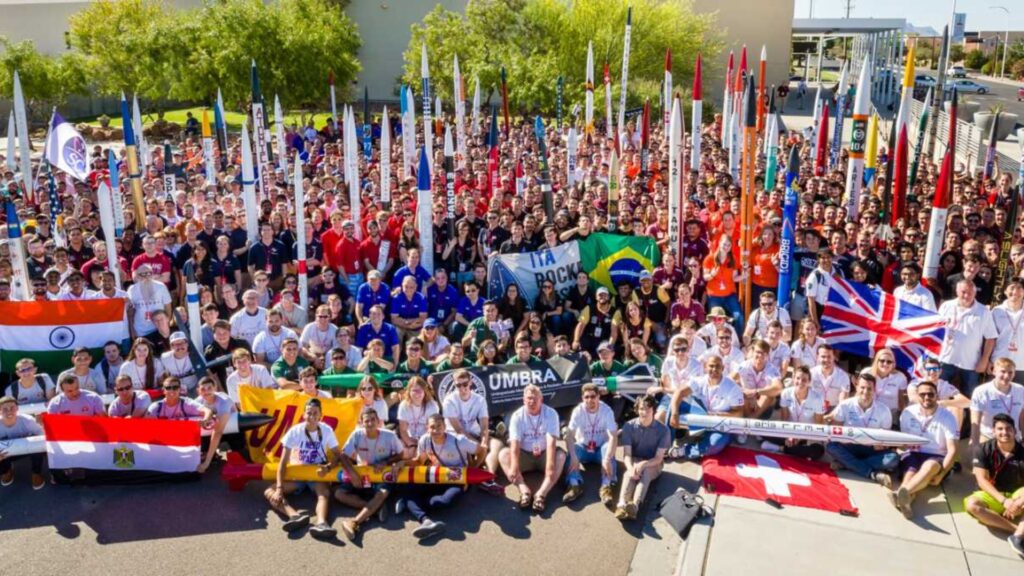
Під час своєї другої участі команда uORocketry, ракетна команда Оттавського університету, продовжила доопрацювання своєї раніше успішної конструкції з метою вдосконалення її основних характеристик.
Ракета з дивовижною автоматизованою системою гальмування в повітрі
Ракета «Jackalope» від компанії uORocketry має значну конкурентну перевагу: автоматизовану систему гальмування в повітрі, яка повністю керується бортовим льотним комп’ютером. Вона збільшує опір і сповільнює ракету під час наближення до заданої висоти.
Однією з головних цілей команди цього року було підвищення надійності системи повернення.
Для цього вони покладалися на свою механічно міцну систему повітряного гальмування, а також на метод керування, що забезпечує її ефективне спрацьовування.
Авіоніка відповідає за керування повітряними гальмами в режимі реального часу, послідовне спрацьовування системи повернення та передачу телеметричних даних під час польоту для реєстрації та відновлення даних.
Підвищення надійності системи відновлення завдяки Ellipse-N
uORocketry інтегрувала інерціальну навігаційну систему Ellipse-N від SBG Systems у своє авіонічне рішення 2019 року для досягнення оптимізованого алгоритму керування повітряними гальмами.
Команда інтегрувала це рішення датчиків INS GNSS у плату живлення апаратного забезпечення, використовуючи його для оцінки стану з метою визначення ідеального розгортання повітряних гальм.
Схема повітряного гальмування, що включає INS
Датчики GNSS Ellipse-N INS містять інерціальний вимірювальний блок, що складається з акселерометрів, гіроскопів та магнітометрів у поєднанні з GPS та барометром.
Наше рішення забезпечує надійні дані орієнтації, висоти та навігації в найсуворіших умовах завдяки високоякісним компонентам промислового класу, відкаліброваним за динамікою та температурою (від -40°C до 85°C).
Він використовувався для найкращого контролю польоту та досягнення необхідної висоти, а також для оптимального розгортання системи порятунку. Це допомогло знайти правильну конфігурацію ракети та ідеальне положення для розгортання парашутів для приземлення та повернення.
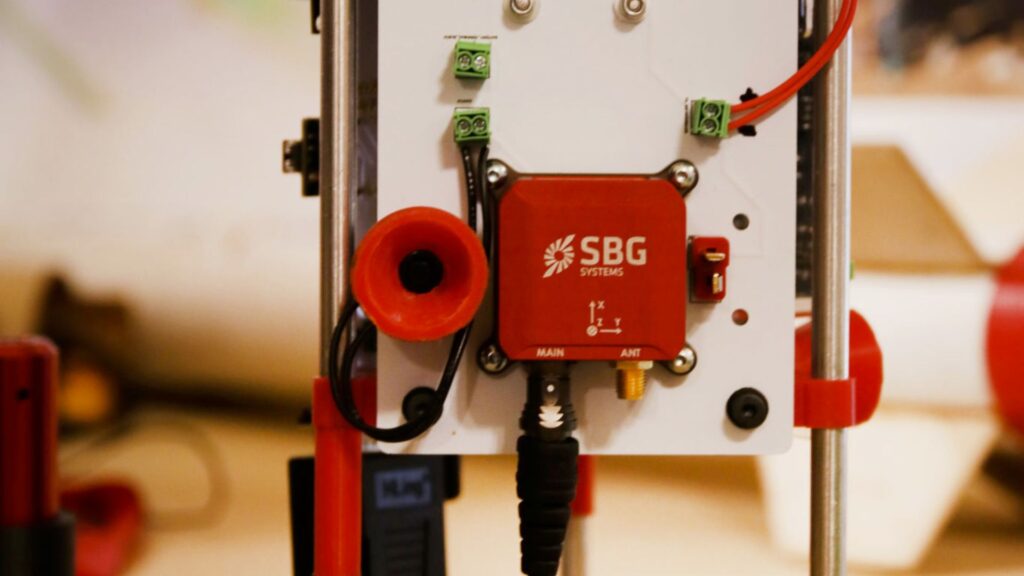
Команда uORocketry брала участь у SA Cup як у 2018, так і у 2019 роках. Цього року з ракетою під назвою «Jackalope» вони увійшли до ТОП-10, посівши 8-ме місце серед 122 учасників!
Крім того, вони посіли 4-те місце серед 47 команд, що змагалися у їхній категорії: висота 10 000 футів, комерційний двигун. Команда не лише брала участь у змаганнях, а й провела презентацію своєї схеми повітряного гальмування, яка використовується для точного регулювання кінцевої висоти під час польотів.
Про uORocketry
«uOttawa Rocketry» — це міждисциплінарна студентська інженерна команда при університеті, заснована у 2016 році.
З того часу її члени розробили численні аерокосмічні проєкти, такі як гібридний ракетний двигун, концепція парашута, спеціальні авіаційні електронні системи та навіть унікальні механізми запалювання.
Однак їхня основна діяльність — це створення ракет.
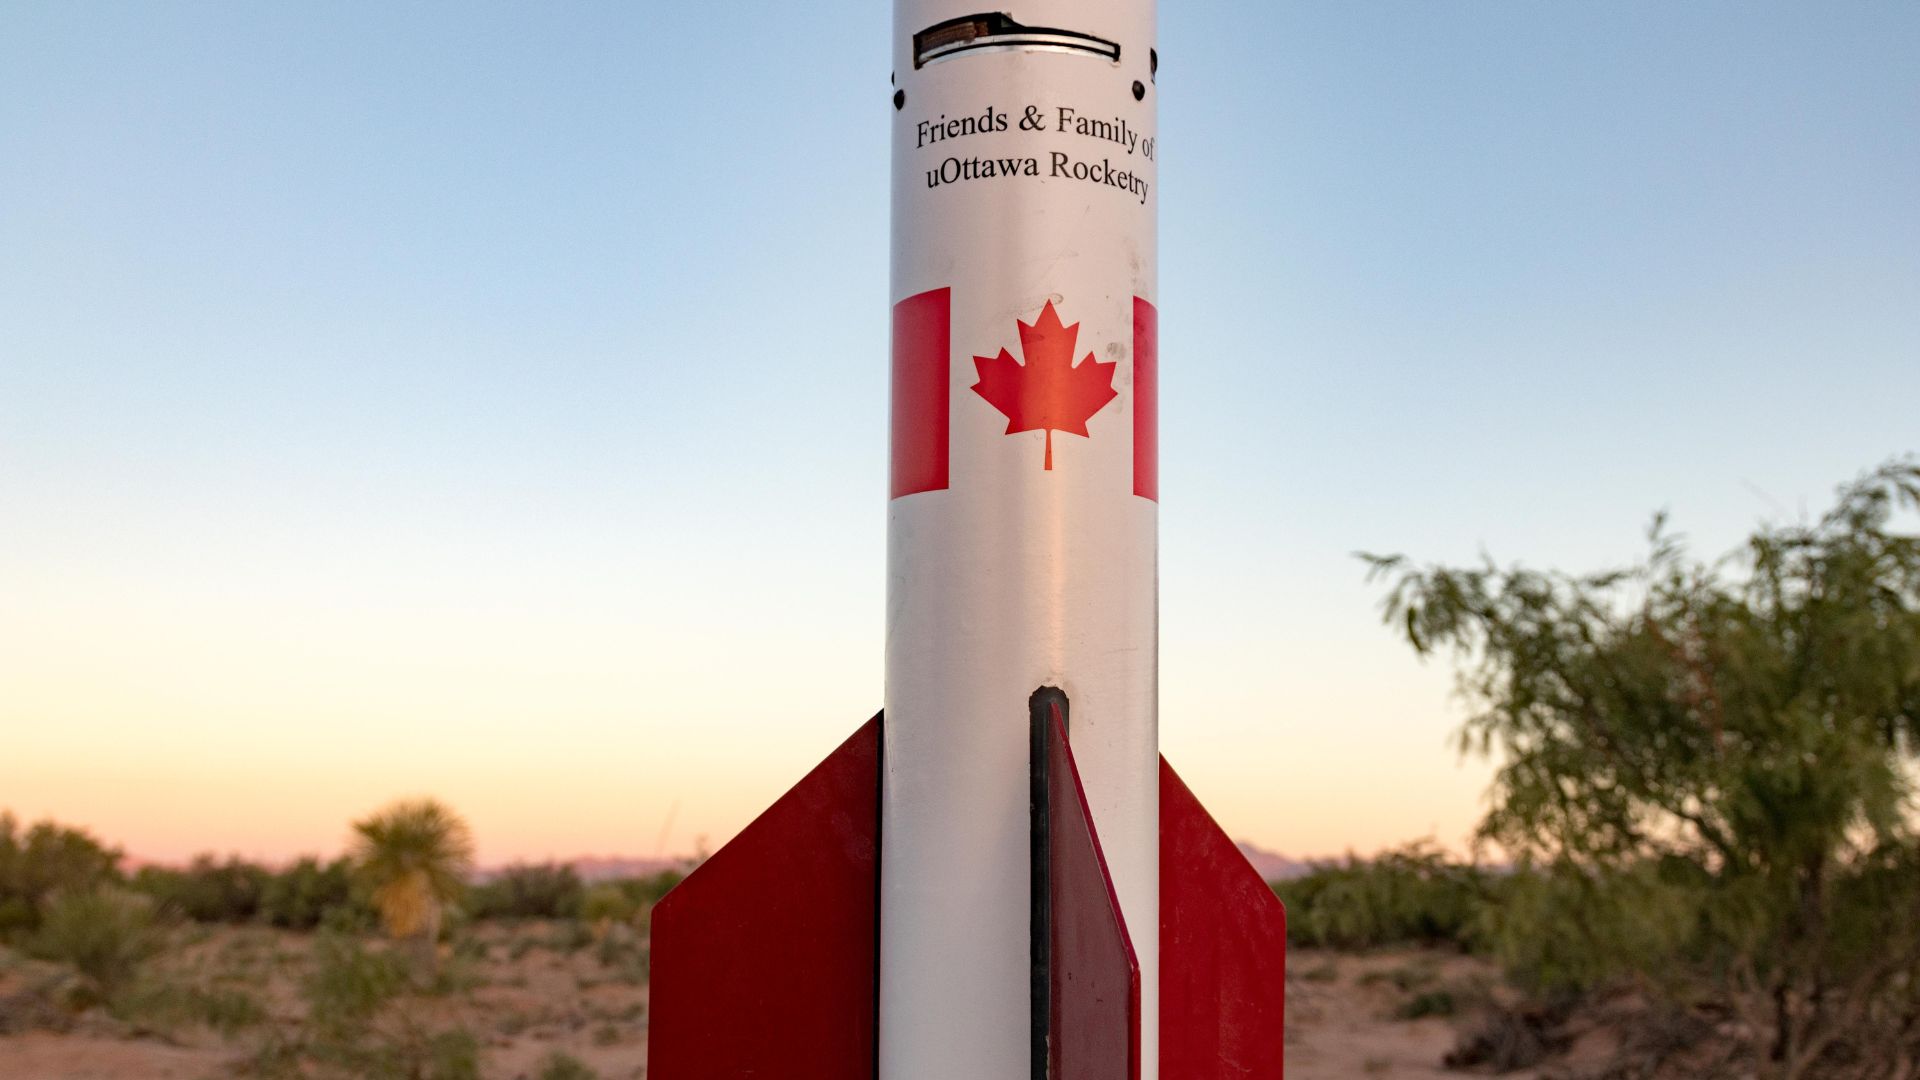
Ellipse-N
Ellipse-N — це компактна та високопродуктивна RTK інерціальна навігаційна система (INS) з інтегрованим дводіапазонним чотирьохсупутниковим GNSS-приймачем. Вона забезпечує вимірювання roll, pitch, heading і heave, а також сантиметрову точність визначення положення GNSS.
Датчик Ellipse-N найкраще працює в динамічних середовищах і суворих умовах GNSS. Крім того, він може працювати і в додатках з меншою динамікою, використовуючи магнітний heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
