uORocketry alcança o Top 10 na SA Cup com o INS/GNSS da SBG
A equipe de foguetes da Universidade de Ottawa integra o Sistema de Navegação Inercial Ellipse-N para a Spaceport America Cup.
“O equipamento e a expertise fornecidos pela SBG Systems nos ajudaram a nos aproximar de um algoritmo de controle otimizado para os aerofreios.” | Equipe de Foguetes da Universidade de Ottawa
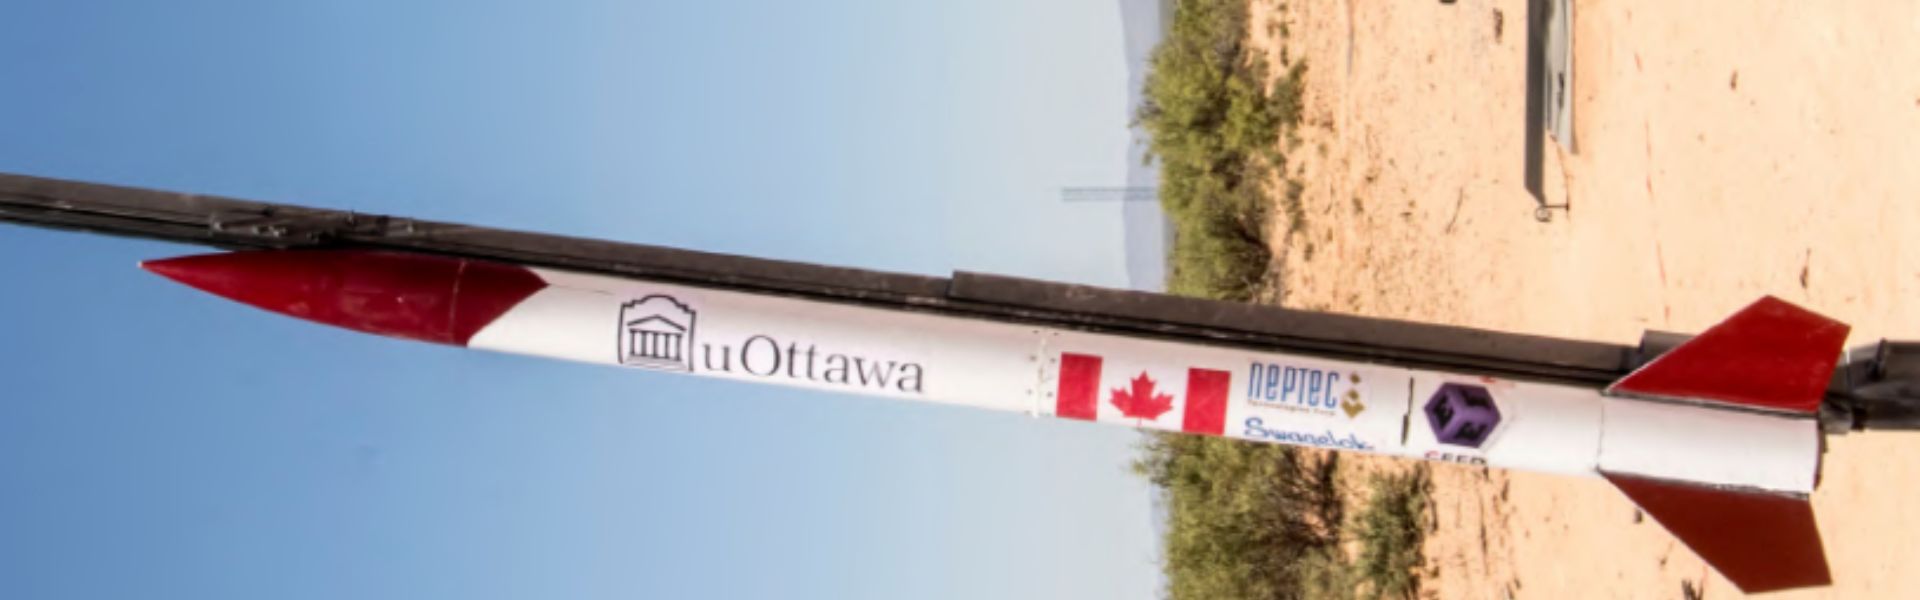
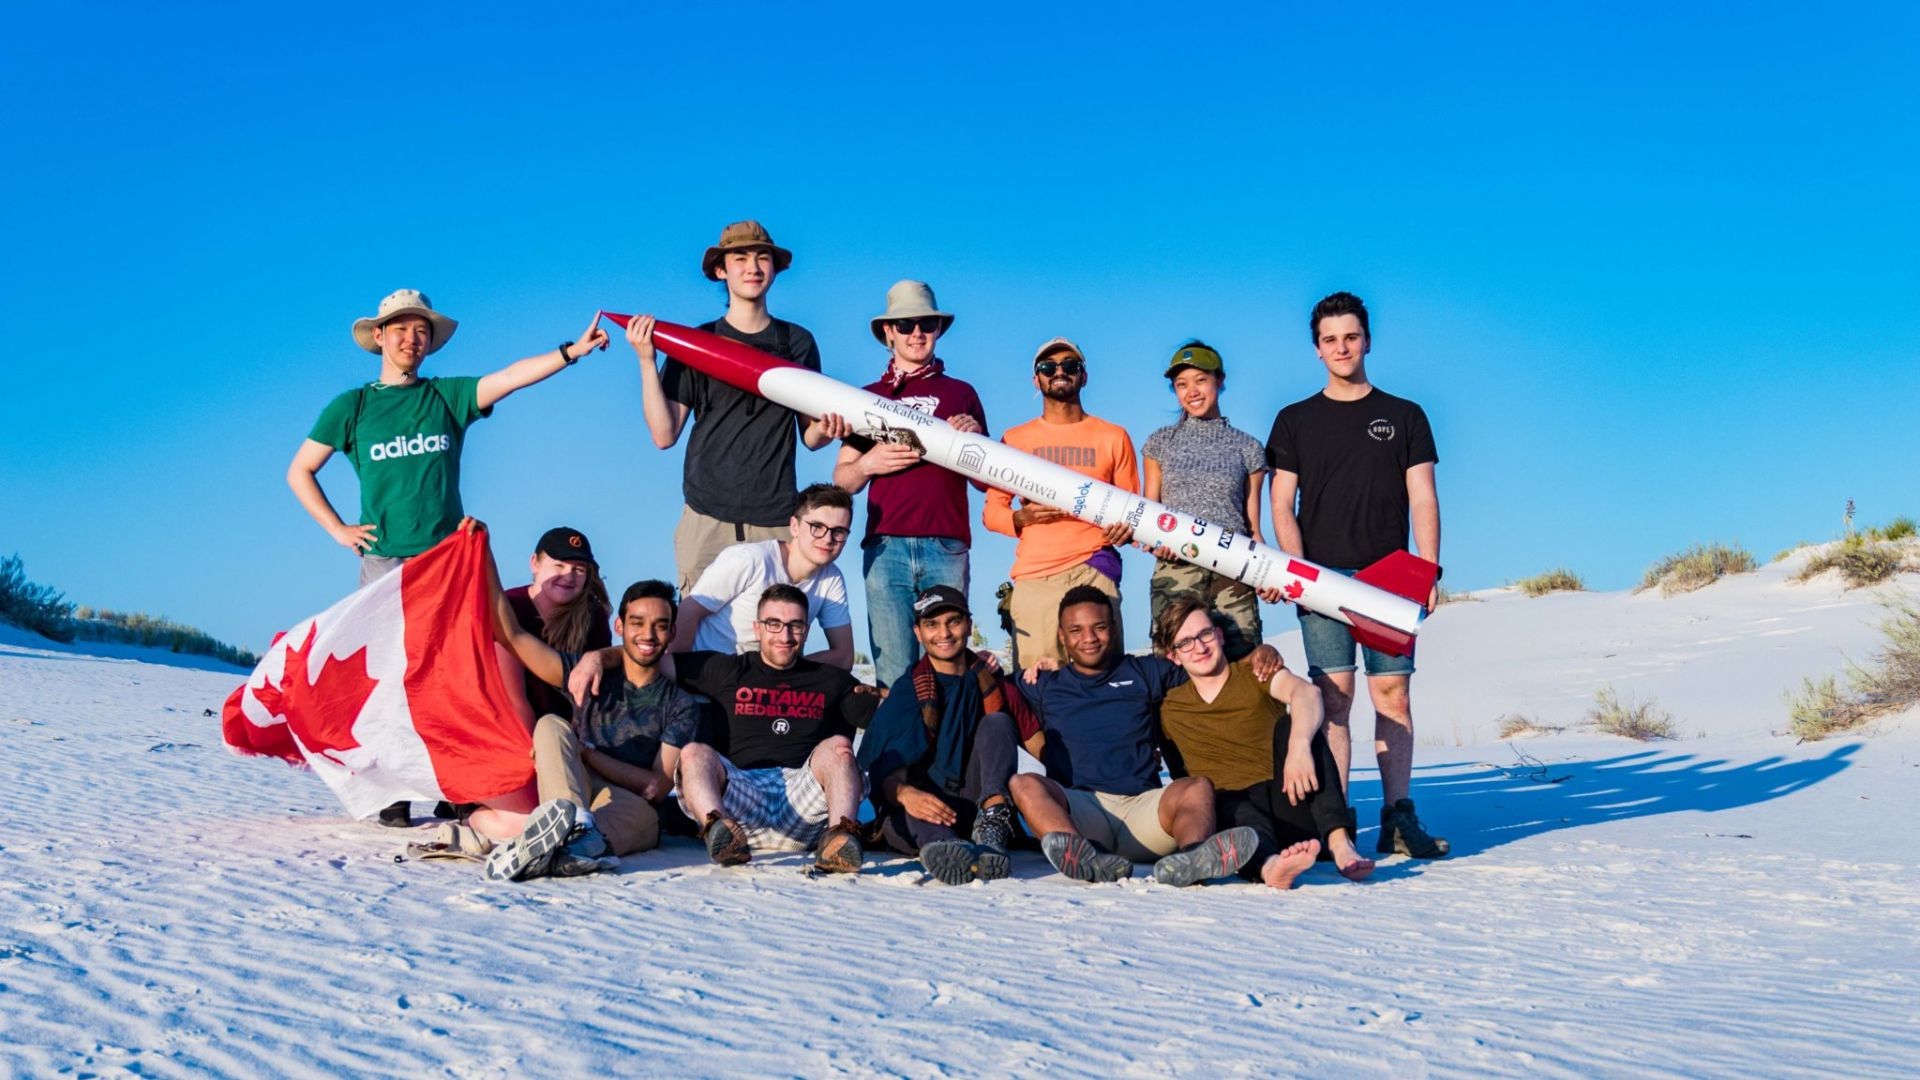
Universidade de Ottawa participou da Spaceport America Cup
A Spaceport America Cup é a maior competição internacional de engenharia de foguetes universitários do mundo, combinando conferências acadêmicas e competição.
Na edição de 2019, 1.500 estudantes de mais de 124 equipes lançaram foguetes sólidos, líquidos e híbridos em direção a altitudes-alvo de 10.000 e 30.000 pés.
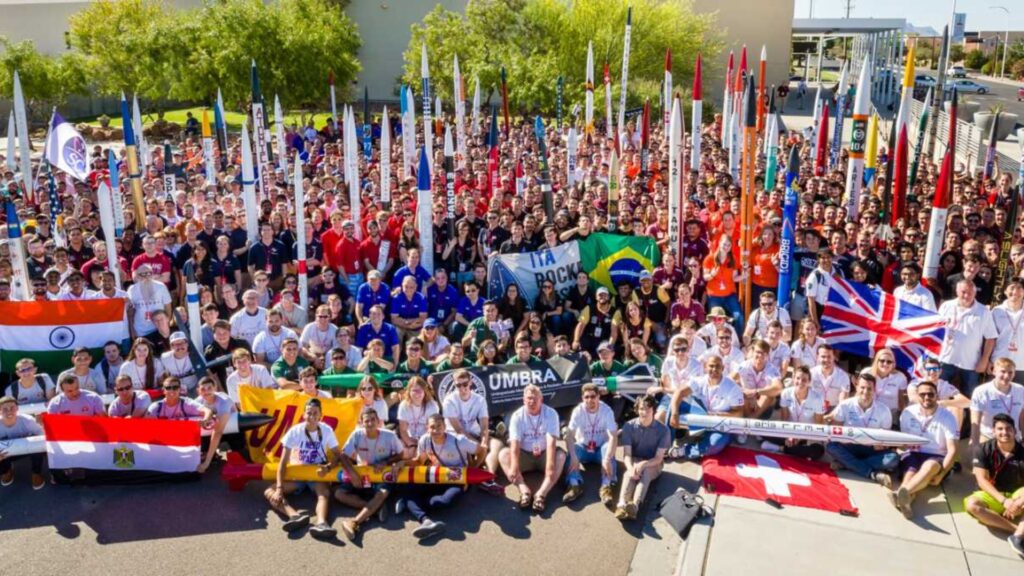
Em sua segunda participação, a uORocketry, a equipe de foguetes da Universidade de Ottawa, realizou mais uma iteração em seu projeto anterior bem-sucedido para aprimorar recursos essenciais.
Um foguete com um incrível sistema automatizado de aerofreios
O foguete Jackalope da uORocketry conta com uma vantagem competitiva significativa: seu sistema automatizado de aerofreios, totalmente controlado pelo computador de bordo. Ele aumenta o arrasto e desacelera o foguete à medida que este se aproxima da altitude alvo.
Um dos principais objetivos da equipe este ano era melhorar a confiabilidade do seu sistema de recuperação.
Para alcançar isso, eles confiaram em seu sistema de aerofreios mecanicamente robusto, bem como em um método de controle para acioná-lo de forma eficaz.
O sistema de aviônica é responsável pelo controle em tempo real dos aerofreios, acionamento do sistema de recuperação e envio de telemetria durante o voo para registro de dados e recuperação.
Melhorando a confiabilidade do sistema de recuperação graças ao Ellipse-N
A uORocketry integrou o sistema de navegação inercial Ellipse-N da SBG Systems à sua solução de aviônicos de 2019 a fim de alcançar um algoritmo de controle otimizado para os freios aerodinâmicos.
A equipe integrou essa solução de sensor INS GNSS na placa de alimentação do hardware, utilizando-a para estimativas de estado a fim de determinar o acionamento ideal dos freios aerodinâmicos.
Esquema de aerofreios integrando um INS
Os sensores GNSS do Ellipse-N INS incorporam uma unidade de medida inercial composta por acelerômetros, giroscópios e magnetômetros, acoplados a um GPS e um barômetro.
Nossa solução fornece dados robustos de orientação, altitude e navegação nas condições mais severas, graças a componentes de grau industrial de alta qualidade, calibrados em termos dinâmicos e de temperatura (de -40°C a 85°C).
Ele foi utilizado para controlar da melhor forma o voo e atingir a altitude necessária, além de implantar o sistema de recuperação de forma ideal. Ajudou a encontrar a configuração adequada e a posição ideal do foguete para acionar os paraquedas para o pouso e a recuperação.
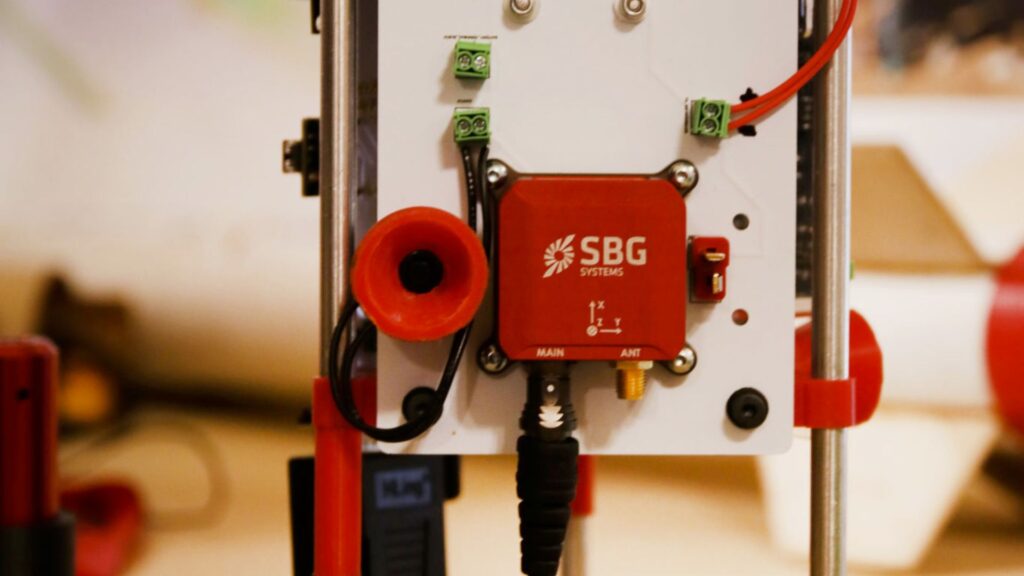
A uORocketry participou da SA Cup em 2018 e 2019. Com seu foguete chamado Jackalope, eles alcançaram o TOP 10 este ano, ficando em 8º lugar entre 122!
Eles também ficaram em 4º lugar entre as 47 equipes competindo em sua categoria: altitude de 10.000 pés, motor comercial. Mais do que apenas competir, eles até fizeram uma apresentação sobre seu esquema de aerofreios, utilizado para uma altitude final precisa durante os voos.
Sobre a uORocketry
A uOttawa Rocketry é uma equipe de engenharia estudantil multidisciplinar baseada em universidade, fundada em 2016.
Desde então, eles desenvolveram inúmeros projetos aeroespaciais, como um motor de foguete híbrido, um conceito de paraquedas, sistemas de aviônica personalizados e até mecanismos de ignição exclusivos.
No entanto, o foco principal deles é a construção de foguetes.
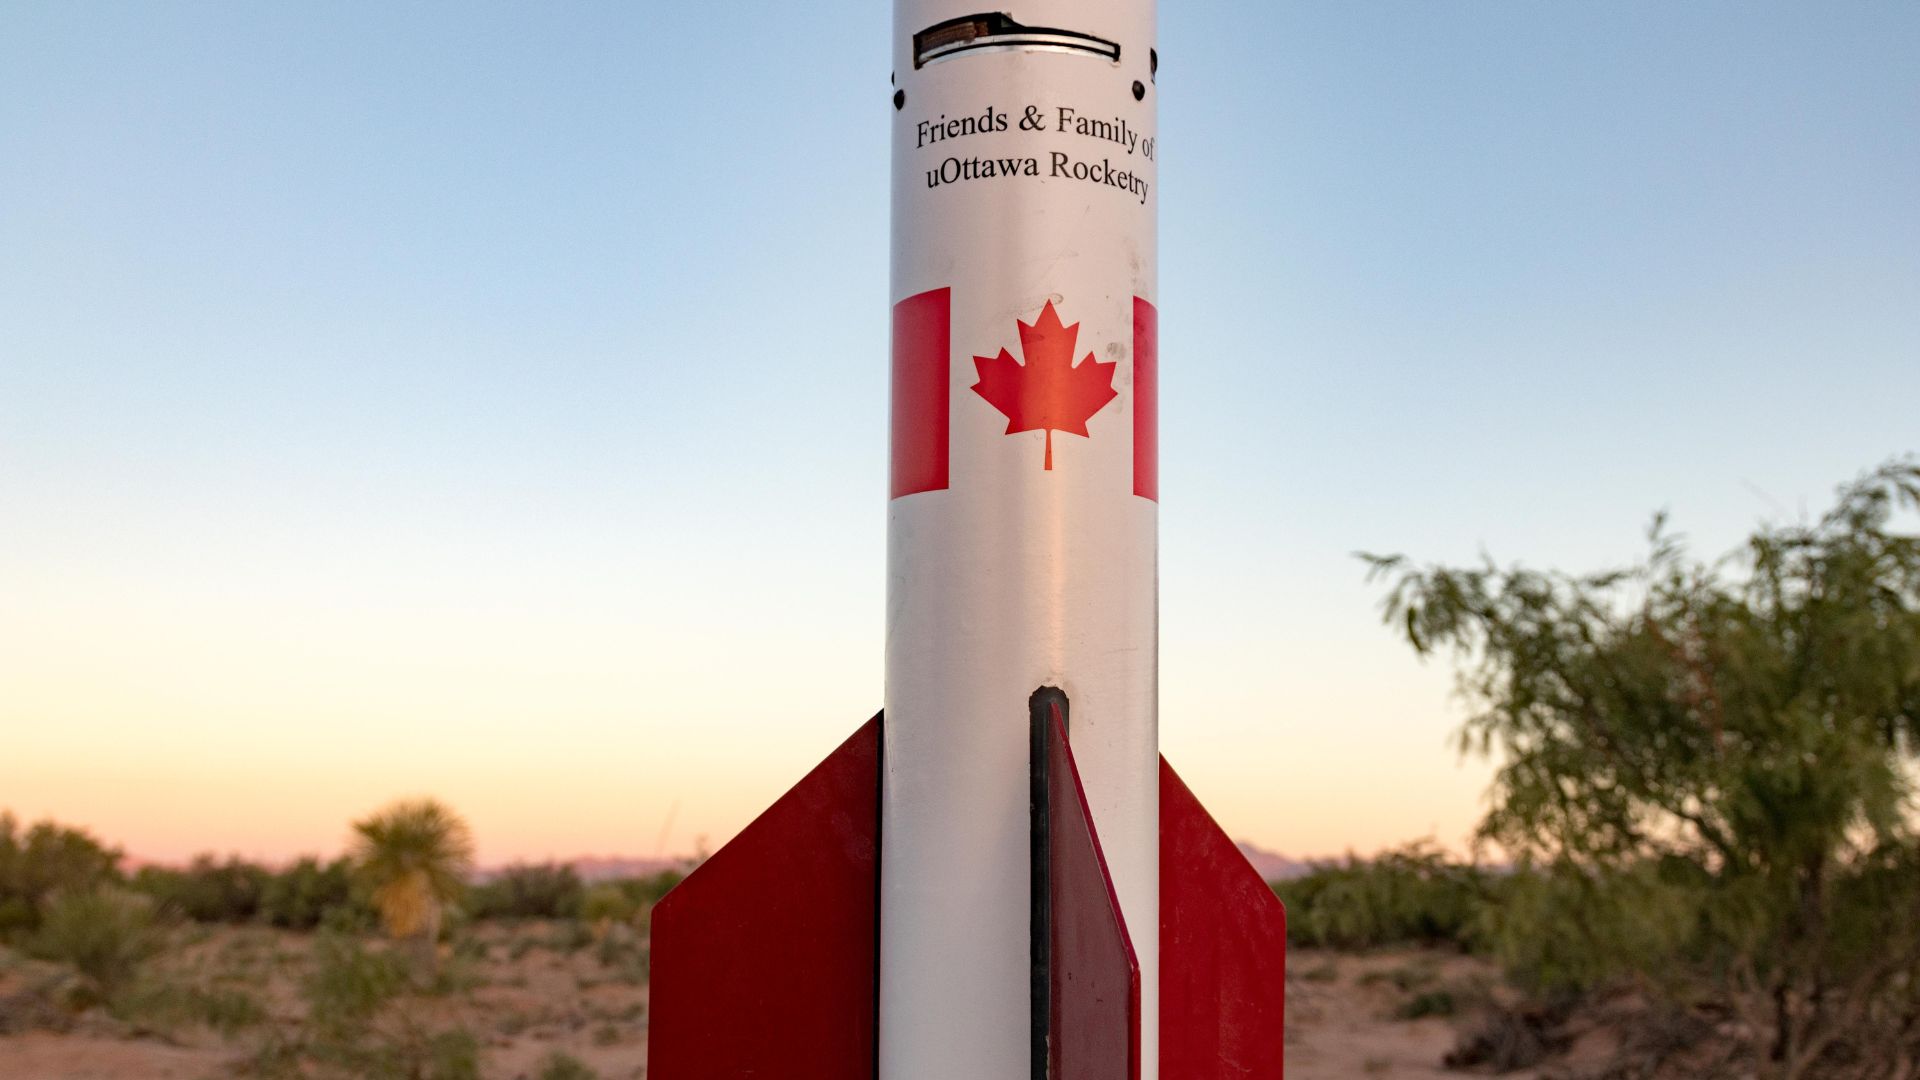
Ellipse-N
O Ellipse-N é um Sistema de Navegação Inercial (INS) RTK compacto e de alto desempenho com um receptor GNSS de banda dupla e quatro constelações integrado. Ele fornece roll, pitch, heading e heave, bem como uma posição GNSS centimétrica.
O sensor Ellipse-N tem o melhor desempenho em ambientes dinâmicos e condições GNSS adversas. Além disso, ele também pode operar em aplicações dinâmicas mais baixas usando heading magnético.

Solicitar um orçamento para o Ellipse-N
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
