uORocketry bereikt de top 10 in de SA Cup met SBG INS/GNSS
Het raketteam van de Universiteit van Ottawa integreert het inertiële navigatiesysteem van Ellipse-N voor de Spaceport America Cup.
„Dankzij de apparatuur en expertise v SBG Systems en zijn we een stap dichter bij het realiseren van een geoptimaliseerd besturingsalgoritme voor de luchtremmen gekomen.” | Het raketteam van de Universiteit van Ottawa
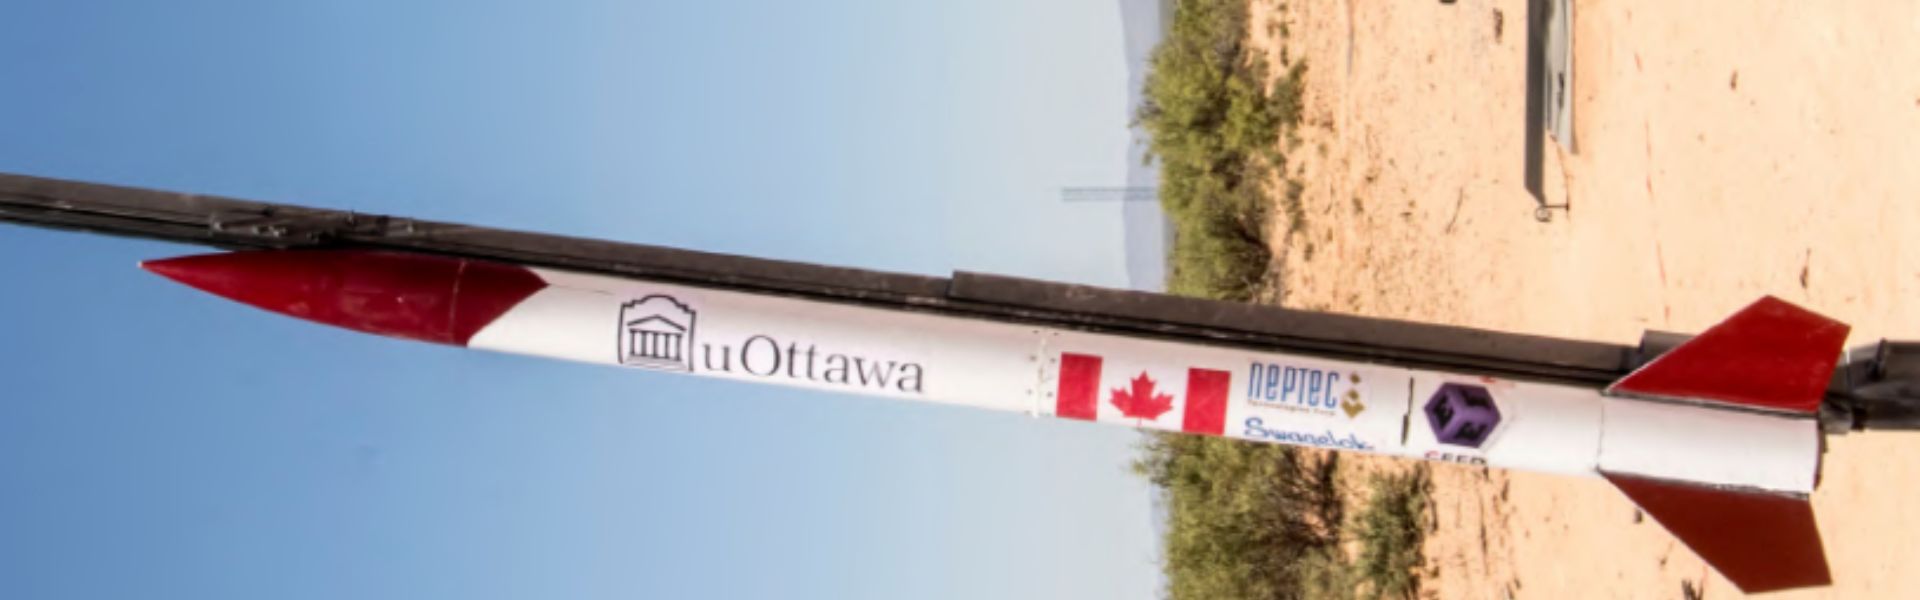
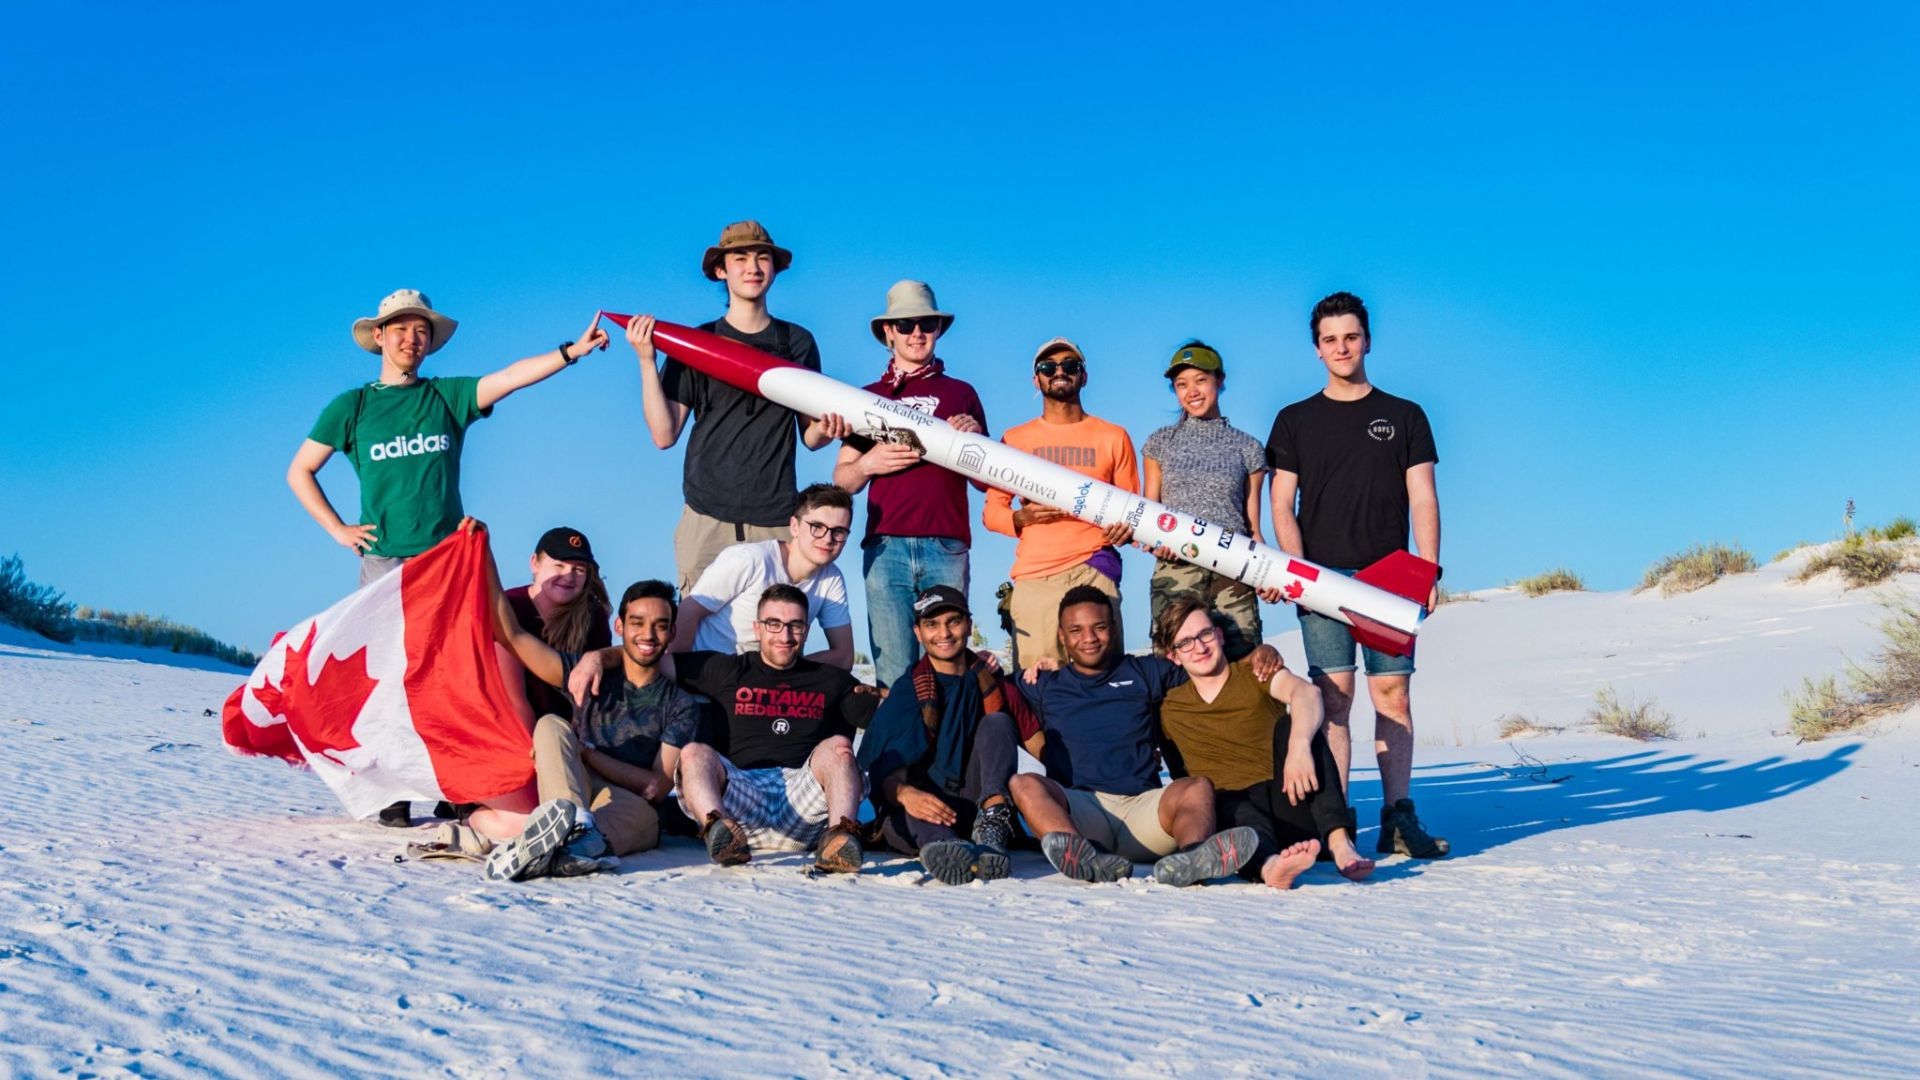
De Universiteit van Ottawa nam deel aan de Spaceport America Cup
De Spaceport America Cup is ’s werelds grootste internationale raketbouwwedstrijd voor studenten, waarbij academische conferenties en wedstrijden worden gecombineerd.
Tijdens de editie van 2019 lanceerden 1.500 studenten uit meer dan 124 teams raketten op vaste brandstof, vloeibare brandstof en hybride raketten, met als doel hoogtes van 10.000 en 30.000 voet te bereiken.
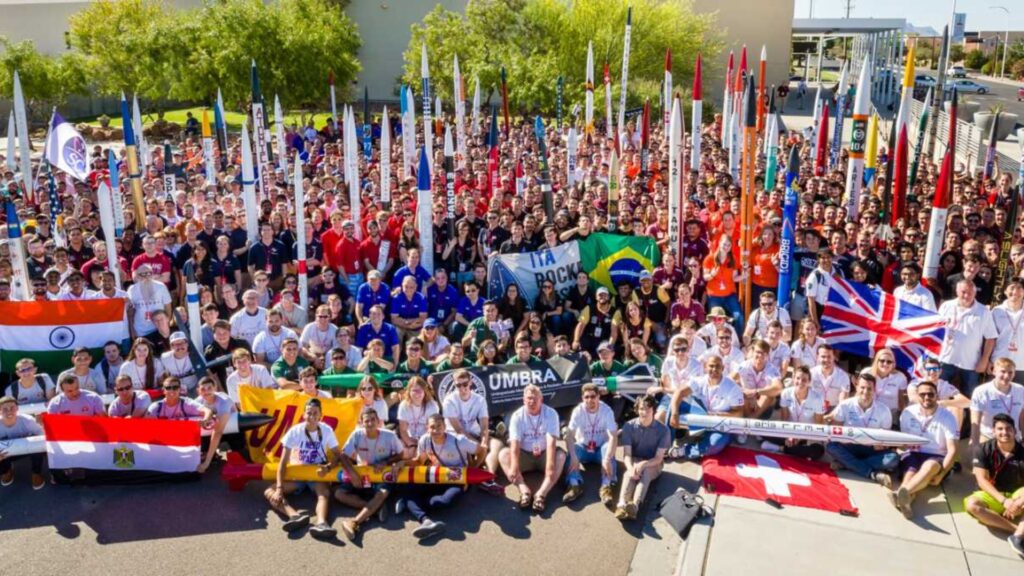
uORocketry, het raketteam van de Universiteit van Ottawa, werkte bij hun tweede deelname aan een nieuwe versie van hun eerder succesvolle ontwerp om de belangrijkste kenmerken te verbeteren.
Een raket met een verbazingwekkend geautomatiseerd luchtremsysteem
uORocketry De raket, Jackalope, beschikt over een aanzienlijk concurrentievoordeel: het geautomatiseerde luchtremsysteem, dat volledig wordt aangestuurd door de boordvluchtcomputer. Dit systeem verhoogt de luchtweerstand en remt de raket af naarmate deze de gewenste hoogte nadert.
Een van de belangrijkste doelstellingen van het team dit jaar was het verbeteren van de betrouwbaarheid van hun terugwinningssysteem.
Om dit te bereiken vertrouwden ze op hun mechanisch robuuste luchtremsysteem, evenals op een besturingsmethode om dit effectief te activeren.
Het avionicasysteem is verantwoordelijk voor de realtime besturing van de luchtremmen, de activering van het terugwinningssysteem en het verzenden van telemetrie tijdens de vlucht voor gegevensregistratie en terugwinning.
Verbetering van de betrouwbaarheid van het terugwinningssysteem dankzij de Ellipse-N
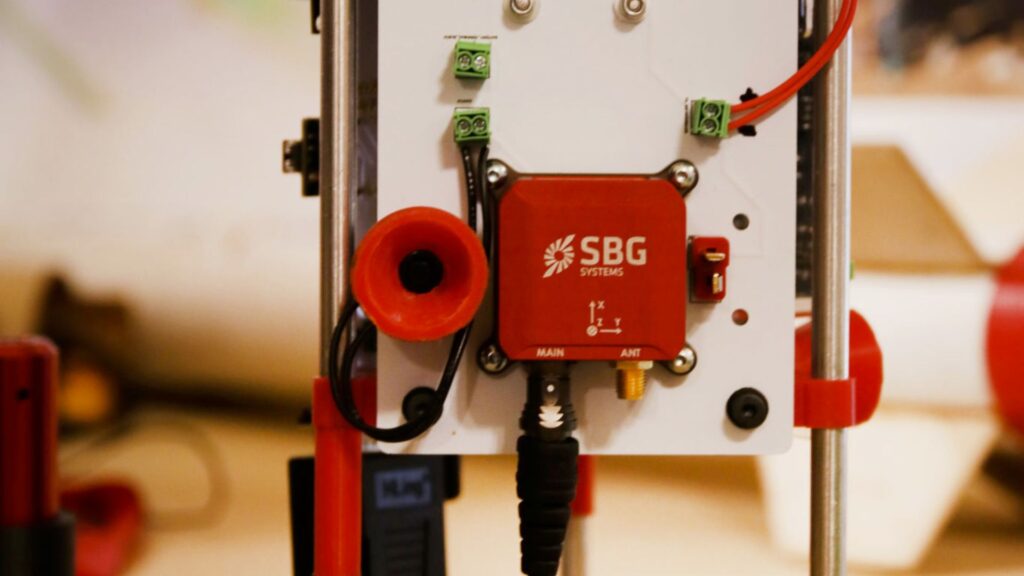
uORocketry Het team heeft het SBG Systems’ Ellipse-N inertiële navigatiesysteem geïntegreerd in hun avionica-oplossing voor 2019 om een geoptimaliseerd besturingsalgoritme voor de luchtremmen te realiseren.
Het team heeft deze INS GNSS sensoroplossing geïntegreerd in de voedingskaart van de hardware en gebruikt deze voor toestandsschattingen om de ideale inzet van de luchtremmen te bepalen.
Luchtremmen met integratie van een INS
De Ellipse-N INS GNSS Sensors bevatten een inertiële meeteenheid bestaande uit versnellingsmeters, gyroscopen en magnetometers, gekoppeld aan een GPS en een barometer.
Onze oplossing levert betrouwbare oriëntatie-, hoogte- en navigatiegegevens onder de zwaarste omstandigheden dankzij hoogwaardige componenten van industriële kwaliteit die dynamisch en temperatuurgecalibreerd zijn (van -40 °C tot 85 °C).
Het werd gebruikt om de vlucht optimaal te sturen en de vereiste hoogte te bereiken, en ook om het terugwinningssysteem optimaal in te zetten. Het hielp bij het vinden van de juiste configuratie en ideale positie van de raket om de parachutes uit te zetten voor de landing en terugwinning.
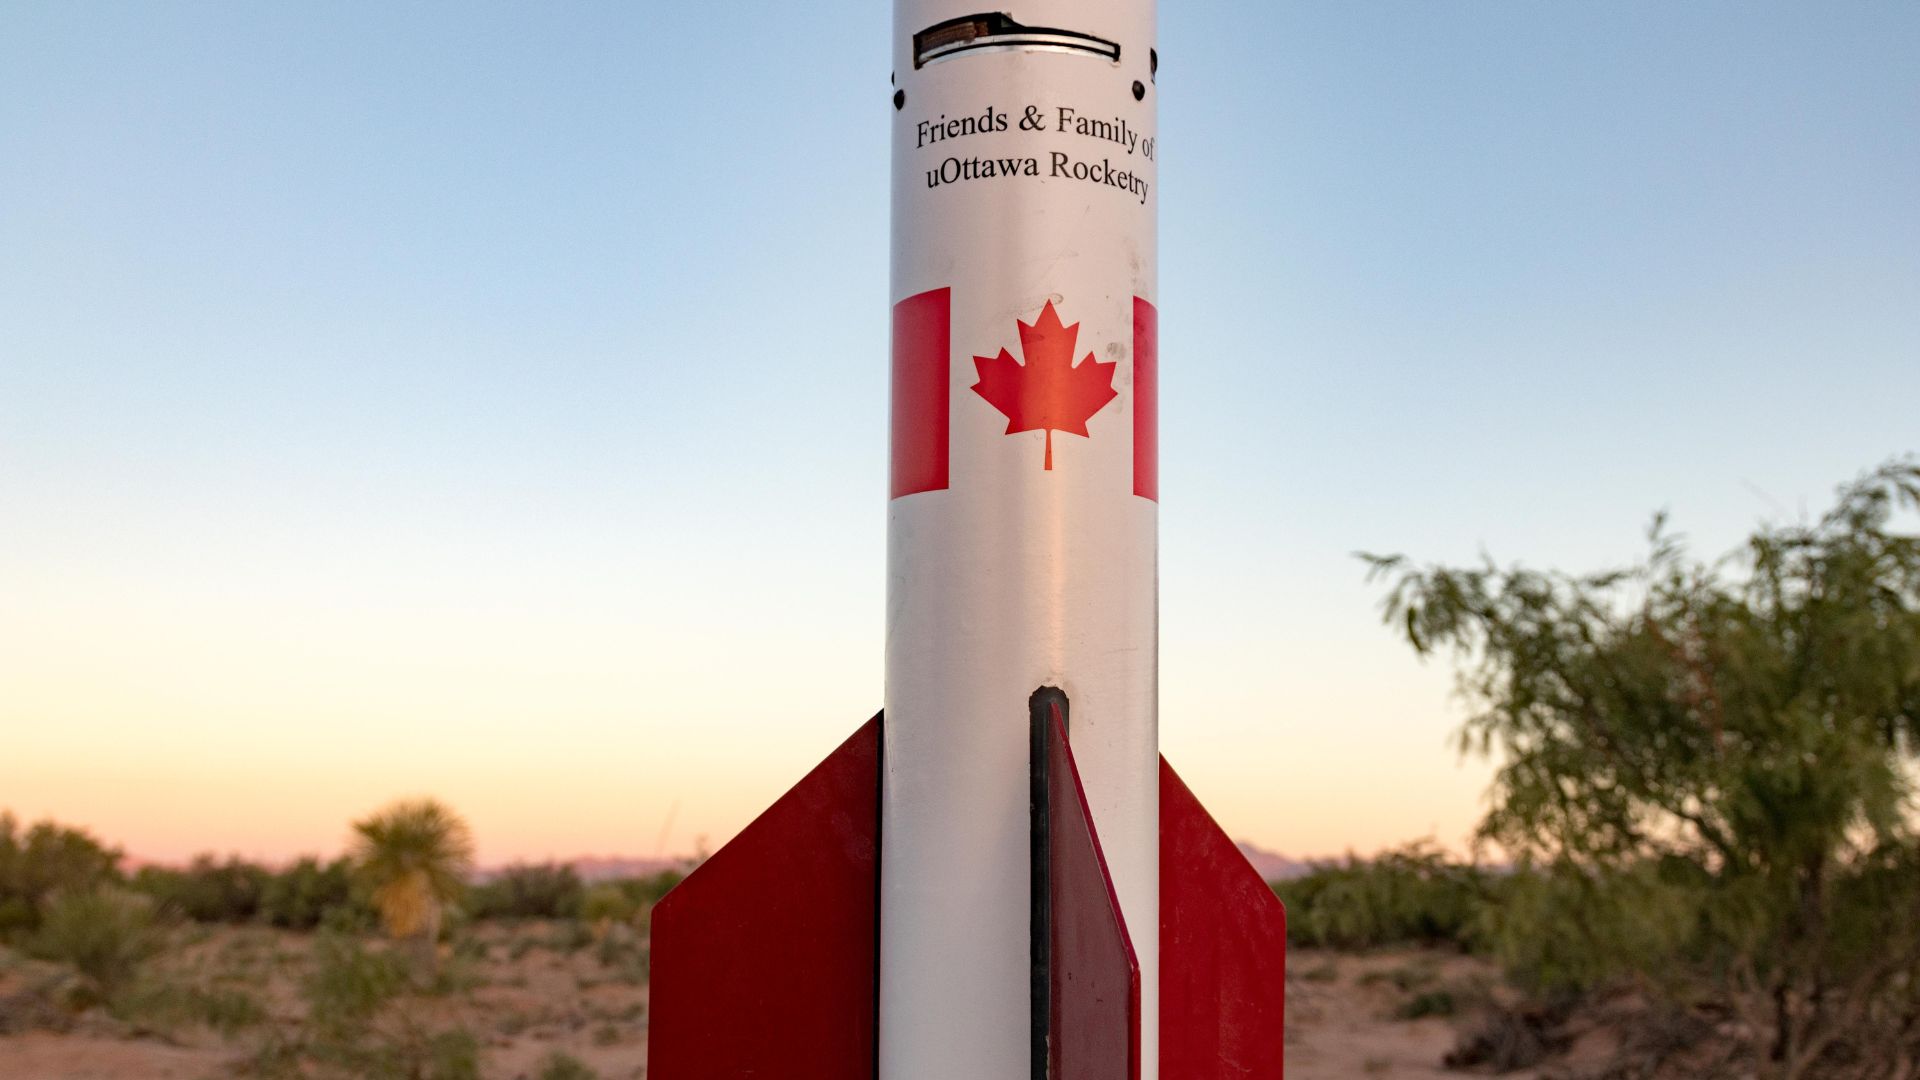
uORocketry heeft zowel in 2018 als in 2019 deelgenomen aan de SA Cup. Met hun raket, genaamd Jackalope, bereikten ze dit jaar de TOP 10: ze eindigden als 8e van de 122!
Ze behaalden bovendien de 4e plaats van de 47 teams die meededen in hun categorie: 10.000 ft hoogte, commerciële motor. Ze deden meer dan alleen meedoen: ze gaven zelfs een presentatie over hun luchtremmingssysteem, dat wordt gebruikt om tijdens vluchten een nauwkeurige eindhoogte te bereiken.
Over uORocketry
uOttawa Rocketry is een multidisciplinair, aan de universiteit verbonden studententeam van ingenieurs, opgericht in 2016.
Sindsdien hebben ze talrijke ruimtevaartprojecten ontwikkeld, zoals een hybride raketmotor, een parachuteconcept, op maat gemaakte avionicasystemen en zelfs unieke ontstekingsmechanismen.
Hun belangrijkste focus ligt echter op het bouwen van raketten.
Ellipse-N
Ellipse-N is een compact en krachtig RTK-inertieel navigatiesysteem (INS) met een geïntegreerde dual-band, quad-constellaties GNSS -ontvanger. Het levert gegevens over rol, pitch, koers en heave, evenals een positie met centimeter GNSS .
De Ellipse-N-sensor presteert het best in dynamische omgevingen en onder zware GNSS omstandigheden. Bovendien kan het ook worden ingezet in minder dynamische toepassingen waarbij gebruik wordt gemaakt van magnetische koers.

Vraag een offerte aan voor Ellipse-N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
